Autres sources d'aide Marvelmind relatives aux drones
Système RTLS d'intérieur recommandé pour les drones - conseils rapides
Si vous découvrez le système Marvelmind Indoor « GPS » et ne savez pas quoi choisir, prenez le Starter Set Super-MP, où MP signifie multi-usage : ce serait votre choix le plus sûr.
Pour plus de détails, reportez-vous aux options recommandées ci-dessous.
Dans l'ensemble, c'est le meilleur choix et le plus sûr lorsque vous ne savez pas quoi choisir ni quelles expériences exactes vous allez mener, mais que vous voulez disposer simultanément de la plus grande flexibilité et des meilleures performances.
C'est le meilleur choix lorsque vous devez vous connecter à PixHawk, car deux broches pour la connexion à PixHawk sont directement disponibles sur le Super-Beacon. En savoir plus.
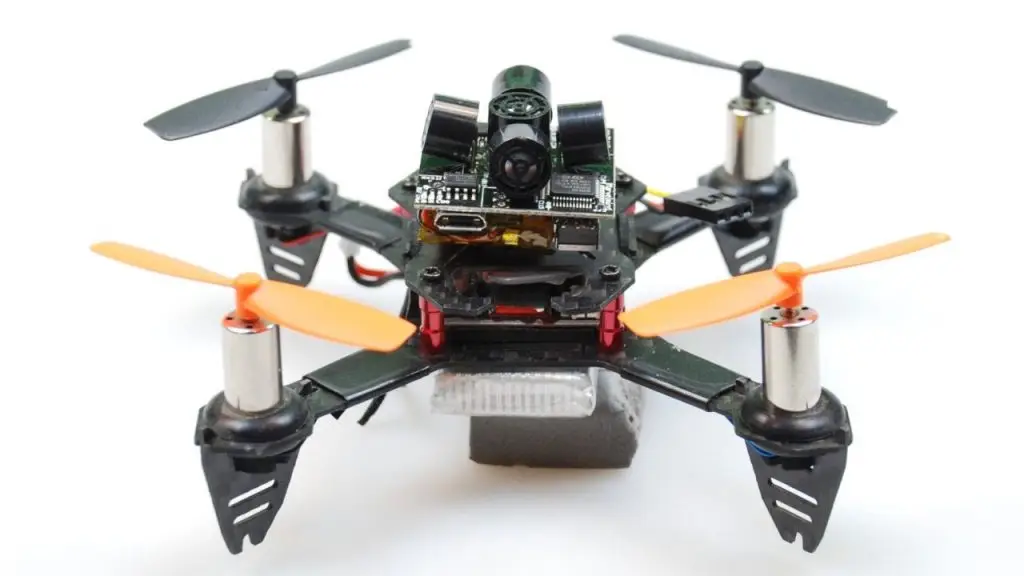
Ce set est conçu pour les micro-drones (moins de 100 g) : la balise mobile Mini-TX est minuscule et légère, avec une portée de 15-20 m jusqu'aux balises fixes, suffisante pour la plupart des cas réels.
Version avancée de l'option « Starter Set Super-MP-3D + Super-Beacon, Position+Direction sur le drone ».
Le Precise-Z, qui se compose physiquement de 2 balises fixes supplémentaires, permet d'obtenir des coordonnées Z précises sur toute la plage de Z. Pour en savoir plus : Manuel de placement, diapositive Precise-Z et explication vidéo sur Z et le placement des balises.
Utiliser le Marvelmind Indoor « GPS » pour les drones et les quadricoptères
Le système de positionnement intérieur Marvelmind, ou Marvelmind Indoor « GPS », est largement utilisé pour les drones ou quadricoptères de nombreuses façons :
- Guidage de drones autonomes d'intérieur et d'extérieur. Drones d'extérieur : guidage pour « le dernier kilomètre », qui peut représenter des centaines de mètres si nécessaire, mais la distance maximale entre la balise mobile du drone et les trois balises fixes ou plus qui la desservent ne doit pas dépasser
- Suivi de drones d'intérieur
- Atterrissage de drone automatique en intérieur et en extérieur, ou assistance à l'atterrissage de drone
- Inspection d'entrepôt à l'aide de drones d'intérieur autonomes
- Spectacles de drones
Faire voler des drones DJI de façon autonome en intérieur
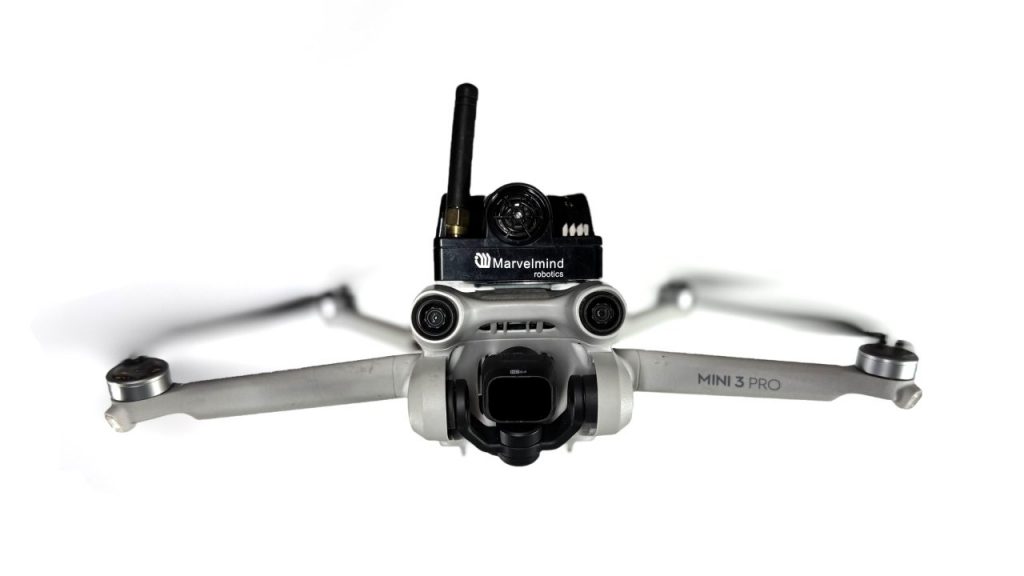
Les drones DJI sont les drones les plus populaires au monde. Pour les drones DJI en intérieur, il existe une page dédiée : Comment faire voler un drone DJI de façon autonome en intérieur ?
L'écosystème DJI est fermé, du moins pour les séries Phantom et Mavic. Il est donc possible de suivre le Phantom, mais pas de le faire voler de façon autonome en intérieur (sans piratage plus poussé).
Découvrez ici comment choisir entre DJI et Pixhawk.
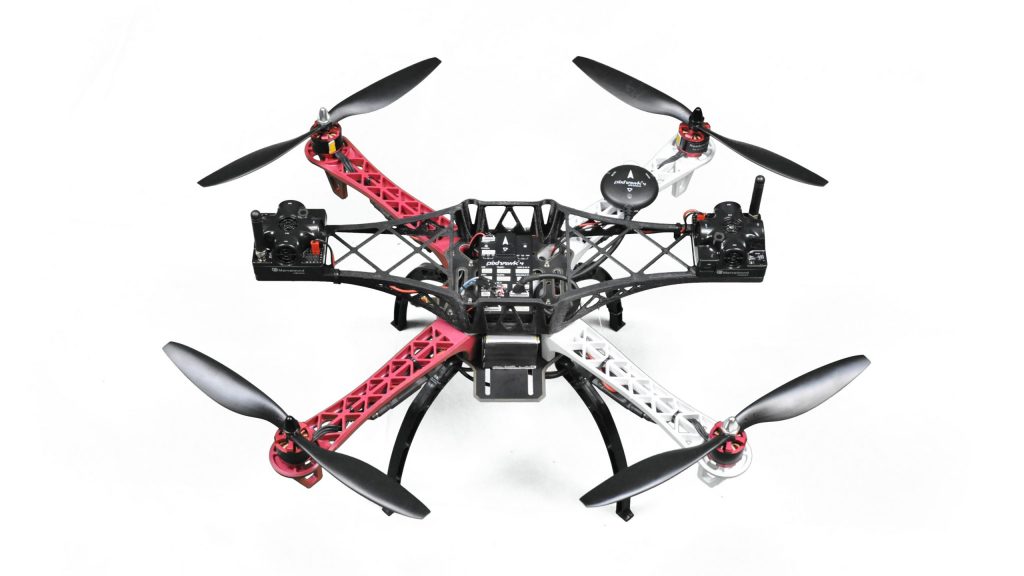
Le Marvelmind Indoor « GPS » prend en charge PixHawk avec ArduPilot et PX4
Le Marvelmind Indoor « GPS » prend en charge PixHawk avec ArduPilot comme avec PX4 :
Associer le Marvelmind Indoor « GPS » à PixHawk est le moyen le plus simple et le plus rapide de voler de façon autonome en intérieur.
Système de positionnement intérieur pour petits drones autonomes
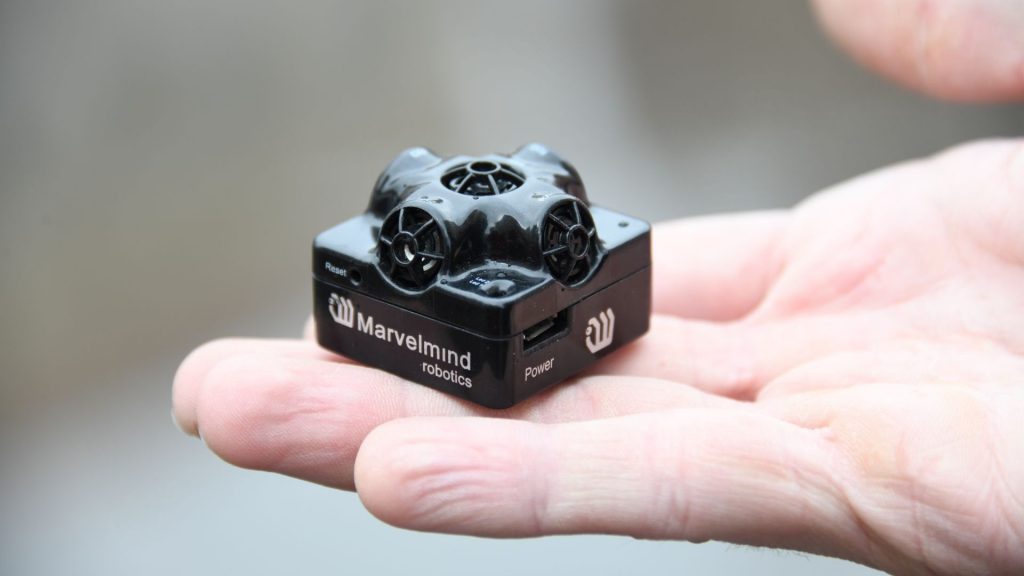
Le système de positionnement intérieur d'un petit drone ne diffère pas sensiblement des autres systèmes de positionnement intérieur, comme ceux utilisés pour de plus grands drones ou d'autres systèmes de positionnement intérieur 3D (XYZ).
La seule particularité est le poids de la balise mobile (tag) installée sur le drone. Elle est résolue en utilisant une version allégée de Mini-TX, ce qui consiste à retirer le boîtier, à retirer la batterie ou à la remplacer par une batterie très légère.
De plus, les petits drones sont souvent basiques : ils n'ont par exemple ni ordinateur de bord ni pilote automatique, comme Pixhawk et les modèles similaires. Toute l'intelligence vient de la station au sol. Il existe toutefois des exceptions.
En savoir plus sur les petits dronesSystème de positionnement intérieur pour spectacles de drones et essaims de drones
Les essaims de drones et les spectacles de drones peuvent comprendre des dizaines, voire des centaines de drones. À l'extérieur, le GPS RTK fonctionne très bien. Mais le GPS RTK ne fonctionne pas en intérieur. Dès que l'on passe en intérieur ou dans d'autres zones privées de GNSS, oubliez le GPS (GLONASS, Beidou, Galileo, etc.)
Un système de positionnement intérieur typique pour drones reposerait sur NIA, où une balise mobile émet des ultrasons. Cependant, dans ce cas, le nombre pratique de drones pris en charge serait de 1 à 8, car avec NIA, la fréquence de mise à jour de la position par drone diminue proportionnellement au nombre de drones.
IA doit être utilisée si l'essaim de drones d'intérieur compte des dizaines de drones. Cependant, avec IA, la balise mobile écoute les ultrasons ; des solutions spéciales doivent donc être employées pour contrer le bruit des hélices et garantir le bon fonctionnement du système. En savoir plus sur la solution.
Suivre un drone d'intérieur dans un seul grand espace dégagé est très facile. Avec un Starter Set Super-MP ou un Starter Set NIA-SmallDrone, le système de suivi 3D précis peut être mis en place en 10 à 15 minutes, déballage et mises à jour logicielles compris, sur un set qui vient d'être reçu. Si vous avez effectué toutes les mises à jour logicielles initiales avant l'installation, le système peut être déployé en moins d'une minute.
Le vol autonome est une tâche nettement plus complexe, car il faut suivre un drone avec précision et intégrer son pilote automatique au drone/châssis, qui est généralement constitué de pièces différentes (châssis, moteurs, contrôleurs de moteur, télémétrie, télécommande). De plus, le pilote automatique doit être intégré au système de positionnement intérieur comme décrit ci-dessus.
Si le vol autonome d'un seul drone est une tâche difficile, le vol autonome d'un essaim de drones est le sommet de cette pyramide de complexité. C'est encore plus difficile, mais cela reste faisable si l'on procède étape par étape.
Les petits drones sont trop petits. Les grands drones sont trop grands
Disposer d'un essaim massif de petits drones et présenter un beau spectacle serait formidable. Cependant :
- Taille de la batterie, durée du spectacle et taille du drone
- Le pilote automatique et le système de positionnement intérieur ont une masse non nulle. Il existe donc une limite inférieure à la taille des drones
- Les drones ont besoin d'une direction. La direction s'obtient au mieux avec deux points de position ou plus sur les drones. Plus ils sont éloignés l'un de l'autre, meilleure est la précision angulaire
Si les drones sont trop grands :
- Il est difficile de les maintenir séparés. Il faut une distance de sécurité plus grande entre eux et, par conséquent, un espace plus grand pour le spectacle
- Les drones plus grands sont plus lourds, plus bruyants et plus dangereux. Le bruit et les filets de protection peuvent ruiner toute l'idée du spectacle
Faites croire aux drones qu'ils sont seuls
Dans de nombreux cas, il est possible de configurer le vol autonome de plusieurs drones de sorte qu'ils ne soient même pas conscients de la présence d'autres drones. Ils se croient uniques et exceptionnels. Vous avez intérêt à les maintenir dans cette croyance naïve, car c'est le moyen le plus simple de réaliser des essaims de drones.
Comme indiqué plus haut, la première chose à décider est si vous avez besoin de la direction basée sur les Paired Beacons. Si oui, il faut deux balises mobiles par drone. Sinon, une seule balise mobile par drone suffit.
Configuration recommandée pour les spectacles de drones en intérieur
Avec IA, la fréquence de mise à jour de la position par drone ne dépend pas du nombre de drones : de 8 à 20 Hz par drone, même pour de grands essaims. Le bruit des hélices est surmonté par des filtres DSP très sélectifs, un microphone placé au-dessus des hélices et un déflecteur d'ultrasons spécialisé. MF NIA reste une bonne alternative pour les drones particulièrement bruyants lorsqu'il y a jusqu'à 8 drones environ
Drones autonomes pour le scan et l'inspection automatisés
Chaque semaine, nous recevons des demandes de drones autonomes ou de systèmes de positionnement intérieur pour drones d'intérieur autonomes, principalement pour l'inspection d'entrepôts, le scan automatisé de codes-barres ou la lecture RFID.
Il existe incontestablement un besoin réel pour cette tâche et un vif intérêt à la réaliser avec des drones.
Construire un tel système pour des applications réelles est une tâche complexe mais réalisable. Discutons des détails de la mise en œuvre.
La fragilité de la solution est la principale préoccupation pratique. Il existe cependant des solutions, et même des alternatives robustes.
En savoir plus sur les solutions de scan automatique
Construire correctement un système de positionnement intérieur pour quadricoptères
Plusieurs aspects, plutôt simples, doivent être pris en compte pour voler avec succès en intérieur :
Recommandations de base et pratiques pour la configuration du système Indoor « GPS » destiné aux drones autonomes en intérieur et en extérieur
Conseils pratiques et exemples de montage du système Marvelmind Indoor « GPS » pour obtenir les meilleures performances dans différentes applications et configurations
Vidéo YouTube expliquant comment placer correctement les balises fixes pour obtenir une bonne précision en Z. Si vous ne pouvez pas appliquer ces conseils parce que votre environnement ne permet pas d'utiliser la configuration Precise Z avec 4+2 balises fixes. N'oubliez pas que cette configuration n'est recommandée qu'aux utilisateurs avancés, et seulement lorsqu'une configuration à quatre balises fixes au-dessus de la zone de vol, bien plus simple, plus robuste et même plus précise, est impossible ou impraticable
Plateforme d'atterrissage de drone autonome
Il est possible de construire une plateforme d'atterrissage autonome pour un drone. Elle peut même être mobile :
- Vous placez quatre Super-Beacons fixes orientés vers le haut sur les bords de la plateforme. Plus la plateforme est grande, meilleure est la précision de la distance
- Vous placez deux Super-Beacons mobiles orientés vers le bas
Le drone vole avec un GPS RTK ordinaire, voire un simple GPS, tant qu'il est éloigné, jusqu'à 30 m de la plateforme. Il se verrouille ensuite sur les coordonnées de l'Indoor « GPS » et atterrit sur la base de ces coordonnées. Comme mentionné, la plateforme peut être statique par rapport à la Terre ou en mouvement. Cela n'a pas d'importance pour le drone. Vous pouvez donc atterrir avec précision sur un véhicule en mouvement, par exemple.

Exigences relatives au système de positionnement de drones d'intérieur
Reportez-vous à la page Produits pour les différentes options de starter sets.
N'oubliez pas que seulement trois balises fixes offriraient peu de résilience face aux obstructions pour un suivi 3D (XYZ). Toute occultation d'une balise fixe, c'est-à-dire une situation sans visibilité/audibilité directe, entraînera une absence de suivi ou un suivi erroné, comme avec le GPS : « pas de visibilité satellite = pas de coordonnées GPS = pas de suivi ».
Nous recommandons donc au moins une redondance N+1 pour les balises fixes. C'est pourquoi nos starter sets 3D comprennent 4 balises fixes.
Mieux encore : une redondance 2N avec des sous-cartes 3D qui se recouvrent entièrement. Cela représenterait 3+3 ou 4+4 balises fixes. Le système choisirait automatiquement la meilleure sous-carte pour le suivi. Ce type de système est très résilient et, avec un placement correct des balises, vous pouvez voler même dans des pièces complexes avec des colonnes, par exemple, sans problème de suivi.
La clé d'un excellent suivi est d'assurer une couverture adéquate en tout point de vol. Cela signifie que les balises mobiles du drone doivent disposer d'au moins trois balises fixes appartenant à la même sous-carte, avec une ligne de vue/d'écoute directe et dégagée à moins de 30 m.
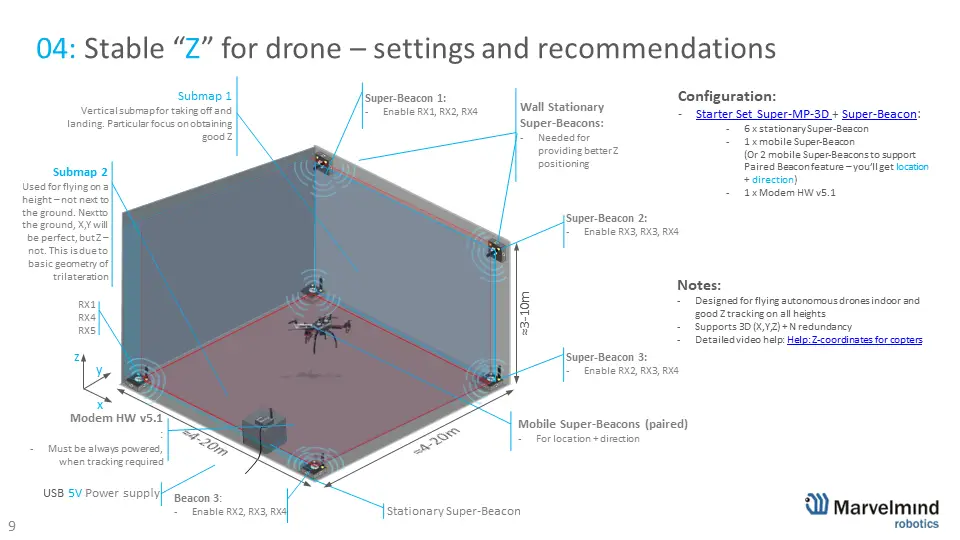
Un bon placement est généralement la clé, et il est vital pour les drones. À quoi faut-il être attentif ?
Technologies alternatives : systèmes UWB, optiques et de capture de mouvement
Systèmes basés sur l'UWB
Les systèmes de positionnement de drones d'intérieur basés sur l'UWB ne diffèrent pas beaucoup, sur le principe, du Marvelmind Indoor « GPS ». Bien sûr, la technologie sous-jacente est différente (temps de vol de l'UWB par rapport au temps de vol des ultrasons). Mais l'architecture et les éléments du réseau sont très similaires.
Différences pratiques entre l'UWB et le Marvelmind Indoor « GPS » :
- L'UWB est environ dix fois moins précis que les ultrasons, c'est-à-dire que les drones sont moins stables en vol
- En revanche, l'UWB n'est en principe pas affecté par le bruit acoustique des drones
- L'UWB peut en principe prendre en charge davantage de drones simultanément. Que l'UWB prenne réellement en charge plus de drones, et la fréquence de mise à jour qui en résulte par drone, dépend de la mise en œuvre du système UWB. Les systèmes basés sur IA peuvent facilement rivaliser avec les systèmes UWB en termes de capacité et les surpasser d'un facteur dix en termes de précision
Systèmes optiques : codes QR tout autour
Ils deviennent de plus en plus populaires en raison de leur simplicité potentielle :
- Une caméra est dirigée vers le bas, vers des codes QR (ou d'autres motifs spéciaux) placés au sol. Les codes QR fournissent à la fois la position et la direction
- Les codes QR peuvent se trouver au-dessus des drones (plafonds), si c'est plus pratique
- Les codes QR peuvent être placés autour du drone, mais il faut alors davantage de caméras ou des caméras spéciales « fish-eye »
Avantages : système de positionnement relativement peu coûteux ; pas besoin de balises actives autour.
Inconvénients : nécessité de codes QR tout autour, parfois indésirables, voire impossibles ; exigences d'éclairage particulières ; système basé sur la triangulation, donc les codes QR doivent être denses et assez proches, sinon la précision de la position en souffre.
Envisagez une alternative : Plateforme d'atterrissage de drone autonome.
Systèmes basés sur la capture de mouvement
Les spectacles de drones très impressionnants nous portent à croire que les drones sont très intelligents. Mais cette impression est très trompeuse. Le système de positionnement est la perle de l'installation, pas les drones. Les drones sont plutôt stupides. Ils ne savent même pas qu'ils sont suivis. De plus, ils sont entièrement télécommandés à partir des données de position du système de suivi. Ils sont donc encore plus stupides. Mais ce n'est pas grave. Peu importe comment l'exploit est réalisé, tant que le résultat est impressionnant, et vraiment impressionnant.
- Ils sont chers, voire très chers, car ils nécessitent des caméras infrarouges rapides à haute résolution, de nombreuses connexions de données (câblage) entre les caméras et l'ordinateur central, un ordinateur puissant coûteux et un éclairage infrarouge spécial
- Ils sont naturellement limités en zone couverte, car la position repose sur la triangulation, et ils sont généralement limités à environ 10x10 m
- Côté avantages, les traceurs placés sur les drones sont légers et passifs : de simples réflecteurs de lumière
Exemples de mise en œuvre du positionnement, du suivi et de la navigation précis pour drones avec le Marvelmind Indoor « GPS »
Suivi précis (±2 cm) d'un quadricoptère DJI Phantom en intérieur en 3D (XYZ)
- Suivi précis en X, Y, Z (vue XY + vue XZ + vue YZ)
- Données brutes et données post-traitées issues du Player du Dashboard ; notez qu'aujourd'hui, la même chose est disponible non pas en post-traitement mais dans le Player temps réel
- L'écosystème DJI est fermé, du moins pour les séries Phantom et Mavic. Il est donc possible de suivre le Phantom, mais pas de le faire voler de façon autonome en intérieur (sans piratage plus poussé)
- En savoir plus sur le vol autonome de drones DJI en intérieur

Suivi précis (±2 cm) d'un quadricoptère DJI Phantom en extérieur en 3D (XYZ)
- Suivi précis (±2 cm) en XYZ (vue XY + vue XZ + vue YZ), comme ci-dessus, mais en extérieur
- La même configuration Precise-Z composée de 4+2 balises fixes est utilisée dans cette démo et dans la précédente. Pour en savoir plus, consultez le Manuel de placement
- En savoir plus sur le vol autonome de drones DJI en intérieur

Vol entièrement autonome en intérieur
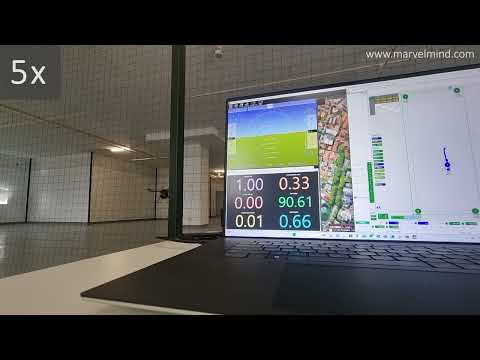
Un petit drone vole de façon entièrement autonome grâce au Marvelmind Indoor « GPS »

Utiliser IA pour le suivi de drones et les essaims de drones en intérieur
Grâce à une combinaison de solutions, il est possible d'utiliser IA pour le positionnement de drones en intérieur :
- Déflecteur d'ultrasons spécial protégeant le microphone du bruit de ses propres hélices
- Placement des balises fixes nettement au-dessus du drone
- Utilisation de filtres DSP spéciaux, nets et étroits
Suivi en intérieur de petits drones et de micro-drones
Il est possible de suivre même des micro-drones (moins de 100 g) à l'aide des balises Mini-TX.
Le Starter Set NIA-SmallDrone est spécialement conçu pour ce type de drones.
La configuration minimale pour le suivi de drones serait n'importe quel set NIA avec capacité 3D. Par exemple, trois balises fixes + 1 balise mobile + 1 modem avec l'architecture non inverse (NIA) ou la NIA multifréquence (MF NIA) seraient déjà suffisants pour le drone.

Drones pour l'inspection d'entrepôts
L'utilisation de drones pour l'inspection d'entrepôts est assez répandue : recherche de palettes perdues, sécurité, etc. Oui, c'est une tâche réalisable, mais très complexe en pratique :
- Environnement très difficile en général
- Les drones tombent et se cassent, le coût d'une erreur est élevé
- Les drones sont potentiellement dangereux à faire voler et difficiles à développer et à utiliser
Néanmoins, la solution est prometteuse. Les constructeurs de drones ou de systèmes d'entrepôt utilisent donc notre système de positionnement intérieur pour de telles solutions. Dans la vidéo, nous expliquons les particularités de l'environnement (allées étroites et rayonnages hauts), leur effet sur la précision et la manière de construire le système de façon optimale.