
Sistema de Posicionamento Interno para Robôs Móveis Autônomos
Com precisão de ±2cm em áreas sem cobertura GNSS
Robôs móveis autônomos (AMRs) e AGVs exigem um posicionamento interno que o GPS não consegue fornecer, pois ele não funciona em ambientes internos.
O RTLS por ultrassom da Marvelmind oferece precisão de ±2cm – 10 vezes mais preciso que o UWB (10-30cm) e 100 vezes mais preciso que o Bluetooth. O sistema fornece coordenadas XYZ, IMU e outros dados via USB, UART ou CAN, com drivers nativos para ROS e ROS2 para integração imediata em qualquer pilha de navegação de robôs. O protocolo GPS nativo – NMEA0183 – também é suportado nativamente.
É uma ótima alternativa para o posicionamento e a navegação de robôs quando o LIDAR ou o sistema óptico de posicionamento enfrentam dificuldades técnicas ou são simplesmente caros demais.
Dicas muito rápidas para nossos clientes
Se você está construindo um robô ou um AGV e precisa decidir rapidamente qual sistema de posicionamento e navegação escolher, opte pelo seguinte:
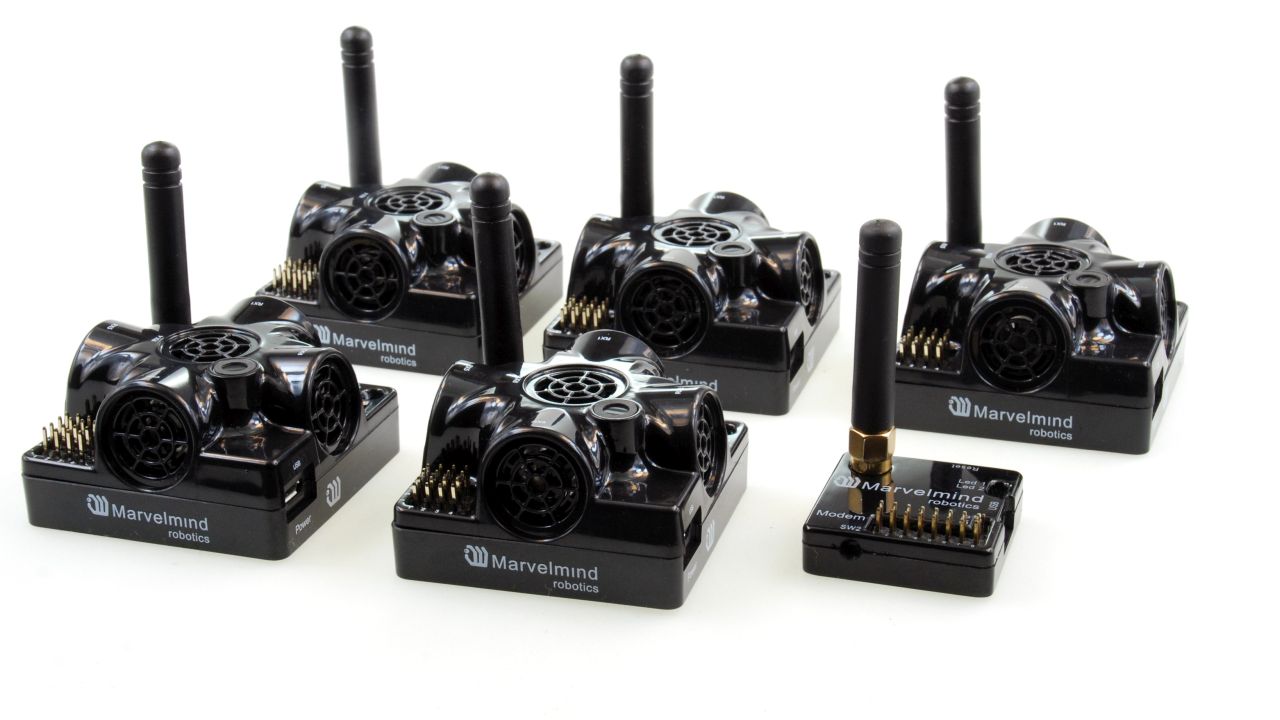
- Starter Set Super-MP-3D – o kit mais simples e versátil para começar
- Starter Set Super-MP-3D + Super-Beacon – se você deseja Localização+Direção
- Starter Set Super-MP-3D + Super-Beacon + 2 x Omni-Microphones – se sua área for maior que 20x20m de espaço aberto ou se seus beacons estacionários estiverem a 30 graus do horizonte ou abaixo. Você poderá construir robôs com esse tipo de capacidade de condução. Nosso robô Boxie utiliza esta configuração por ser a mais avançada e flexível
Mas e se você precisar cobrir um grande armazém ou uma planta industrial (10.000-100.000m2) com uma dúzia de robôs? Isso é possível? – com facilidade! Basta adicionar mais submapas com mais beacons estacionários para maior cobertura e mais beacons móveis para rastrear mais objetos móveis. Mais informações sobre submapas estão disponíveis na página de Downloads.
Usando o "GPS" Interno Marvelmind para robôs, veículos e AGVs
O sistema de posicionamento interno da Marvelmind (Marvelmind IPS), também conhecido como “GPS” Interno Marvelmind ou Marvelmind RTLS, é amplamente utilizado para diferentes tipos de robôs autônomos, veículos autônomos, AGVs e empilhadeiras para diversos fins:
- Navegação e posicionamento autônomos para robôs em ambientes internos e externos
- Rastreamento de AGVs, veículos ou empilhadeiras
- Fornecimento de geofencing para robôs, empilhadeiras e pessoas
- Pesquisa e desenvolvimento gerais em robótica
- Educação e competições de robótica
- Robótica de enxame
Uma das principais tarefas para robôs autônomos e drones é a varredura e inspeção automatizadas – uma tarefa muito importante, porém repetitiva, com uma rotina previsível que exige atenção constante e precisão.
É exatamente o que as máquinas fazem muito bem, enquanto os humanos estão sujeitos ao cansaço e a erros.
Claro que drones para varredura interna em armazéns parecem uma solução mais sofisticada, e discutimos isso com nossos clientes e potenciais clientes semanalmente. No entanto, se você quer algo prático que funcione de forma confiável e possa ser utilizado em aplicações reais hoje – não para pesquisa e inovação – então robôs para varredura devem ser sua escolha no momento.
Casos de Uso
Quem Usa GPS Interno para Robôs Autônomos - e Para Quê
Robôs móveis autônomos exigem posicionamento interno em nível centimétrico, que o GNSS não consegue fornecer em ambientes internos. O RTLS por ultrassom da Marvelmind é utilizado em três grandes áreas de aplicação: inspeção assistida por robôs em armazéns e fábricas, laboratórios de robótica em universidades e centros de pesquisa, e navegação de AMRs/AGVs em instalações industriais. A seguir estão os cenários de implantação mais comuns no mundo real.
Inspeção Assistida por Robôs e Varredura Automatizada
Robôs de varredura autônomos exigem um sistema de posicionamento interno confiável para seguir rotas precisas e repetíveis por corredores de armazéns, pisos de fábricas ou estufas. A varredura manual com leitores de código de barras portáteis, scanners de QR ou equipamentos RFID é lenta, sujeita a erros e cara em larga escala. Um robô equipado com o GPS Interno Marvelmind substitui a caminhada humana - varrendo a mesma rota diariamente, a cada hora ou conforme programação, com precisão posicional de ±2cm que garante que cada etiqueta, código ou tag RFID esteja dentro do alcance de leitura do scanner.
Nossa solução de varredura e inspeção automatizadas é construída em torno do robô Boxie Scanner - uma plataforma autônoma compacta que transporta qualquer carga de varredura: câmeras, leitores de código de barras, scanners de QR ou leitores RFID. O robô navega de forma independente, fornece energia à carga útil a partir de sua própria bateria e registra a posição de cada varredura com precisão de ±2cm. O sistema se integra a WMS e ERP via API aberta.
Principais fatos para implantações de robôs de varredura:
- Precisão de posição de ±2cm - suficiente para leitura de código de barras, QR e RFID a uma distância previsível
- Apenas rastreamento 2D necessário - menor custo e complexidade do que a varredura baseada em drones
- O robô opera por 8, 12 ou 16 horas entre cargas - sem necessidade de piloto, sem risco de acidente
- Vários robôs podem operar simultaneamente no mesmo espaço - cada um rastreado de forma independente
- As coordenadas são georreferenciadas - cada varredura é registrada com a posição XYZ exata e o carimbo de data/hora
Ambientes aplicáveis: armazéns, centros de logística, fábricas, plantas de montagem, estufas, terminais de carga de aeroportos.
Saiba mais sobre soluções de varredura e inspeção automatizadas →
Navegação Interna Autônoma para Pesquisa e Universidades
Universidades, estudantes de doutorado, pós-doutorandos e laboratórios de pesquisa estão entre os usuários mais ativos do sistema de posicionamento interno da Marvelmind. A combinação de precisão de ±2cm, API aberta, drivers nativos para ROS/ROS2 e preços transparentes torna o sistema muito adequado para pesquisas em robótica que exigem posicionamento de referência (ground truth) sem o custo e a complexidade dos sistemas de rastreamento óptico.
O sistema tem sido usado em universidades do mundo todo para navegação autônoma de robôs, robótica de enxame, pesquisa de piloto automático para drones, controle de derrapagem de veículos autônomos, arqueologia em ambientes internos e pesquisa de rastreamento de pessoas. Uma comparação publicada de forma independente de sistemas de posicionamento interno concluiu que o Marvelmind IPS oferece precisão competitiva com a dos sistemas ópticos por uma fração do custo e supera significativamente as alternativas baseadas em UWB. Veja a lista completa de casos universitários e artigos de pesquisa publicados.
Por que as equipes de pesquisa escolhem a Marvelmind em vez de alternativas:
- ~10 vezes mais preciso que o UWB (±2cm vs. 10-30cm), ~100 vezes mais preciso que o BLE
- Sem necessidade de nuvem - todo o posicionamento é calculado localmente (on-premise), nenhum dado sai do laboratório
- Suporte completo a ROS e ROS2 com drivers publicados e exemplos de código
- Compatível com TurtleBot, AMRs personalizados, drones, PixHawk, ArduPilot, Jetson, Arduino
- Interfaces abertas: USB, UART, SPI, CAN, I2C - integra-se a qualquer plataforma de pesquisa
- Hardware, protocolos e software personalizáveis - a equipe trabalha diretamente com os usuários finais
- Envio no mesmo dia ou no próximo dia útil - sem esperar semanas por hardware de pesquisa
Pesquisas publicadas de destaque que usam a Marvelmind: curvas autônomas em derrapagem na UC Berkeley, fusão de sensores com ROS em diversas universidades, Drone Referee (MSD 2017/18), posicionamento arqueológico interno em sítios de escavação israelenses, rastreamento de atividade de vacas em ambientes internos, robô de distribuição de spray anti-COVID.
Veja a página completa de soluções para universidades e exemplos de pesquisa →
Navegação de AMRs e AGVs em Armazéns e Fábricas
Robôs móveis autônomos (AMRs) e veículos guiados automatizados (AGVs) em instalações industriais exigem um posicionamento interno preciso, escalável e estável em termos de infraestrutura. Diferentemente de sistemas baseados em códigos QR no piso (facilmente danificados ou bloqueados), SLAM (computacionalmente complexo e que acumula deriva) ou UWB (precisão de 10-30cm, insuficiente para a navegação em corredores estreitos), o RTLS por ultrassom fornece posicionamento XYZ absoluto de ±2cm que não apresenta deriva, não depende de iluminação e escala de um único robô a 250 veículos simultâneos.
A Marvelmind implantou sistemas de rastreamento para clientes industriais, incluindo um armazém em formato de T de 450×450m com mais de 120 empilhadeiras rastreadas simultaneamente usando 123 Super-Beacons estacionários. O sistema transmitia coordenadas XYZ em tempo real para a plataforma de análise do cliente via UDP e API aberta, permitindo a alocação automática de tarefas com base na localização atual de cada veículo. Uma segunda implantação rastreou 10 empilhadeiras com 14 beacons estacionários. Ambos os sistemas foram implantados remotamente pela Marvelmind. Veja os estudos de caso completos.
Principais vantagens para implantações de AMRs e AGVs:
- Cobertura de um único submapa de 1000 m² a áreas ilimitadas com vários edifícios por meio de submapas em rede
- Até 250 robôs móveis rastreados simultaneamente com precisão individual de ±2cm
- Sem modificações no piso - os beacons são instalados em paredes ou no teto a 3-4m de altura
- Saída via USB, UART, SPI, CAN ou UDP - integra-se a qualquer sistema de gerenciamento de frota existente
- A precisão é independente da velocidade do robô ou da taxa de atualização - veja a explicação técnica
- Funciona em ambientes industriais com poeira, variações de temperatura e ruído elétrico
Tarefas aplicáveis: entrega autônoma, transporte entre zonas, assistência ao picking, contagem automatizada de inventário, aplicação de zonas de segurança, coordenação de vários robôs.
Qual starter set da Marvelmind escolher?
Se você não tem tempo para estudar os detalhes, mas precisa escolher de forma rápida e segura, escolha o Starter Set Super-MP:
- MP significa Multi-Purpose (multiuso). O kit realmente suporta várias arquiteturas e várias configurações, oferecendo assim a maior flexibilidade:
- Rastreamento 2D com até 2 submapas
- Rastreamento 2D com até 3 beacons móveis (robôs)
- Rastreamento 2D com Localização+Direção
- Rastreamento 1D com até 4 beacons móveis
- O Starter Set Super-MP suporta diferentes arquiteturas: NIA, IA e MF NIA
- Os beacons possuem uma bateria LiPol de 900-1000 mAh interna, o que permite implantar o sistema de forma fácil e rápida sem fonte de alimentação externa
- Os beacons possuem antenas externas – conectividade de rádio mais robusta com o modem
- Os Super-Beacons podem receber e transmitir ultrassom. Portanto, podem funcionar como beacons estacionários e como beacons móveis
- Os Super-Beacons possuem DSP (processador de sinal digital) interno. Assim, eles podem receber vários canais de ultrassom ao mesmo tempo e operar em IA
- Os Super-Beacons possuem IMU (giroscópio 3D + acelerômetro 3D)
Lembre-se de que um beacon móvel por robô fornece apenas uma localização. Para localização e direção, você precisa da configuração de Beacons Pareados – dois beacons móveis por robô. Veja a variante a seguir.
Para Localização+Direção, você precisa de mais de um beacon móvel por robô. Portanto, o mais fácil é adicionar ao Starter Set Super-MP um Super-Beacon adicional.
Exemplos de posicionamento e navegação internos precisos para robôs
Robô de Entrega Autônoma - demonstração em planta de montagem de automóveis
Robô de Entrega Autônoma Marvelmind v100.
IA com 15 beacons estacionários e um modem para cobertura de “GPS” Interno. Veja mais: https://youtu.be/TWWg_8JHYzo.
O mesmo mapa de “GPS” Interno suporta, além do robô mostrado no vídeo:
- Rastreamento de vários robôs móveis e empilhadeiras, bem como rastreamento de pessoas. No total – até 250 beacons/objetos – estacionários e móveis combinados
Exemplo do robô v100 com explicações detalhadas
Esta é a mesma demonstração de https://youtu.be/TWWg_8JHYzo, mas com comentários verbais adicionais que explicam o que há no vídeo e no sistema em geral.
Configuração:
- Robô de Entrega Autônoma Marvelmind: https://youtu.be/efOc-ItVvgg
- IA com 15 beacons estacionários e um modem para cobertura de “GPS” Interno.
Especificações do robô:
- Entrega totalmente autônoma entre quaisquer pontos cobertos pelo “GPS” Interno Marvelmind
- Carga útil de até 100kg
- Tempo de condução superior a 16h com uma única carga: https://youtu.be/JaxRd_9D1fQ com carga útil de 60+kg
- Detecção e desvio automáticos de obstáculos
- A rota de entrega pode ser reconfigurada com um clique de botão em 1 segundo
- O tempo de carregamento é inferior a quatro h. Assim, há suporte para trabalho em 2 turnos (16h) e carregamento em um turno (8h)
- Capacidade reconfigurável: de 1 caixa grande de até 65x65x160cm a até 8 caixas de 65x65x15cm – uma prateleira vs. várias prateleiras
- O mesmo mapa de “GPS” Interno suporta:
- Rastreamento de vários robôs móveis e empilhadeiras e rastreamento de pessoas. No total – até 250 beacons/objetos – estacionários e móveis combinados.
- Beacons móveis na configuração de Beacons Pareados para Localização + Direção em modem IA com dois Omni-Microphones externos podem ser vistos instalados no robô
- Beacons estacionários para rastreamento 2D estão instalados nas paredes
Robô dirigindo de forma totalmente autônoma usando o "GPS" Interno Marvelmind
Um robô totalmente autônomo se locomove por conta própria, apoiando-se em:
- “GPS” Interno Marvelmind
- Odometria embarcada e unidades inerciais (IMU)
O robô recebe do usuário as coordenadas dos pontos-chave a visitar (tabela à direita) e, em seguida, cria e segue o caminho corrigindo constantemente sua posição em relação a ele. As coordenadas são geradas automaticamente no Dashboard com um simples clique no mapa.
As distâncias entre os beacons chegam a 36 metros. É possível cobrir todo um campus com “GPS” preciso instalando mais beacons a cada 20-30 metros.
Robô de entrega pequeno e totalmente autônomo se movendo em ambiente de escritório
- Um beacon móvel está instalado no robô
- Beacons estacionários estão instalados nas paredes
- Pontos azuis – localização do robô (beacon móvel) medida pelo Sistema de Navegação Interna Marvelmind
- Pontos amarelos – localização do robô obtida de seu próprio sistema inercial/odométrico
- Pontos verdes grandes – beacons estacionários instalados nas paredes
Demonstração de robô dirigindo de forma totalmente autônoma: percurso em "laço 8"
Demonstração do Sistema de Navegação Interna Marvelmind + robô autônomo Marvelmind Hermes:
- Percurso em “laço 8” (7x2m)
- Condução totalmente autônoma com o Starter Set do Sistema de Navegação Interna Marvelmind implantado em uma sala de 80m2
Um beacon móvel está fixado na parte superior do robô. O robô recebe suas coordenadas com precisão de ±2cm do Marvelmind IPS e as utiliza para percorrer o percurso de forma autônoma.
Há sombras leves intencionais para o Sistema de Navegação Interna (coluna, banquetas acolchoadas), imitando ambientes reais. Enquanto está nas sombras, o robô se apoia em seu sistema de navegação inercial e no odômetro.
Robô de dominó com posicionamento e direção baseados no "GPS" Interno Marvelmind
O Sistema de Navegação Interna Marvelmind foi usado por um engenhoso robô posicionador de dominós. O sistema foi usado para localização e direção precisas – veja os beacons móveis colocados na base para obter a melhor precisão direcional.
Veja também o vídeo original: Robô de Dominó Recordista Mundial (100 mil peças em 24h)
Soluções de robótica
Localização
Um dos maiores problemas para qualquer robô autônomo é responder à pergunta: “onde estou?”. A pergunta se desdobra imediatamente em subconjuntos de perguntas:
- Onde estou em relação à minha localização esperada neste momento?
- Onde estou em relação ao meu próximo waypoint?
- Onde estou em relação a outros objetos: robôs, pessoas, obstáculos, estações de carregamento, etc.?
Mas tudo começa com a localização em relação a alguma referência; por exemplo, as coordenadas (0,0,0), seja o que for, ou em relação ao ponto de partida ou algo semelhante. Muitas outras perguntas são derivadas dessa pergunta principal.
Localização em relação a quê?
Existem várias opções principais:
- Em relação a mim mesmo – o centro do robô, por exemplo
- Em relação a um ponto de referência externo
A localização em relação a si mesmo é mais simples em muitos casos, mas trata-se mais de detecção e desvio de obstáculos do que de movimentação e navegação no espaço. Vamos discutir em detalhes o posicionamento e a navegação em relação a referências externas.
Saiba mais sobre sistemas de coordenadas:
Por que não usar SLAM?
SLAM (Localização e Mapeamento Simultâneos) é um método extraordinário. Mas pode ser pouco prático em algumas aplicações industriais, em que o ambiente muda, é mal estruturado ou imprevisível: armazéns, plantas de montagem e intralogística em geral:
- Muitas vezes, é simplesmente mais eficiente dividir a tarefa em duas etapas: 1) Mapeamento, 2) Localização
- A detecção e o desvio de obstáculos não têm nada a ver com mapeamento e localização. É o ponto 3). É simplesmente uma tarefa diferente e deve ser resolvida de forma diferente. Os LIDARs são adequados para a detecção de obstáculos, mas não são particularmente bons para o mapeamento, se o ambiente está mudando – eles podem cometer muitos erros
- A mesma limitação mencionada sobre os LIDARs se aplica aos sistemas de SLAM visual – eles podem se confundir e precisam recorrer a outros métodos para corrigir os erros
- Em geral, a fusão de sensores é a melhor abordagem, oferece o melhor resultado e é recomendada quando é comercial e tecnicamente viável
Localização de dentro para fora, de fora para dentro ou mista?
Se o robô carrega a bordo tudo o que é necessário para a localização, trata-se de localização de dentro para fora. Humanos e animais usam a localização de dentro para fora. Em geral, eles não precisam de informações diretas e constantes sobre onde estão na forma de um fluxo contínuo de coordenadas. Eles determinam isso “internamente” com base em diferentes pistas externas.
Algumas pessoas chamam esse processo de odometria visual. Claro que funciona muito melhor com uma odometria regular baseada em rodas (pés), se o piso e o ambiente forem adequados para isso. E é por isso que, às vezes, é mais fácil fazer um robô com um sistema de navegação do que apenas um sistema de navegação para qualquer robô. Os desenvolvedores desses “sistemas de posicionamento universais” podem ter dificuldades porque os dados de um odômetro podem estar em praticamente qualquer formato – analógico com diferentes valores ou codificado digitalmente em um formato desconhecido. Pode ter resoluções absolutamente diferentes, e muitos outros parâmetros podem ser diferentes.
Assim, a maioria dos sistemas dentro dos robôs está intrinsecamente interligada. Isso deve ser compreendido e considerado por qualquer pessoa que projete um robô desde o início.
Nosso sistema de posicionamento interno usa a localização de fora para dentro: o robô móvel pode ser relativamente pouco inteligente ou até não perceber que está sendo rastreado. O sistema externo o rastreia ou, no nosso caso, rastreia um beacon móvel (tag) preso ao robô. Se o robô é inteligente, ele usa seus dados e se desloca de forma autônoma com base em suas coordenadas XYZ e waypoints. Se não é inteligente, pode ser controlado remotamente. Mesmo assim, será controlado pelo sistema – não por humanos – e, portanto, permanecerá totalmente autônomo, mas sua inteligência, pelo menos a responsável pelo posicionamento, pela navegação e pela condução autônoma, está fora do seu corpo em movimento.
Os benefícios da arquitetura de fora para dentro:
- É possível rastrear objetos móveis “burros”, como empilhadeiras ou robôs muito simples, por exemplo, baseados em carros de controle remoto
- É possível rastrear objetos móveis “não conectáveis”, por exemplo, humanos, e melhorar drasticamente a segurança quando há robôs por perto. Os robôs não precisam detectar os humanos. Eles sabem onde estão os humanos ou outros objetos em movimento, incluindo outros robôs
- Os robôs se tornam muito menos caros
Recomendações de seleção:
- Se você tem 1-2 robôs circulando em um armazém muito grande, mas estruturado e “previsível”, a localização de dentro para fora pode ser financeiramente mais vantajosa. Sim, cada robô é mais caro, mas você não precisa de infraestrutura no armazém
- Se você tem vários robôs no mesmo armazém, é cada vez mais vantajoso usar a localização de fora para dentro, pois os robôs se tornam substancialmente menos caros
- Se você tem um ambiente não estruturado e a localização de dentro para fora enfrenta dificuldades, use a abordagem de fora para dentro sem hesitar
- Nas condições mais complexas, a abordagem de fusão de sensores e todo tipo de soluções híbridas costumam trazer os melhores resultados
- A abordagem de fora para dentro é particularmente boa para robótica de enxame
Escolhendo um ponto de referência
No caso do GPS, as coordenadas estão disponíveis em latitude e longitude regulares da Terra. Em alguns casos, isso pode ser útil quando, por exemplo, o robô sai do ambiente interno. Mas, na maioria dos casos reais em ambientes internos, estamos interessados apenas em coordenadas locais.
Assim, nós as escolhemos conforme a nossa conveniência. No “GPS” Interno Marvelmind, geralmente o sistema atribui um dos beacons estacionários como (0,0,0) ou (0,0). Mas você pode definir qualquer ponto do mapa como (0,0):
Além disso, o georreferenciamento é possível, atribuindo coordenadas GPS externas ao ponto interno (0,0,0). Depois disso, o fluxo de coordenadas do “GPS” Interno Marvelmind estaria em coordenadas GPS absolutas no formato NMEA0183. Ou no formato interno. Veja mais sobre os protocolos abertos.
Direção
Ao contrário de ambientes externos, onde um magnetômetro/bússola está disponível, calcular a direção em ambientes internos não é uma tarefa trivial. Particularmente, é difícil em modo estático.
Por exemplo, seu robô pode facilmente ter uma localização precisa usando nosso sistema. Mas se o seu robô não sabe sua direção atual – para onde está voltado – não é fácil decidir para onde dirigir.
É possível calcular a direção do robô de forma bastante rápida medindo seu ponto de localização atual, avançando cerca de 1m em linha reta – mantendo a direção reta com o IMU/giroscópio – e depois medindo uma nova localização e, conhecendo dois pontos e sabendo que foi uma linha – não uma curva – calcular a direção atual do robô. Depois, durante a condução, empregar a mesma técnica o tempo todo. Veja um artigo: De quantos beacons móveis preciso por drone? – isso é menos crítico para robôs, porque eles são menos limitados em tamanho e peso. Ainda assim, é muito aplicável também a robôs.
Estes robôs mais antigos usam essa abordagem:
O método é simples e requer apenas um beacon móvel (tag), mas funciona somente se for possível dirigir. Muitas vezes não é possível se mover e é preciso se localizar ali mesmo – em modo estático. O que fazer?
Os beacons pareados
Nossa forma recomendada de obter a direção em modo estático é usar uma configuração de Beacons Pareados.
Veja mais sobre isso. Em NIA:
Outro exemplo é o robô autônomo de condução própria Robot v100, com uma base entre os beacons móveis de ~60cm. Em IA:
Configuração semelhante com microfones externos em um único beacon móvel. Embora tenha sido feita para VR, poderia facilmente ser um robô. A base entre os microfones é de ~20cm. Em IA:
Há muitas alternativas para cada solução. Por exemplo, a captura de movimento com câmeras externas. É uma solução precisa e adequada tanto para localização quanto para direção? – com certeza! Sim! É prática para a robótica industrial? – não exatamente:
- Cara. Muito cara, pelo menos quando este artigo foi escrito originalmente (2021)
- Não é adaptada ao ambiente severo de fábricas ou armazéns
- Sujeita a várias limitações: pouca luz, luz muito intensa, neblina, mudanças de temperatura, fonte de alimentação, etc
Assim, não abordamos aqui todas as opções de localização possíveis. Apenas o que é relativamente relevante e implementável.
Detecção e desvio de obstáculos
A detecção e o desvio de obstáculos são uma tarefa separada da localização
Como discutido acima, a abordagem SLAM promete detecção de obstáculos, mapeamento e localização ao mesmo tempo. Parece um sonho, mas a realidade é mais dura e menos amigável.
Em condições reais de iluminação precária, com muitas fontes de luz de alto alcance dinâmico – sol brilhante entrando pelas janelas junto com sombras muito escuras de um armazém e outras fontes de luz, de faróis a todo tipo de scanners, as soluções SLAM baseadas em visão podem ser facilmente confundidas até o ponto de uma perda completa da localização. Métodos adicionais para corrigir erros graves são necessários quando os sistemas SLAM não conseguem escolher corretamente entre diferentes opções. A fusão de sensores é a solução.
Além disso, enquanto é possível resolver de forma ótima (técnica e economicamente) a tarefa de localização, é mais difícil resolver de forma ótima a tarefa de detecção de obstáculos, simplesmente porque as tarefas e os requisitos são de natureza diferente.
Mas a abordagem SLAM complica desnecessariamente a tarefa ao acrescentar a detecção de obstáculos ao mapeamento e à localização:
- Mapeamento
- Localização
- Detecção de obstáculos
Os três elementos são de importância crucial para a condução autônoma, mas não precisam ser a mesma coisa. Não é necessário que sejam feitos com os mesmos métodos e pelos mesmos sensores.
Abordagens de robôs integrados vs. robôs divididos
Um dos pontos importantes é distinguir claramente entre os robôs e suas cargas úteis. É muito parecido com foguetes e satélites. São duas coisas diferentes e não devem ser confundidas. A mesma história vale para tratores e equipamentos acoplados a tratores.
Produzimos “foguetes” e “tratores”:
Você instala sua carga útil neles, de cestas simples a braços e scanners complexos. Também é possível controlá-los por meio de nossas interfaces e protocolos abertos.
Abordagem de robôs integrados
Muitas vezes, os robôs são totalmente integrados, ou seja, suas cargas úteis são fundidas de forma estreita. Há prós e contras na abordagem de robótica unificada.
Prós:
- Pode ser mais fácil de construir, pois o robô é ajustado para uma única tarefa. Muito focado
- Mais simples de operar
- Pode ser mais leve
- Pode ser mais robusto
- Pode ser menos caro a curto prazo
Contras:
- Inflexível. E isso é muito importante. Teoricamente, você tem um robô muito capaz, mas ajustado só para uma coisa, e você precisa de outra
- Pode ser mais caro a longo prazo devido à inflexibilidade e à necessidade de vários tipos diferentes de robôs para tarefas diferentes, provavelmente até de fabricantes diferentes
Abordagem de robôs divididos
Prós:
- Flexível no uso. Com um número limitado de plataformas de robôs e um número limitado de tipos de equipamentos acoplados, é possível obter uma quantidade virtualmente ilimitada de configurações diferentes
- Flexível no desenvolvimento, porque as partes podem evoluir de forma independente e apenas as interfaces (elétricas, mecânicas, de SW) precisam permanecer compatíveis
- A plataforma robótica pode ser simples, até primitiva, e ainda assim muito funcional, porque é apenas uma plataforma – “trator” ou “foguete” – sem “satélites” sofisticados
- Menos cara por robô
Contras:
- Integração mais complexa. O robô consiste em pelo menos duas partes: “trator” e “equipamento”
- Pode ser menos robusto, porque a abordagem dividida tem mais variantes diferentes, ou seja, exige mais testes, envolve mais partes, etc. Potencial incompatibilidade que depende de diferentes fabricantes: robôs e cargas úteis
Exemplos de plataformas robóticas e carga útil/equipamento
Plataformas robóticas:
- Plataforma de entrega autônoma. É realmente como um trator, mas pode transportar coisas diferentes – diferentes cargas úteis ou diferentes equipamentos
- O próprio drone
Carga útil ou equipamento:
- Braços, por exemplo, para pegar uma caixa e colocá-la no robô
- A cesta no robô
- A câmera no robô ou no drone
- Todo tipo de medidores (químicos, de radiação, de ruído, etc.)
- Scanners (3D, leitores de código de barras/QR, 5G/6G, etc.)
- Equipamentos de prevenção de incêndio
Robótica de enxame
Fazer um único robô dirigir de forma autônoma não é uma tarefa muito fácil. Mas fazer um enxame de robôs é ainda mais desafiador.
Quais são os desafios?
- Quando há objetos em movimento demais ao redor – outros robôs – é mais difícil para cada robô tomar decisões, porque o ambiente se move de forma incontrolável e de maneira imprevisível.
- Se os robôs têm de transmitir ou receber fluxos separados de um computador central, pode não haver largura de banda de rádio ou largura de banda suficiente para atender a todos eles.
- Como os robôs são autônomos e independentes, eles podem solicitar aleatoriamente acesso a canais de comunicação comuns compartilhados. Se isso acontece e a largura de banda do canal não é 10-100 vezes maior do que a taxa de transferência de pico necessária, as chances de colisão são altas. Assim, é necessário um controlador central especial ou um mecanismo para resolver as colisões. Ambos aumentam a complexidade e trazem outras limitações.
- Os robôs obstruem a visão uns dos outros em relação a outros objetos ao redor. Os robôs percebem os vizinhos, enquanto algo em relação ao qual se posicionar – como referências fixas externas – não é realmente percebido.
Quais são as soluções?
A Marvelmind pode ajudar com a localização de robôs em enxames, que é o ponto de partida e o mais crucial, porque, se for resolvido adequadamente, muitas outras dificuldades dos enxames de robôs simplesmente não acontecem.
Veja exemplos e soluções de enxames abaixo.