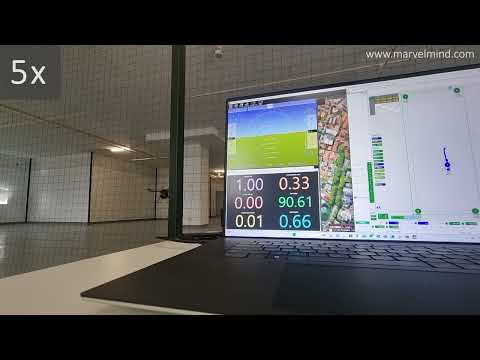
Outras fontes de ajuda da Marvelmind relacionadas a drones
RTLS interno recomendado para drones - dicas rápidas
Se você é novo no sistema Marvelmind Indoor “GPS” e não tem certeza do que escolher, adquira o Starter Set Super-MP, onde MP significa multipropósito, e essa será sua escolha mais segura.
Para mais detalhes, consulte as opções recomendadas abaixo.
No geral, a melhor e mais segura escolha quando você não tem certeza do que escolher ou de quais experimentos exatos realizará, mas deseja ter simultaneamente a maior flexibilidade e desempenho.
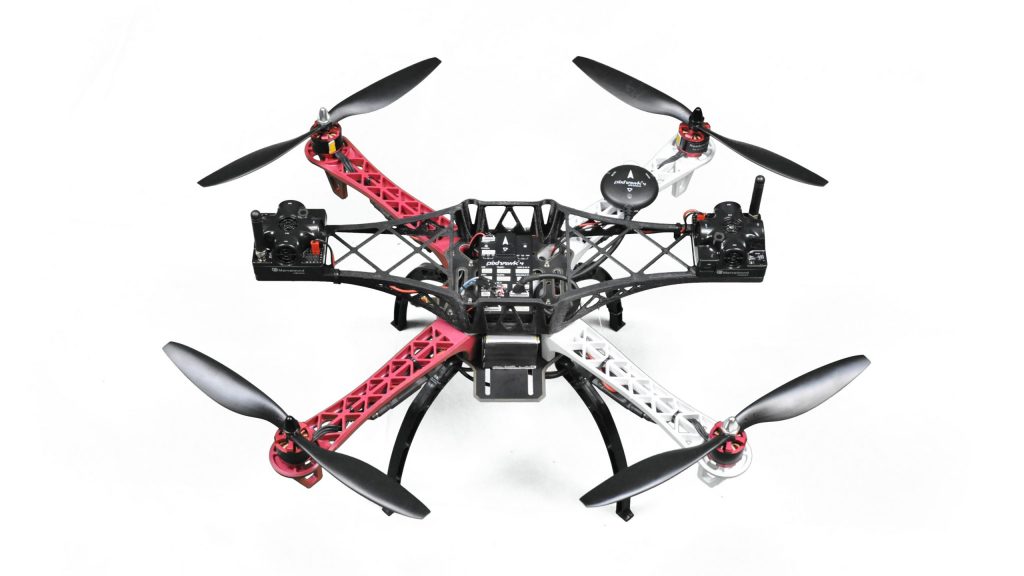
É a melhor escolha quando você precisa se conectar ao PixHawk, pois dois pinos para a conexão ao PixHawk estão prontamente disponíveis no Super-Beacon. Veja mais.
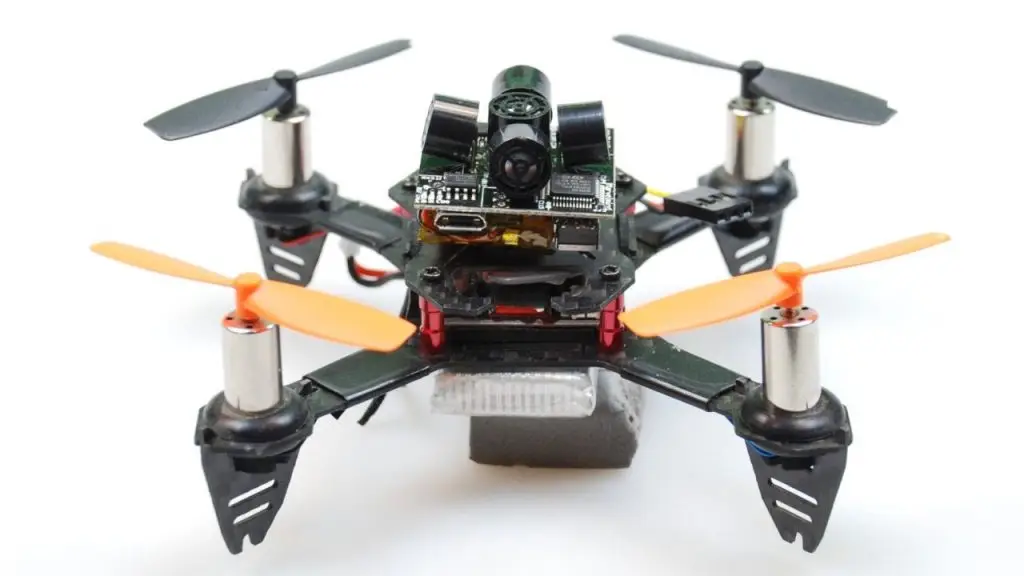
O conjunto foi projetado para micro-drones (menos de 100g): o beacon móvel Mini-TX é minúsculo e leve, com 15-20m de alcance até os beacons estacionários, suficiente para a maioria dos casos reais.
Uma versão avançada da opção “Starter Set Super-MP-3D + Super-Beacon, Localização+Direção no drone”.
O Precise-Z, que fisicamente consiste em 2 beacons estacionários adicionais, oferece a possibilidade de ter coordenadas Z precisas em todas as faixas de Z. Veja mais: Manual de Posicionamento, slide do Precise-Z e explicação em vídeo sobre Z e posicionamento de beacons.
Usando o Marvelmind Indoor "GPS" para drones e quadricópteros
O sistema de posicionamento interno Marvelmind ou Marvelmind Indoor “GPS” é amplamente utilizado para drones ou quadricópteros de diversas maneiras:
- Guiando drones autônomos em ambientes internos e drones em ambientes externos. Drones em ambientes externos: guiando para “a última milha”, que pode ser de centenas de metros, se necessário, mas a distância máxima do beacon móvel no drone até três ou mais beacons estacionários que atendem ao beacon móvel não deve ultrapassar
- Rastreamento de drones em ambientes internos
- Pouso automático de drones em ambientes internos e externos ou assistência ao pouso de drones
- Inspeção de armazéns utilizando drones autônomos em ambientes internos
- Shows de drones
Voando com drones DJI de forma autônoma em ambientes internos
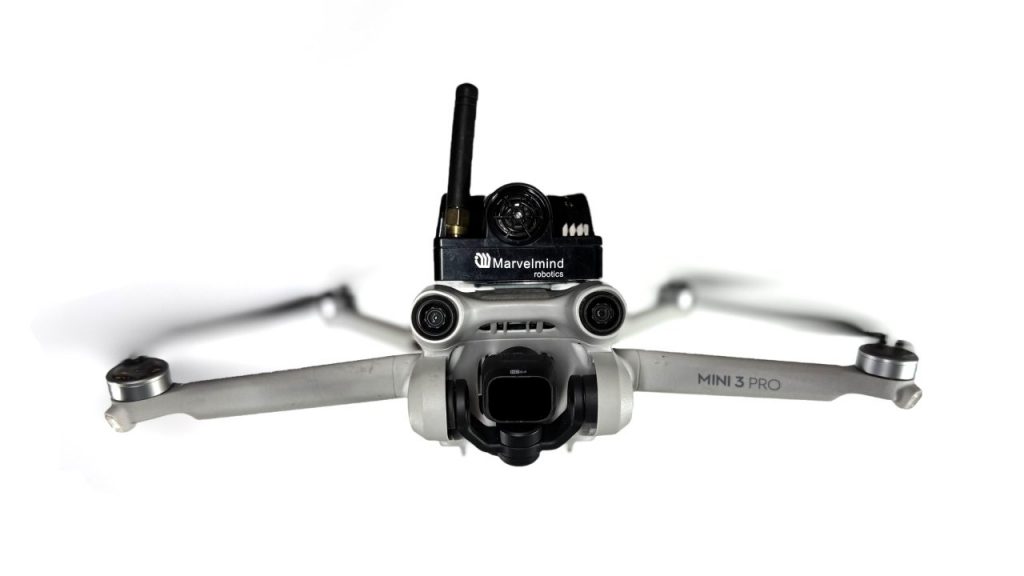
Os drones DJI são os drones mais populares do mundo. Para drones DJI em ambientes internos, há uma página dedicada: Como voar com um drone DJI de forma autônoma em ambientes internos?
O ecossistema DJI é fechado, pelo menos para as séries Phantom e Mavic. Portanto, é possível rastrear o Phantom, mas não voar de forma autônoma em ambientes internos (sem hacking mais profundo).
Leia aqui para saber como escolher entre DJI e Pixhawk.
Marvelmind Indoor "GPS" suporta PixHawk com ArduPilot e PX4
O Marvelmind Indoor “GPS” suporta tanto PixHawk com ArduPilot quanto PX4:
Usar uma combinação do Marvelmind Indoor “GPS” e do PixHawk é a maneira mais fácil e rápida de voar de forma autônoma em ambientes internos.
Sistema de posicionamento interno para pequenos drones autônomos
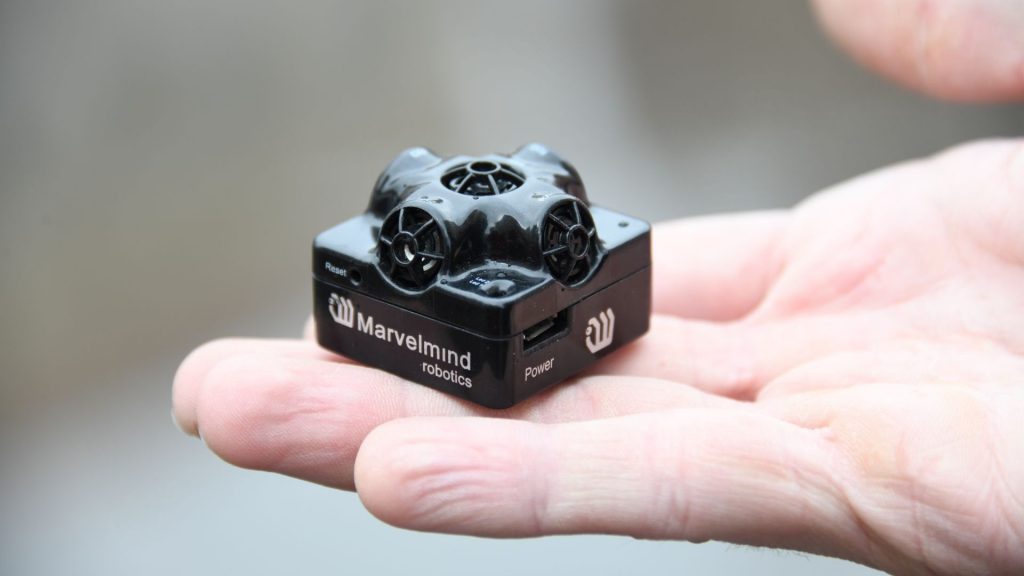
O sistema de posicionamento interno para um pequeno drone não é significativamente diferente de outros sistemas de posicionamento interno, como os usados para drones maiores ou outros sistemas de posicionamento interno 3D (XYZ).
A única peculiaridade é o peso do beacon móvel (tag) instalado no drone. Isso é resolvido usando uma versão simplificada do Mini-TX, que envolve a remoção da carcaça, a remoção da bateria ou sua substituição por uma bateria muito leve.
Além disso, drones menores são frequentemente básicos: eles não possuem computador de bordo ou piloto automático, por exemplo, como o Pixhawk e modelos semelhantes. Toda a inteligência vem da estação de solo. No entanto, há exceções.
Saiba mais sobre pequenos dronesSistema de posicionamento interno para shows de drones e enxames de drones
Enxames de drones e shows de drones podem incluir dezenas ou até centenas de drones. Quando voam em ambientes externos, o RTK GPS tem um desempenho muito bom. Mas o RTK GPS não funciona em ambientes internos. Assim que passamos para ambientes internos ou outras áreas com negação de GNSS, esqueça o GPS (GLONASS, Beidou, Galileo, etc.)
Um sistema de posicionamento interno típico para drones dependeria do NIA, em que o beacon móvel emite ultrassom. No entanto, nesse caso, o número prático de drones suportados seria de 1 a 8, pois com NIA a taxa de atualização de localização por drone cai proporcionalmente ao número de drones.
Deve-se usar IA se o enxame de drones em ambiente interno consistir em dezenas de drones. No entanto, em IA, o beacon móvel escuta o ultrassom; portanto, é preciso usar soluções especiais para combater o ruído das hélices e garantir o funcionamento adequado do sistema. Saiba mais sobre a solução.
Rastrear um drone em ambiente interno em um grande espaço aberto é muito fácil. Com um Starter Set Super-MP ou Starter Set NIA-SmallDrone, o sistema de rastreamento 3D preciso pode ser configurado em 10 a 15 minutos, incluindo desempacotamento e atualizações de software, em um conjunto recém-recebido. Se você tiver concluído todas as atualizações iniciais de software antes da configuração, o sistema poderá ser implantado em menos de um minuto.
O voo autônomo é uma tarefa significativamente mais complexa, pois você precisa rastrear um drone com precisão e integrar seu piloto automático com o drone/chassi, que normalmente é composto de diferentes partes (chassi, motores, controladores de motores, telemetria, controle remoto). E, além disso, o piloto automático deve ser integrado ao sistema de posicionamento interno conforme descrito acima.
Se o voo autônomo de um único drone é uma tarefa desafiadora, então o voo autônomo de um enxame de drones é o ápice dessa pirâmide de complexidade. É ainda mais desafiador, mas ainda viável se você o fizer passo a passo.
Drones pequenos são pequenos demais. Drones grandes são grandes demais
Ter um enxame massivo de pequenos drones e realizar um belo show seria ótimo. No entanto:
- Tamanho da bateria vs. duração do show vs. tamanho do drone
- O piloto automático e o sistema de posicionamento interno têm massa não nula. Há um limite inferior para o tamanho dos drones
- Os drones precisam de direção. A direção é obtida melhor com dois ou mais pontos de localização nos drones. Quanto mais distantes estiverem, melhor será a precisão angular
Se os drones forem grandes demais:
- É difícil mantê-los separados. Você precisa de uma distância de segurança maior entre eles e, como resultado, de um espaço maior para o show
- Drones maiores são mais pesados, mais barulhentos e mais perigosos. O ruído e as redes de proteção podem arruinar toda a ideia do show
Mantenha os drones acreditando que estão sozinhos
Em muitos casos, é possível configurar o voo autônomo de múltiplos drones de forma que eles nem saibam que há outros drones ao redor. Eles acreditam ser tão únicos e tão excepcionais. É do seu interesse mantê-los nessa crença ingênua, pois é a maneira mais simples de criar enxames de drones.
Conforme discutido acima, a primeira coisa a decidir é se você precisa de direção baseada nos Beacons Pareados. Se precisar, serão necessários dois beacons móveis por drone. Se não precisar, apenas um beacon móvel por drone.
Configuração recomendada para shows de drones em ambientes internos
Com IA, a taxa de atualização de localização por drone não depende do número de drones: de 8 a 20 Hz por drone, mesmo para enxames grandes. O ruído das hélices é superado por filtros DSP agudos, um microfone posicionado acima das hélices e um defletor de ultrassom especializado. O MF NIA continua sendo uma boa alternativa para drones particularmente ruidosos quando há até cerca de 8 drones
Drones autônomos para varredura e inspeção automatizadas
Recebemos semanalmente solicitações de drones autônomos ou de sistemas de posicionamento interno para drones autônomos em ambientes internos, principalmente para inspeção de armazéns, varredura automatizada de códigos de barras ou leitura de RFID.
Indubitavelmente, há uma necessidade sólida para essa tarefa e um forte interesse em realizá-la usando drones.
Construir tal sistema para aplicações do mundo real é uma tarefa complexa, mas viável. Vamos discutir os detalhes da implementação.
A fragilidade da solução é a preocupação prática mais significativa. No entanto, existem soluções e até alternativas robustas.
Saiba mais sobre soluções de varredura automática
Construa corretamente o sistema de posicionamento interno para quadricópteros
Existem vários aspectos, porém bastante simples, que devem ser levados em conta para voar com sucesso em ambientes internos:
Recomendações básicas e práticas para a configuração do sistema Indoor “GPS” para uso com helicópteros/drones autônomos em ambientes internos e externos
Conselhos práticos e exemplos de como montar o sistema Marvelmind Indoor “GPS” para obter o melhor desempenho em diferentes aplicações e configurações
Vídeo do YouTube explicando como posicionar corretamente os beacons estacionários para obter boa precisão em Z. Se você não puder usar o conselho porque seu ambiente não permite usar a configuração Precise Z com 4+2 beacons estacionários. Lembre-se de que essa configuração é recomendada apenas para usuários avançados e somente quando uma configuração com quatro beacons estacionários acima da área de voo, muito mais básica, robusta e ainda mais precisa, não puder ser usada ou for impraticável
Plataforma de pouso autônomo para drones
É possível construir uma plataforma de pouso autônomo para um drone. Ela pode até ser móvel:
- Você posiciona quatro Super-Beacons estacionários voltados para cima nas bordas da plataforma. Quanto maior a plataforma, melhor a precisão da distância
- Você instala dois Super-Beacons móveis voltados para baixo
O drone voa usando RTK GPS convencional ou até mesmo GPS quando está longe, a até 30m da plataforma. Ele é travado nas coordenadas do Indoor “GPS” e pousa com base nessas coordenadas. Como mencionado, a plataforma pode estar parada em relação à Terra ou em movimento. Isso não importa para o drone. Assim, você pode pousar com precisão em um veículo em movimento, por exemplo.

Requisitos para o sistema de posicionamento interno de drones
Consulte a página de Produtos para ver as diversas opções de starter sets.
Lembre-se de que apenas três beacons estacionários teriam pouca resiliência contra obstruções no rastreamento 3D (XYZ). Qualquer oclusão de qualquer beacon estacionário, uma situação sem linha de visão/audição, resultará em ausência de rastreamento ou rastreamento incorreto, como no GPS: “sem visibilidade de satélite = sem coordenadas GPS = sem rastreamento”.
Portanto, recomendamos pelo menos redundância N+1 para beacons estacionários. E é por isso que nossos starter sets para 3D consistem em 4 beacons estacionários.
Ainda melhor é ter redundância 2N com submapas 3D totalmente sobrepostos. Isso seria 3+3 ou 4+4 beacons estacionários. O sistema escolheria automaticamente o melhor submapa para rastreamento. Esse tipo de sistema é muito resiliente e, com o posicionamento adequado dos beacons, você pode voar mesmo em salas complexas com colunas, por exemplo, sem problemas de rastreamento.
A chave para um excelente rastreamento é garantir cobertura adequada em qualquer ponto de voo. Isso significa que os beacons móveis no drone devem ter três ou mais beacons estacionários pertencentes ao mesmo submapa, com uma linha de visão/audição clara e direta dentro de 30m.
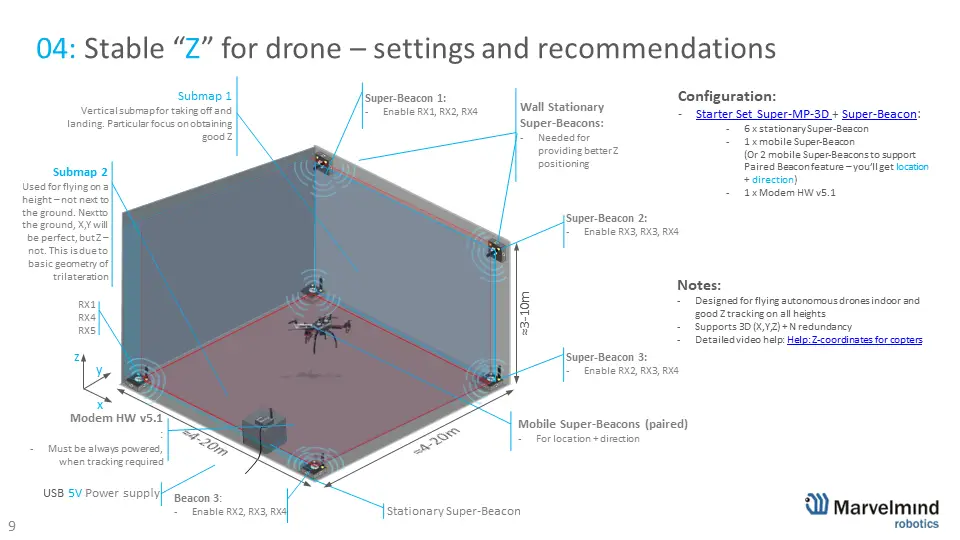
O posicionamento adequado geralmente é fundamental e vital para drones. No que prestar atenção?
Tecnologias alternativas: UWB, sistemas ópticos e de captura de movimento
Sistemas baseados em UWB
Os sistemas de posicionamento interno de drones baseados em UWB não diferem muito, em princípio, do Marvelmind Indoor “GPS”. Claro, a tecnologia subjacente é diferente (tempo de voo do UWB em comparação com o tempo de voo do ultrassom). Mas a arquitetura e os elementos de rede são muito semelhantes.
Diferenças práticas entre UWB e o Marvelmind Indoor “GPS”:
- O UWB é cerca de dez vezes menos preciso que o ultrassom, ou seja, os drones são menos estáveis no ar
- No entanto, o UWB, em princípio, não é afetado pelo ruído acústico dos drones
- Em princípio, o UWB pode suportar mais drones ao mesmo tempo. Se o UWB realmente suporta mais drones, e qual será a taxa de atualização resultante por drone, depende da implementação do sistema UWB. Sistemas baseados em IA podem facilmente rivalizar com sistemas baseados em UWB em termos de capacidade e superá-los em termos de precisão por um fator de dez
Sistemas ópticos: QR codes ao redor
Está se tornando cada vez mais popular devido à simplicidade potencial:
- Uma câmera voltada para baixo em direção a QR codes (ou outros padrões especiais) no chão. Os QR codes fornecem tanto a localização quanto a direção
- Os QR codes podem estar acima dos drones (tetos), se for mais conveniente
- Os QR codes podem estar ao redor do drone, mas nesse caso são necessárias mais câmeras ou câmeras especiais “olho de peixe”
Prós: sistema de posicionamento relativamente acessível; sem necessidade de beacons ativos ao redor.
Contras: necessidade de QR codes ao redor, que às vezes são indesejados ou até impossíveis; requisitos de iluminação especial; sistema baseado em triangulação, portanto os QR codes devem ser densos e bastante próximos, ou a precisão do posicionamento é prejudicada.
Considere uma alternativa: Plataforma de pouso autônomo para drones.
Sistemas baseados em captura de movimento
Shows de drones muito impressionantes nos levam a acreditar que os drones são muito inteligentes. No entanto, essa visão é muito enganosa. O sistema de posicionamento é a joia da configuração, não os drones. Os drones são pouco inteligentes. Eles nem sabem que estão sendo rastreados. Além disso, são totalmente controlados remotamente com base nos dados de localização do sistema de rastreamento. Portanto, são ainda menos inteligentes. Mas tudo bem. Não importa como o feito é realizado, desde que o desempenho seja impressionante, e verdadeiramente impressionante.
- São caros ou muito caros, pois exigem câmeras infravermelhas rápidas e de alta resolução, muita conexão de dados (cabeamento) entre as câmeras e o computador central, um computador potente e caro e iluminação infravermelha especial
- São naturalmente limitados na área coberta, pois a localização é baseada em triangulação, e geralmente se limitam a cerca de 10x10m
- Do lado positivo, os rastreadores nos drones são leves e passivos, apenas refletores de luz
Exemplos de implementação de posicionamento interno preciso, rastreamento e navegação para drones com o Marvelmind Indoor "GPS"
Rastreamento preciso (±2cm) do quadricóptero DJI Phantom em ambientes internos em 3D (XYZ)
- Rastreamento preciso em X,Y,Z (vista XY + vista XZ + vista YZ)
- Dados brutos e dados pós-processados do Player do Dashboard; observe que hoje o mesmo está disponível não no pós-processamento, mas no Player em Tempo Real
- O ecossistema DJI é fechado, pelo menos para as séries Phantom e Mavic. Portanto, é possível rastrear o Phantom, mas não voar de forma autônoma em ambientes internos (sem hacking mais profundo)
- Saiba mais sobre como voar com drones DJI de forma autônoma em ambientes internos

Rastreamento preciso (±2cm) do quadricóptero DJI Phantom em ambientes externos em 3D (XYZ)
- Rastreamento preciso (±2cm) em XYZ (vista XY + vista XZ + vista YZ), o mesmo que acima, mas em ambiente externo
- A mesma configuração Precise-Z composta por 4+2 beacons estacionários é utilizada nesta demonstração e na anterior. Veja mais no Manual de Posicionamento
- Saiba mais sobre como voar com drones DJI de forma autônoma em ambientes internos

Voo totalmente autônomo em ambiente interno
Um pequeno helicóptero voa de forma totalmente autônoma com base no Marvelmind Indoor “GPS”

Usando IA para rastreamento de drones e enxames de drones em ambientes internos
Com uma combinação de soluções, é possível usar IA para o posicionamento de drones em ambientes internos:
- Defletor de ultrassom especial que protege o microfone do ruído das próprias hélices
- Posicionamento dos beacons estacionários claramente acima do drone
- Uso de filtros DSP especiais, agudos e estreitos
Rastreamento interno de drones pequenos e micro-drones
É possível rastrear até micro-drones (menos de 100g) com o auxílio dos beacons Mini-TX.
O Starter Set NIA-SmallDrone foi projetado especificamente para esse tipo de drones.
A configuração mínima para o rastreamento de drones seria qualquer conjunto NIA com capacidade 3D. Por exemplo, três beacons estacionários + 1 beacon móvel + 1 modem e a Arquitetura Não-Inversa (NIA) ou a NIA Multifrequência (MF NIA) já seriam suficientes para o drone.

Drones para inspeção de armazéns
O uso de drones para inspeção de armazéns é bastante popular: localização de paletes perdidos, segurança, etc. Sim, é uma tarefa viável, mas muito complexa na prática:
- Ambiente muito desafiador em geral
- Drones caem e quebram; alto custo de erro
- Os drones são potencialmente perigosos para voar e desafiadores de desenvolver e usar
No entanto, a solução é muito promissora. Assim, construtores de drones ou de sistemas para armazéns utilizam nosso sistema de posicionamento interno para esse tipo de solução. No vídeo, explicamos as peculiaridades do ambiente (corredores estreitos e prateleiras altas), como essas peculiaridades afetam a precisão e como construir o sistema da melhor forma.