
Sistema de posicionamiento en interiores para robots móviles autónomos
Con una precisión de ±2 cm en zonas sin GNSS
Los robots móviles autónomos (AMRs) y los AGVs requieren un posicionamiento en interiores que el GPS no puede proporcionar porque no funciona en interiores.
El RTLS por ultrasonido de Marvelmind ofrece una precisión de ±2 cm – 10 veces más preciso que UWB (10-30 cm) y 100 veces más preciso que Bluetooth. El sistema emite coordenadas XYZ, datos de IMU y otros datos mediante USB, UART o CAN, con controladores nativos para ROS y ROS2 para una integración inmediata en cualquier pila de navegación de robots. El protocolo GPS nativo – NMEA0183 – también es compatible de serie.
Es una excelente alternativa para el posicionamiento y la navegación de robots cuando el LIDAR o los sistemas de posicionamiento óptico tienen dificultades técnicas o simplemente son demasiado caros.
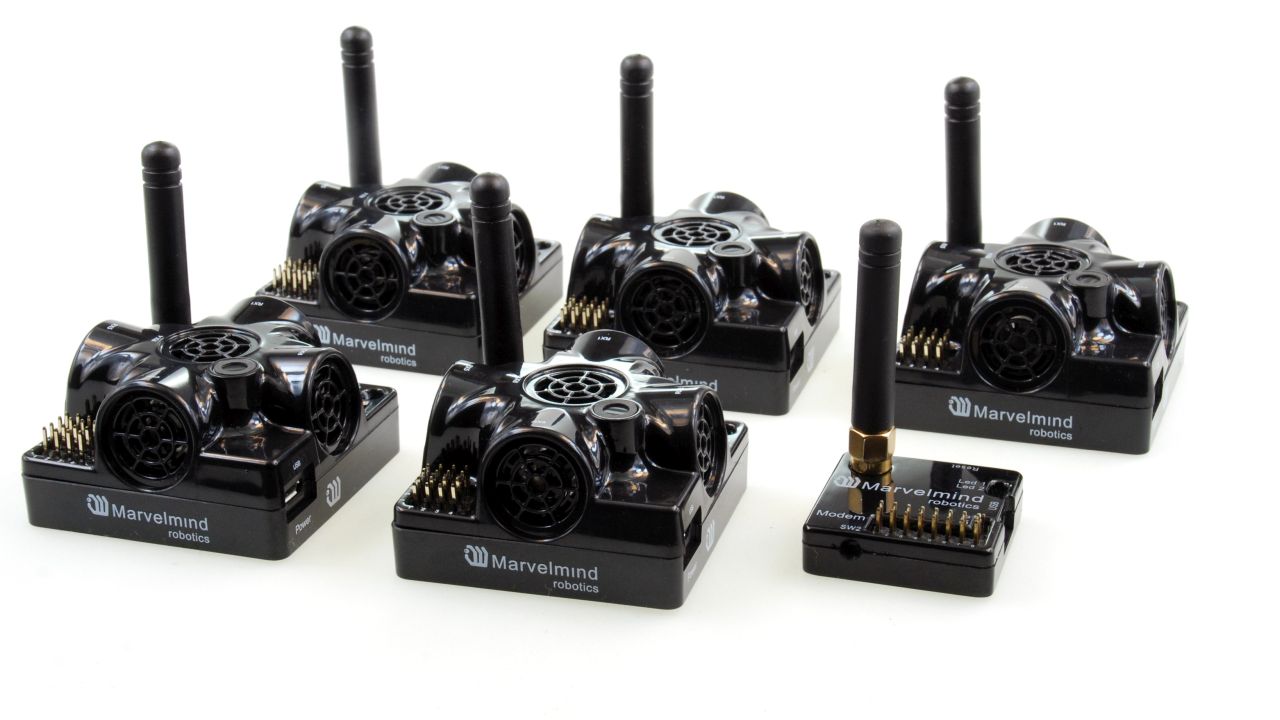
Consejos muy rápidos para nuestros clientes
Si está construyendo un robot o un AGV y necesita decidir muy rápidamente qué elegir como sistema de posicionamiento y navegación, elija lo siguiente:
- Starter Set Super-MP-3D – el conjunto más sencillo y versátil para comenzar
- Starter Set Super-MP-3D + Super-Beacon – si desea Ubicación+Dirección
- Starter Set Super-MP-3D + Super-Beacon + 2 x Omni-Microphones – si su área es mayor de 20×20 m de espacio abierto o sus balizas estacionarias están a 30 grados del horizonte o menos. Podrá construir robots con este tipo de capacidades de conducción. Nuestro robot Boxie utiliza esta configuración por ser la más avanzada y flexible
¿Pero qué pasa si necesita cubrir un gran almacén o una planta (10.000-100.000 m²) con una docena de robots? ¿Se puede hacer? – ¡fácilmente! Solo se necesitan más submapas con más balizas estacionarias para mayor cobertura y más balizas móviles para rastrear más objetos móviles. Encontrará más información sobre submapas en la página de Descargas.
Uso del "GPS" interior de Marvelmind para robots, vehículos y AGVs
El sistema de posicionamiento en interiores de Marvelmind (Marvelmind IPS), también conocido como “GPS” interior de Marvelmind o Marvelmind RTLS, se utiliza ampliamente para diferentes tipos de robots autónomos, vehículos autónomos, AGVs y carretillas elevadoras con diversos fines:
- Navegación y posicionamiento autónomo para robots en interiores y exteriores
- Rastreo de AGVs, vehículos o carretillas elevadoras
- Provisión de geocercado para robots, carretillas elevadoras y personas
- Investigación y desarrollo general en robótica
- Educación y competiciones de robótica
- Robótica de enjambre
Una de las principales tareas para los robots autónomos y los drones es el escaneo y la inspección automatizados – una tarea muy importante pero repetitiva, con una rutina predecible que requiere atención constante y precisión.
Es algo que las máquinas pueden hacer muy bien, mientras que los humanos son propensos al cansancio y a los errores.
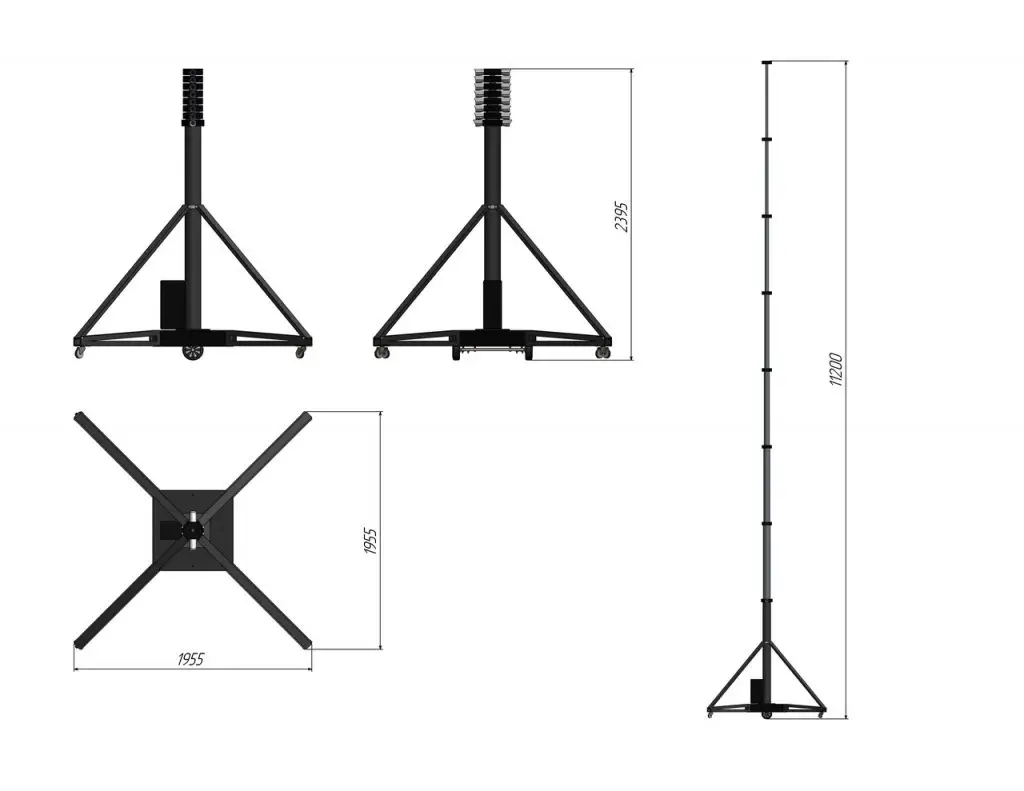
Por supuesto, los drones para el escaneo de almacenes en interiores parecen una solución más sofisticada, y lo discutimos con nuestros clientes y posibles clientes de forma semanal. Sin embargo, si desea algo práctico que funcione de manera confiable y pueda utilizarse en aplicaciones muy reales hoy en día – no para investigación e innovación – entonces los robots de escaneo deberían ser su elección hoy.
Casos de uso
Quién usa el GPS interior para robots autónomos y para qué
Los robots móviles autónomos requieren un posicionamiento en interiores de nivel centimétrico que el GNSS no puede proporcionar en interiores. El RTLS por ultrasonido de Marvelmind se utiliza en tres grandes áreas de aplicación: inspección asistida por robots en almacenes y fábricas, laboratorios de robótica de investigación y universidades, y navegación de AMR/AGV en instalaciones industriales. A continuación se presentan los escenarios de despliegue más comunes en el mundo real.
Inspección asistida por robots y escaneo automatizado
Los escáneres robóticos autónomos requieren un sistema de posicionamiento en interiores fiable para seguir rutas precisas y repetibles a través de pasillos de almacén, plantas de fábrica o invernaderos. El escaneo manual con lectores de códigos de barras, escáneres QR o equipos RFID de mano es lento, propenso a errores y costoso a gran escala. Un robot equipado con el GPS interior de Marvelmind reemplaza el recorrido humano - escaneando la misma ruta diariamente, cada hora o según un horario, con una precisión posicional de ±2 cm que garantiza que cada etiqueta, código o etiqueta RFID esté dentro del rango de lectura del escáner.
Nuestra solución de escaneo e inspección automatizados está construida alrededor del robot Boxie Scanner - una plataforma autónoma compacta que lleva cualquier carga de escaneo: cámaras, lectores de códigos de barras, escáneres QR o lectores RFID. El robot navega de forma independiente, suministra energía a la carga desde su propia batería y registra la posición de cada escaneo con una precisión de ±2 cm. El sistema se integra con WMS y ERP mediante API abierta.
Datos clave para despliegues de robots escáner:
- Precisión de posición de ±2 cm - suficiente para la lectura de códigos de barras, QR y RFID a distancia predecible
- Solo se requiere seguimiento 2D - menor coste y complejidad que el escaneo con drones
- El robot trabaja 8, 12 o 16 horas entre cargas - no se necesita piloto, sin riesgo de accidentes
- Múltiples robots pueden operar simultáneamente en un mismo espacio - cada uno rastreado de forma independiente
- Las coordenadas están georreferenciadas - cada escaneo se registra con posición XYZ exacta y marca de tiempo
Entornos aplicables: almacenes, centros logísticos, fábricas, plantas de ensamblaje, invernaderos, terminales de carga aeroportuaria.
Más información sobre soluciones de escaneo e inspección automatizados →
Navegación interior autónoma para investigación y universidades
Las universidades, estudiantes de doctorado, posdoctorales y laboratorios de investigación se encuentran entre los usuarios más activos del sistema de posicionamiento en interiores de Marvelmind. La combinación de precisión de ±2 cm, API abierta, controladores nativos para ROS/ROS2 y precios transparentes hace que el sistema sea muy adecuado para la investigación en robótica que exige un posicionamiento de referencia (ground truth) sin el coste y la complejidad de los sistemas de seguimiento óptico.
El sistema ha sido utilizado en universidades de todo el mundo para navegación autónoma de robots, robótica de enjambre, investigación en autopiloto de drones, control de derrape en vehículos autónomos, arqueología en interiores e investigación sobre seguimiento de personas. Una comparación independiente publicada de sistemas de posicionamiento en interiores concluyó que Marvelmind IPS ofrece una precisión competitiva frente a los sistemas ópticos a una fracción del coste, y supera significativamente a las alternativas basadas en UWB. Consulte la lista completa de casos universitarios y artículos de investigación publicados.
Por qué los equipos de investigación eligen Marvelmind frente a otras alternativas:
- ~10 veces más preciso que UWB (±2 cm frente a 10-30 cm), ~100 veces más preciso que BLE
- No requiere nube - todo el posicionamiento se calcula localmente, sin que ningún dato salga del laboratorio
- Soporte completo para ROS y ROS2 con controladores publicados y ejemplos de código
- Compatible con TurtleBot, AMRs personalizados, drones, PixHawk, ArduPilot, Jetson, Arduino
- Interfaces abiertas: USB, UART, SPI, CAN, I2C - se integra con cualquier plataforma de investigación
- Hardware, protocolos y software personalizables - el equipo trabaja directamente con los usuarios finales
- Envío el mismo día o al siguiente día hábil - sin esperar semanas por el hardware de investigación
Investigaciones publicadas destacadas con Marvelmind: giro autónomo en derrape en UC Berkeley, fusión de sensores con ROS en múltiples universidades, Drone Referee (MSD 2017/18), posicionamiento arqueológico en interiores en excavaciones israelíes, seguimiento de la actividad de vacas en interiores, robot de distribución de spray anti-COVID.
Ver la página completa de soluciones universitarias y ejemplos de investigación →
Navegación de AMR y AGV en almacenes y fábricas
Los robots móviles autónomos (AMRs) y los vehículos de guiado automático (AGVs) en instalaciones industriales requieren un posicionamiento en interiores preciso, escalable y estable en cuanto a infraestructura. A diferencia de los sistemas basados en códigos QR en el suelo (fácilmente dañados u obstruidos), SLAM (computacionalmente complejo y con acumulación de deriva) o UWB (precisión de 10-30 cm, insuficiente para la navegación en pasillos estrechos), el RTLS por ultrasonido proporciona un posicionamiento XYZ absoluto de ±2 cm que no deriva, no depende de la iluminación y escala desde un solo robot hasta 250 vehículos simultáneos.
Marvelmind ha desplegado sistemas de seguimiento para clientes industriales, incluido un almacén en forma de T de 450×450 m con más de 120 carretillas elevadoras rastreadas simultáneamente mediante 123 Super-Beacons estacionarias. El sistema transmitía coordenadas XYZ en tiempo real a la plataforma de análisis del cliente mediante UDP y API abierta, lo que permitía la asignación automática de tareas en función de la ubicación actual de cada vehículo. Un segundo despliegue rastreó 10 carretillas elevadoras con 14 balizas estacionarias. Ambos sistemas fueron desplegados remotamente por Marvelmind. Consulte los casos de estudio completos.
Ventajas clave para despliegues de AMR y AGV:
- Cobertura desde un único submapa de 1.000 m² hasta áreas ilimitadas de múltiples edificios mediante submapas en red
- Hasta 250 robots móviles rastreados simultáneamente con una precisión individual de ±2 cm
- Sin modificaciones en el suelo - las balizas se montan en paredes o techo a una altura de 3-4 m
- Salida mediante USB, UART, SPI, CAN o UDP - se integra en cualquier sistema de gestión de flota existente
- La precisión es independiente de la velocidad del robot o de la tasa de actualización - consulte la explicación técnica
- Funciona en entornos industriales con polvo, variaciones de temperatura y ruido eléctrico
Tareas aplicables: entrega autónoma, transporte entre zonas, asistencia en picking, conteo automatizado de inventario, aplicación de zonas de seguridad, coordinación multi-robot.
¿Qué kit de inicio de Marvelmind elegir?
Si no tiene tiempo para estudiar los detalles pero necesita elegir rápido y con seguridad, elija el Starter Set Super-MP:
- MP significa Multi-Propósito. El conjunto, en efecto, admite múltiples arquitecturas y múltiples configuraciones, lo que ofrece la mayor flexibilidad:
- Seguimiento 2D con hasta 2 submapas
- Seguimiento 2D con hasta 3 balizas móviles (robots)
- Seguimiento 2D con Ubicación+Dirección
- Seguimiento 1D con hasta 4 balizas móviles
- El Starter Set Super-MP admite diferentes arquitecturas: NIA, IA y MF NIA
- Las balizas tienen una batería LiPol de 900-1000 mAh en su interior, lo que permite desplegar el sistema de forma fácil y rápida sin necesidad de una fuente de alimentación externa
- Las balizas tienen antenas externas – conectividad de radio más robusta con el módem
- Las Super-Beacons pueden recibir y transmitir ultrasonido. Por ello, pueden funcionar tanto como balizas estacionarias como móviles
- Las Super-Beacons tienen DSP (procesador de señal digital) en su interior. Por ello, pueden recibir varios canales de ultrasonido a la vez y funcionar en IA
- Las Super-Beacons tienen IMU (giroscopio 3D + acelerómetro 3D)
Recuerde que una baliza móvil por robot solo le proporciona una ubicación. Para obtener ubicación y dirección, necesita la configuración de Balizas Emparejadas – dos balizas móviles por robot. Consulte la siguiente variante.
Para Ubicación+Dirección, necesita más de una baliza móvil por robot. Por ello, lo más sencillo es añadir al Starter Set Super-MP una Super-Beacon adicional.
Ejemplos de posicionamiento y navegación en interiores precisos para robots
Robot de entrega autónomo - demostración en una planta de ensamblaje de automóviles
Marvelmind Autonomous Delivery Robot v100.
IA con 15 balizas estacionarias y un módem para la cobertura del “GPS” interior. Ver más: https://youtu.be/TWWg_8JHYzo.
El mismo mapa de “GPS” interior admite, además del robot que se muestra en el vídeo:
- Seguimiento de múltiples robots móviles y carretillas elevadoras, así como seguimiento de personas. En total, hasta 250 balizas/objetos – estacionarios+móviles combinados
Ejemplo del robot v100 con explicaciones detalladas
Esta es la misma demostración que https://youtu.be/TWWg_8JHYzo, pero con comentarios verbales adicionales que explican lo que se muestra en el vídeo y en el sistema en general.
Configuración:
- Marvelmind Autonomous Delivery Robot: https://youtu.be/efOc-ItVvgg
- IA con 15 balizas estacionarias y un módem para la cobertura del “GPS” interior.
Especificaciones del robot:
- Entrega totalmente autónoma entre cualquier punto cubierto por el “GPS” interior de Marvelmind
- Hasta 100 kg de carga útil
- Tiempo de conducción de más de 16 h con una sola carga: https://youtu.be/JaxRd_9D1fQ con más de 60 kg de carga útil
- Detección y evasión automática de obstáculos
- La ruta de entrega se puede reconfigurar con un solo clic en 1 segundo
- El tiempo de carga es inferior a cuatro h. Por tanto, se admite un trabajo de 2 turnos (16 h) y la carga de un turno (8 h)
- Capacidad reconfigurable: desde 1 caja grande de hasta 65x65x160 cm hasta 8 cajas de 65x65x15 cm – una estantería frente a múltiples estanterías
- El mismo mapa de “GPS” interior admite:
- Seguimiento de múltiples robots móviles y carretillas elevadoras, y seguimiento de personas. En total, hasta 250 balizas/objetos – estacionarios+móviles combinados.
- Se pueden ver instaladas en el robot balizas móviles en la configuración de Balizas Emparejadas para Ubicación + Dirección en un módem IA con dos Omni-Microphones externos
- Las balizas estacionarias en seguimiento 2D están instaladas en las paredes
Robot conduciendo de forma totalmente autónoma con el "GPS" interior de Marvelmind
Un robot totalmente autónomo conduce por sí solo, apoyándose en:
- “GPS” interior de Marvelmind
- Odometría a bordo y unidades inerciales (IMU)
El robot recibe del usuario las coordenadas de los puntos clave a visitar (tabla de la derecha) y luego crea y sigue la ruta corrigiendo constantemente su posición respecto a ella. Las coordenadas se forman automáticamente en el Dashboard simplemente haciendo clic en el mapa.
Las distancias entre balizas son de hasta 36 metros. Es posible cubrir todo el campus con un “GPS” preciso instalando más balizas cada 20-30 metros.
Pequeño robot de entrega totalmente autónomo moviéndose en un entorno de oficina
- Una baliza móvil está instalada en el robot
- Las balizas estacionarias están instaladas en las paredes
- Puntos azules – ubicación del robot (baliza móvil) medida por el Sistema de Navegación Interior de Marvelmind
- Puntos amarillos – ubicación del robot obtenida de su propio sistema inercial/de odometría
- Puntos verdes grandes – balizas estacionarias instaladas en las paredes
Demostración de conducción totalmente autónoma de un robot: circuito en "bucle en 8"
Demo del Sistema de Navegación Interior de Marvelmind + robot autónomo Marvelmind Hermes:
- Circuito en “bucle en 8” (7×2 m)
- Conducción totalmente autónoma. El Starter Set del Sistema de Navegación Interior de Marvelmind desplegado en una sala de 80 m²
Una baliza móvil está sujeta a la parte superior del robot. El robot recibe sus coordenadas con una precisión de ±2 cm del Marvelmind IPS y las utiliza para recorrer el circuito de forma autónoma.
Hay sombras suaves intencionales para el Sistema de Navegación Interior (columna, taburetes acolchados), que imitan entornos reales. Mientras está en las sombras, el robot se apoya en su sistema de navegación inercial y en el odómetro.
Robot de dominó con posicionamiento y dirección basados en el "GPS" interior de Marvelmind
El Sistema de Navegación Interior de Marvelmind ha sido utilizado por un ingenioso robot colocador de fichas de dominó. El sistema se utilizó para obtener ubicación y dirección precisas – obsérvense las balizas móviles colocadas en la base para lograr la mejor precisión direccional.
Vea también el vídeo original: Robot de dominó con récord mundial (100.000 fichas en 24 h)
Soluciones robóticas
Localización
Uno de los mayores problemas para cualquier robot autónomo es responder a la pregunta: “¿dónde estoy?”. La pregunta se expande inmediatamente en un conjunto de subpreguntas:
- ¿Dónde estoy respecto a mi ubicación esperada en este momento?
- ¿Dónde estoy respecto a mi siguiente punto de referencia?
- ¿Dónde estoy respecto a los otros objetos: robots, personas, obstáculos, estaciones de carga, etc.?
Pero todo comienza con la localización respecto a alguna referencia; por ejemplo, las coordenadas (0,0,0), sea lo que sea, o respecto al punto de partida o similar. Muchas otras preguntas son derivadas de esa pregunta principal.
¿Localización respecto a qué?
Hay varias opciones principales:
- Respecto a mí mismo – el centro del robot, por ejemplo
- Respecto a un punto de referencia externo
Respecto a uno mismo es más sencillo en muchos casos, pero se trata más bien de la detección y evasión de obstáculos que de moverse y navegar en el espacio. Analicemos en detalle el posicionamiento y la navegación respecto a referencias externas.
Más información sobre los sistemas de coordenadas:
¿Por qué no SLAM?
SLAM (Localización y mapeo simultáneos) es un método extraordinario. Pero puede resultar poco práctico en algunas aplicaciones industriales, donde el entorno cambia, está poco estructurado o es impredecible: almacenes, plantas de ensamblaje e intralogística en general:
- A menudo, simplemente es más eficiente dividir la tarea en dos etapas: 1) Mapeo, 2) Localización
- La detección y evasión de obstáculos no tienen nada que ver con el mapeo y la localización. Es el punto 3). Es simplemente una tarea diferente y debe resolverse de manera distinta. Los LIDARs son adecuados para la detección de obstáculos, pero no son especialmente buenos para el mapeo si el entorno cambia – pueden cometer demasiados errores
- La misma limitación mencionada sobre los LIDARs se aplica a los sistemas SLAM visuales – pueden confundirse y tienen que apoyarse en otros métodos para rectificar los errores
- En general, la fusión de sensores es el mejor enfoque, ofrece el mejor resultado y se recomienda cuando es comercial y técnicamente viable
¿Localización de dentro hacia fuera, de fuera hacia dentro o mixta?
Si el robot lleva a bordo todo lo necesario para la localización, se trata de una localización de dentro hacia fuera. Los humanos y los animales utilizan la localización de dentro hacia fuera. En general, no necesitan información directa y constante sobre dónde se encuentran en términos de un flujo continuo de coordenadas. Lo determinan “internamente” basándose en diferentes indicios externos.
Algunas personas llaman a este proceso odometría visual. Por supuesto, funciona mucho mejor con una odometría regular basada en ruedas (pies), si el suelo y el entorno son adecuados para ello. Y por eso a veces es más fácil construir un robot con un sistema de navegación que simplemente un sistema de navegación para cualquier robot. Los desarrolladores de tales “sistemas de posicionamiento universales” pueden tener dificultades porque los datos de un odómetro podrían estar en prácticamente cualquier formato – analógico con diferentes valores o codificado digitalmente con un formato desconocido. Podría tener resoluciones absolutamente diferentes y muchos otros parámetros podrían ser distintos.
Por ello, la mayoría de los sistemas dentro de los robots están intrínsecamente vinculados. Esto debe ser comprendido y considerado por cualquier persona que diseñe un robot desde el principio.
Nuestro sistema de posicionamiento en interiores utiliza la localización de fuera hacia dentro: el robot móvil puede ser relativamente tonto o incluso no saber que está siendo rastreado. El sistema externo lo rastrea o, en nuestro caso, rastrea una baliza móvil (etiqueta) sujeta al robot. Si el robot es inteligente, utiliza sus datos y conduce de forma autónoma basándose en sus coordenadas XYZ y puntos de ruta. Si no es inteligente, puede controlarse de forma remota. Aun así, será controlado por el sistema – no por humanos – por lo que seguirá siendo totalmente autónomo, pero su inteligencia, al menos la responsable del posicionamiento, la navegación y la conducción autónoma, está fuera de su cuerpo móvil.
Los beneficios de la arquitectura de fuera hacia dentro:
- Puede rastrear objetos móviles “tontos”, como carretillas elevadoras o robots muy sencillos, por ejemplo, basados en coches RC
- Puede rastrear objetos móviles “no conectables”, por ejemplo, humanos, y mejorar drásticamente la seguridad cuando hay robots alrededor. Los robots no tienen que detectar a los humanos. Saben dónde están los humanos u otros objetos en movimiento, incluidos otros robots
- Los robots se vuelven mucho menos costosos
Recomendaciones de selección:
- Si tiene 1-2 robots que circulan por un almacén muy grande pero estructurado y “predecible”, la localización de dentro hacia fuera puede ser financieramente más beneficiosa. Sí, cada robot es más caro, pero no necesita la infraestructura en el almacén
- Si tiene varios robots en el mismo almacén, es cada vez más beneficioso utilizar la localización de fuera hacia dentro, porque los robots se vuelven sustancialmente menos costosos
- Si tiene un entorno no estructurado y la localización de dentro hacia fuera tiene dificultades, utilice sin dudar el enfoque de fuera hacia dentro
- En las condiciones más complejas, el enfoque de fusión de sensores y todo tipo de soluciones híbridas suelen aportar los mejores resultados
- El enfoque de fuera hacia dentro es particularmente adecuado para la robótica de enjambre
Elección de un punto de referencia
En el caso del GPS, las coordenadas están disponibles en latitud y longitud regulares de la Tierra. En algunos casos, puede ser útil cuando, por ejemplo, el robot sale al exterior. Pero para la mayoría de los casos reales en interiores, solo nos interesan las coordenadas locales.
Por lo tanto, las elegimos según nuestra conveniencia. En el “GPS” interior de Marvelmind, normalmente el sistema asigna una de las balizas estacionarias como (0,0,0) o (0,0). Pero puede establecer cualquier punto del mapa como (0,0):
Además, es posible la georreferenciación, asignando coordenadas GPS externas al punto interno (0,0,0). Después de esto, el flujo de coordenadas del “GPS” interior de Marvelmind estaría en coordenadas GPS absolutas en formato NMEA0183. O en el formato interno. Más información sobre los protocolos abiertos.
Dirección
A diferencia del exterior, donde hay disponible un magnetómetro/brújula, calcular la dirección en interiores no es una tarea trivial. En particular, es difícil en estático.
Por ejemplo, su robot puede tener fácilmente una ubicación precisa usando nuestro sistema. Pero si el robot no conoce su dirección actual – hacia dónde apunta – no es fácil decidir hacia dónde conducir.
Es posible calcular la dirección del robot con bastante rapidez midiendo su punto de ubicación actual, conduciéndolo 1 m más o menos en línea recta – manteniendo la dirección recta mediante IMU/giroscopio – midiendo luego una nueva ubicación y, conociendo dos puntos y sabiendo que se trató de una línea – no una curva – calcular la dirección actual del robot. Posteriormente, durante la conducción, se emplea la misma técnica continuamente. Consulte un artículo: ¿Cuántas balizas móviles necesito por dron? – es menos crítico para los robots, porque tienen menos limitaciones de tamaño y peso. Aun así, también es muy aplicable a los robots.
Estos robots más antiguos utilizan este enfoque:
El método es sencillo y requiere solo una baliza móvil (etiqueta), pero solo funciona si se puede conducir. Con frecuencia no se puede desplazar el robot y es necesario localizarlo en el mismo lugar – en estático. ¿Qué hacer entonces?
Las balizas emparejadas
Nuestra forma recomendada de obtener la dirección en estático es utilizar una configuración de Balizas Emparejadas.
Aquí hay más información al respecto. En NIA:
Otro ejemplo es el Robot v100 autónomo de conducción autónoma con una base entre las balizas móviles de ~60 cm. En IA:
Configuración similar con micrófonos externos en una sola baliza móvil. Aunque se realizó para VR, podría ser fácilmente un robot. La base entre los micrófonos es de ~20 cm. En IA:
Existen muchas alternativas para cada solución. Por ejemplo, la captura de movimiento con cámaras externas. ¿Es una solución precisa y adecuada tanto para ubicación como para dirección? – ¡claro que sí! ¿Es práctica para la robótica industrial? – no realmente:
- Costosa. Muy costosa, al menos cuando se escribió originalmente este artículo (2021)
- No está adaptada al entorno hostil de fábricas o almacenes
- Propensa a múltiples limitaciones: muy poca luz, luz demasiado intensa, niebla, cambios de temperatura, suministro eléctrico, etc.
Por lo tanto, no tratamos aquí todas las opciones posibles de localización. Solo lo que es relativamente relevante e implementable.
Detección y evasión de obstáculos
La detección y evasión de obstáculos es una tarea separada de la localización
Como se comentó anteriormente, el enfoque SLAM promete la detección de obstáculos, el mapeo y la localización al mismo tiempo. Suena como un sueño, pero la realidad es más dura y menos amigable.
En condiciones reales de iluminación deficiente, con muchas fuentes de luz de alto rango dinámico – sol brillante a través de las ventanas junto con sombras muy oscuras de un almacén, otras fuentes de luz diferentes que van desde los faros hasta todo tipo de escáneres – las soluciones SLAM basadas en visión pueden confundirse muy fácilmente hasta el punto de perder por completo la localización. Se necesitan métodos adicionales para corregir los errores graves cuando los sistemas SLAM no pueden elegir correctamente entre diferentes opciones. La fusión de sensores es la solución.
Además, si bien la tarea de localización puede resolverse de forma óptima (técnica y económicamente), es más difícil resolver de forma óptima la tarea de detección de obstáculos, simplemente porque las tareas y los requisitos son de naturaleza diferente.
Pero el enfoque SLAM complica innecesariamente la tarea al cargar la detección de obstáculos sobre el mapeo y la localización:
- Mapeo
- Localización
- Detección de obstáculos
Los tres elementos son crucialmente importantes para la conducción autónoma, pero no es necesario que sean lo mismo. No es necesario que se realicen con los mismos métodos ni con los mismos sensores.
Enfoques de robots integrados frente a robots divididos
Uno de los puntos importantes es distinguir claramente entre los robots y sus cargas útiles. Es muy similar a los cohetes y los satélites. Son dos cosas diferentes que no deben confundirse. Lo mismo ocurre con los tractores y los equipos montados en tractores.
Producimos “cohetes” y “tractores”:
Usted instala en ellos su carga útil, desde cestas básicas hasta brazos y escáneres complejos. También puede controlarlos mediante nuestras interfaces y protocolos abiertos.
Enfoque de robots integrados
Con mucha frecuencia, los robots están completamente integrados, es decir, sus cargas útiles están fusionadas de forma estrecha. El enfoque de robótica unificada tiene ventajas e inconvenientes.
Ventajas:
- Puede ser más fácil de construir porque el robot está optimizado para una sola tarea. Muy enfocado
- Más sencillo de operar
- Puede ser más ligero
- Puede ser más robusto
- Puede ser menos costoso a corto plazo
Inconvenientes:
- Inflexible. Y eso es algo importante. En teoría, usted tiene un robot muy capaz, pero está optimizado solo para una cosa, y usted necesita otra
- Puede ser más costoso a largo plazo debido a la inflexibilidad y a la necesidad de múltiples tipos de robots diferentes para distintas tareas, probablemente incluso de diferentes fabricantes
Enfoque de robots divididos
Ventajas:
- Flexible en uso. Con un número limitado de plataformas robóticas y un número limitado de tipos de equipos montados, es posible lograr una cantidad prácticamente ilimitada de configuraciones diferentes
- Flexible en desarrollo, porque las partes pueden desarrollarse de forma independiente y solo las interfaces (eléctricas, mecánicas, de SW) deben permanecer compatibles
- La plataforma robótica puede ser simple, incluso primitiva, y aun así muy funcional, porque es solo una plataforma – “tractor” o “cohete” – sin “satélites” sofisticados
- Menor coste por robot
Inconvenientes:
- Integración más compleja. El robot consta de al menos dos partes: “tractor” y “equipo”
- Puede ser menos robusto, porque el enfoque dividido tiene más variantes diferentes, es decir, se requieren más pruebas, se involucran más partes, etc. Posible incompatibilidad según los diferentes fabricantes: robots y cargas útiles
Ejemplos de plataformas robóticas y cargas útiles/equipos
Plataformas robóticas:
- Plataforma de entrega autónoma. Es realmente como un tractor, pero puede transportar cosas diferentes – diferentes cargas útiles o diferentes equipos
- El propio dron
Carga útil o equipo:
- Brazos, por ejemplo, para coger una caja y colocarla en el robot
- La cesta en el robot
- La cámara en el robot o dron
- Todo tipo de medidores (químicos, de radiación, de ruido, etc.)
- Escáneres (3D, lectores de códigos de barras/QR, 5G/6G, etc.)
- Equipos de prevención de incendios
Robótica de enjambre
Hacer que un solo robot conduzca de forma autónoma no es una tarea muy sencilla. Pero hacer que lo haga un enjambre de robots es aún más desafiante.
¿Cuáles son los desafíos?
- Cuando hay demasiados objetos en movimiento alrededor – otros robots – es más difícil para cada robot tomar decisiones porque el entorno se mueve de forma incontrolable y de manera impredecible.
- Si los robots tienen que transmitir o recibir flujos separados desde un ordenador central, puede que no haya suficiente ancho de banda de radio o de comunicación para atenderlos a todos.
- Dado que los robots son autónomos e independientes, pueden solicitar acceso de forma aleatoria a canales de comunicación comunes compartidos. Si lo hacen y el ancho de banda del canal no es entre 10 y 100 veces superior al rendimiento máximo requerido, las probabilidades de colisión son altas. Por ello, se necesita un controlador central especial o un mecanismo para resolver las colisiones. Ambos aumentan la complejidad y generan otras limitaciones.
- Los robots se obstruyen mutuamente la visión de otros objetos del entorno. Los robots detectan a sus vecinos, mientras que algo respecto a lo cual posicionarse – como referencias fijas externas – realmente no lo hay.
¿Cuáles son las soluciones?
Marvelmind puede ayudar con la localización de robots en enjambres, que es el punto de partida y el más crucial, porque, si se resuelve adecuadamente, muchas otras dificultades de los enjambres de robots simplemente no se producen.
Vea ejemplos y soluciones de enjambres a continuación.