Otros recursos de ayuda de Marvelmind relacionados con drones
RTLS interior recomendado para drones - consejos rápidos
Si es nuevo en el sistema Marvelmind Indoor “GPS” y no está seguro de qué elegir, adquiera el Starter Set Super-MP, donde MP significa multipropósito, y esa sería su opción más segura.
Para más detalles, consulte las opciones recomendadas a continuación.
En general, la mejor y más segura opción cuando no está seguro de qué elegir o qué experimentos realizará exactamente, pero desea tener simultáneamente la mayor flexibilidad y rendimiento.
Es la mejor opción cuando necesita conectarse a PixHawk, ya que los dos pines para la conexión a PixHawk están disponibles directamente en el Super-Beacon. Ver más.
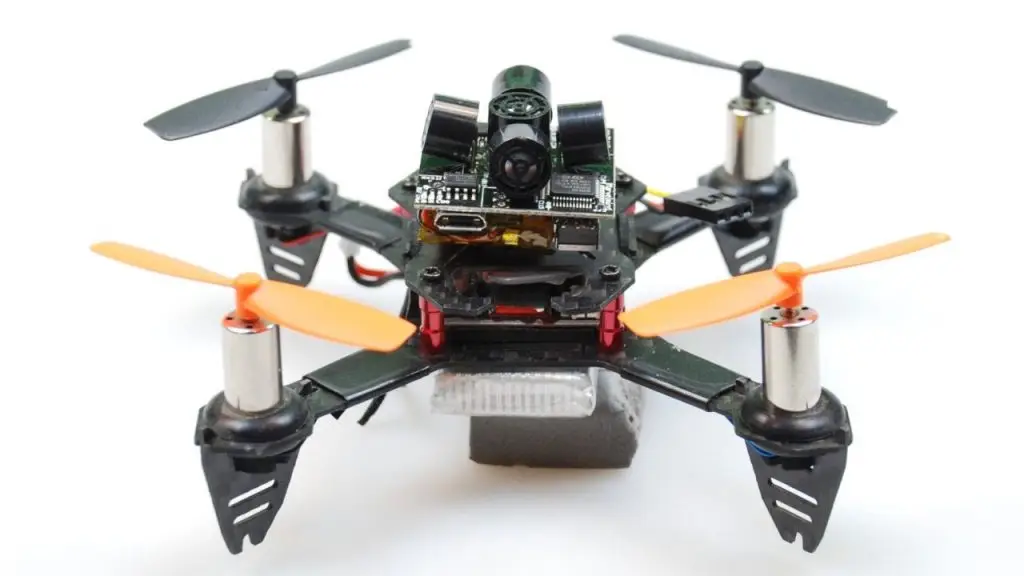
El conjunto está diseñado para microdrones (menos de 100g): la baliza móvil Mini-TX es diminuta y ligera, con un alcance de 15-20m hasta las balizas estacionarias, suficiente para la mayoría de los casos reales.
Una versión avanzada de la opción “Starter Set Super-MP-3D + Super-Beacon, Ubicación+Dirección en el dron”.
El Precise-Z, que físicamente consiste en 2 balizas estacionarias adicionales, ofrece la posibilidad de tener coordenadas Z precisas en todos los rangos de Z. Más información: Manual de Colocación, diapositiva de Precise-Z y explicación en vídeo sobre Z y la colocación de las balizas.
Uso de Marvelmind Indoor "GPS" para drones y cuadricópteros
El sistema de posicionamiento interior Marvelmind o Marvelmind Indoor “GPS” se utiliza ampliamente para drones o cuadricópteros de muchas formas diferentes:
- Guiado de drones autónomos en interiores y en exteriores. Drones en exteriores: guiado para “la última milla”, que puede ser de cientos de metros si es necesario, pero la distancia máxima desde la baliza móvil del dron hasta tres o más balizas estacionarias que dan servicio a la baliza móvil no debe superar
- Seguimiento de drones en interiores
- Aterrizaje de drones automático en interiores y exteriores o asistencia al aterrizaje de drones
- Inspección de almacenes mediante drones autónomos en interiores
- Espectáculos de drones
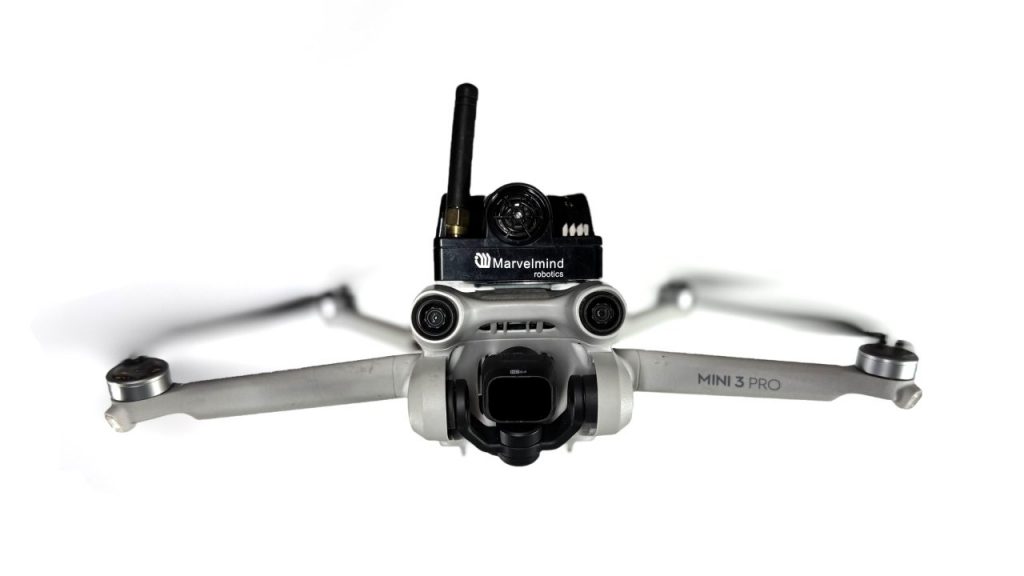
Vuelo autónomo de drones DJI en interiores
Los drones DJI son los más populares del mundo. Para drones DJI en interiores, existe una página dedicada: ¿Cómo volar un dron DJI de forma autónoma en interiores?
El ecosistema DJI es cerrado, al menos para las series Phantom y Mavic. Por lo tanto, es posible rastrear el Phantom, pero no volar de forma autónoma en interiores (sin un hackeo más profundo).
Lea aquí para saber cómo elegir entre DJI y Pixhawk.
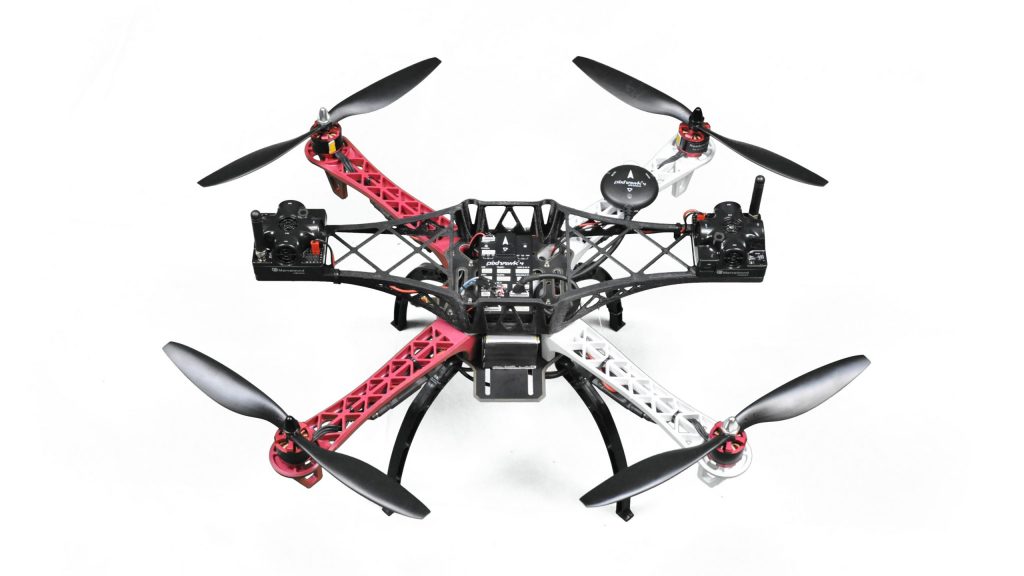
Marvelmind Indoor "GPS" es compatible con PixHawk con ArduPilot y PX4
Marvelmind Indoor “GPS” es compatible tanto con PixHawk con ArduPilot como con PX4:
Utilizar una combinación de Marvelmind Indoor “GPS” y PixHawk es la forma más fácil y rápida de volar en interiores de forma autónoma.
Sistema de posicionamiento interior para pequeños drones autónomos
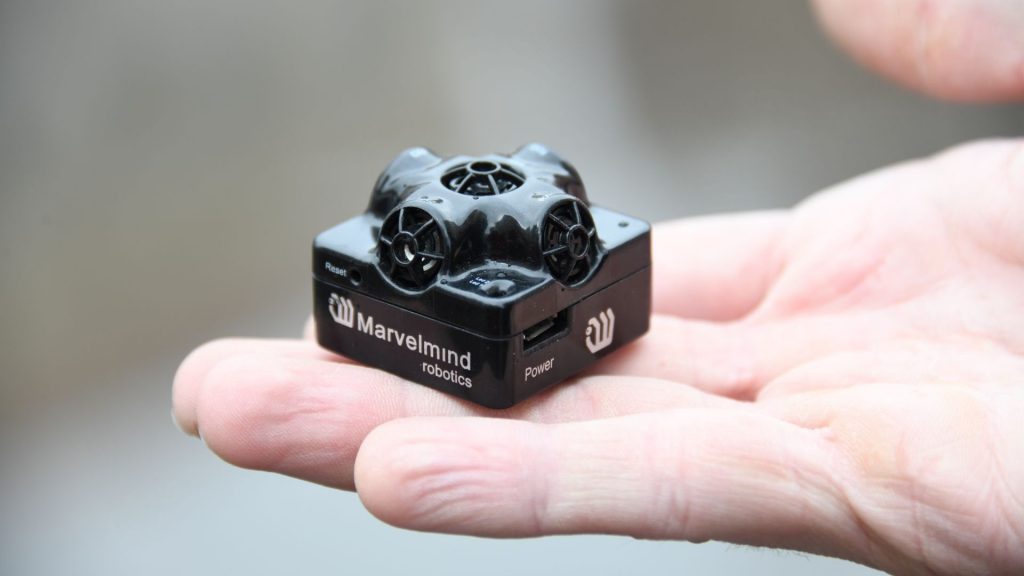
El sistema de posicionamiento interior para un dron pequeño no es significativamente diferente de otros sistemas de posicionamiento interior, como los utilizados para drones más grandes u otros sistemas de posicionamiento interior 3D (XYZ).
La única particularidad es el peso de la baliza móvil (etiqueta) instalada en el dron. Esto se resuelve utilizando una versión reducida de Mini-TX, que consiste en retirar la carcasa, quitar la batería o sustituirla por una batería muy ligera.
Además, los drones más pequeños suelen ser básicos: carecen, por ejemplo, de ordenador de a bordo o de piloto automático, como Pixhawk y modelos similares. Toda la inteligencia proviene de la estación en tierra. Sin embargo, existen excepciones.
Más información sobre drones pequeñosSistema de posicionamiento interior para espectáculos y enjambres de drones
Los enjambres de drones y los espectáculos de drones pueden incluir decenas o incluso cientos de drones. Cuando vuelan en exteriores, el GPS RTK funciona muy bien. Pero el GPS RTK no funciona en interiores. En cuanto pasamos a interiores o a otras zonas sin cobertura GNSS, olvídese del GPS (GLONASS, Beidou, Galileo, etc.)
Un sistema de posicionamiento interior típico para drones se basaría en NIA: una baliza móvil en NIA emite ultrasonido. Sin embargo, en este caso, el número práctico de drones compatibles sería de 1 a 8, ya que con NIA la tasa de actualización de ubicación por dron disminuye proporcionalmente al número de drones.
Se debe utilizar IA si el enjambre de drones en interiores está compuesto por decenas de drones. Sin embargo, en IA la baliza móvil escucha el ultrasonido; por lo tanto, se deben utilizar soluciones especiales para combatir el ruido de las hélices y garantizar el correcto funcionamiento del sistema. Más información sobre la solución.
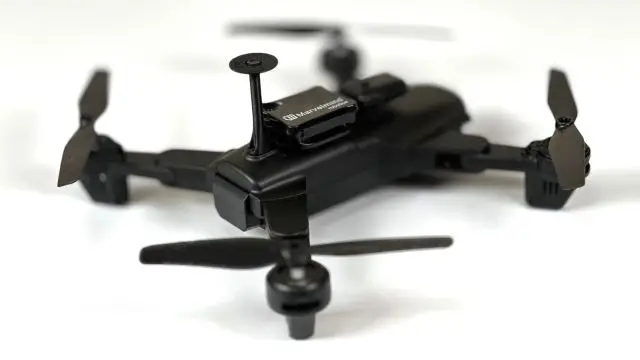
El seguimiento de un dron en interiores en un único espacio abierto grande es muy sencillo. Con un Starter Set Super-MP o un Starter Set NIA-SmallDrone, el sistema de seguimiento 3D preciso puede configurarse en 10-15 minutos, incluido el desempaquetado y las actualizaciones de software, con un conjunto recién recibido. Si ha completado todas las actualizaciones iniciales de software antes de la instalación, el sistema puede desplegarse en menos de un minuto.
El vuelo autónomo es una tarea significativamente más compleja, ya que es necesario rastrear con precisión un dron e integrar su piloto automático con el dron/chasis, que normalmente está compuesto por diferentes partes (chasis, motores, controladores de motores, telemetría, control remoto). Y además, el piloto automático debe integrarse con el sistema de posicionamiento interior como se describe anteriormente.
Si el vuelo autónomo de un solo dron ya es una tarea desafiante, el vuelo autónomo de un enjambre de drones es la cima de esta pirámide de complejidad. Es aún más desafiante, pero sigue siendo factible si se avanza paso a paso.
Los drones pequeños son demasiado pequeños. Los drones grandes son demasiado grandes
Tener un gran enjambre de drones pequeños y ofrecer un bonito espectáculo sería estupendo. Sin embargo:
- Tamaño de la batería vs. duración del espectáculo vs. tamaño del dron
- El piloto automático y el sistema de posicionamiento interior tienen una masa distinta de cero. Existe un límite inferior para el tamaño de los drones
- Los drones necesitan dirección. La dirección se logra mejor con dos o más puntos de ubicación en los drones. Cuanto más separados estén, mejor será la precisión angular
Si los drones son demasiado grandes:
- Es difícil mantenerlos separados. Se necesita una mayor distancia de seguridad entre ellos y, como resultado, un espacio mayor para el espectáculo
- Los drones más grandes son más pesados, más ruidosos y más peligrosos. El ruido y las redes de protección pueden arruinar toda la idea del espectáculo
Haga creer a los drones que están solos
En muchos casos, es posible configurar el vuelo autónomo de múltiples drones de forma que ni siquiera sean conscientes de que hay otros drones a su alrededor. Creen que son únicos y excepcionales. Es de su interés mantenerlos en esta ingenua creencia, ya que es la forma más sencilla de crear enjambres de drones.
Como se ha comentado anteriormente, lo primero que hay que decidir es si necesita la dirección basada en las Balizas Emparejadas. Si la necesita, entonces necesita dos balizas móviles por dron. Si no la necesita, solo una baliza móvil por dron.
Configuración recomendada para espectáculos de drones en interiores
Con IA, la tasa de actualización de ubicación por dron no depende del número de drones: de 8 a 20 Hz por dron, incluso en enjambres grandes. El ruido de las hélices se supera con filtros DSP agudos, un micrófono colocado por encima de las hélices y un deflector de ultrasonido especializado. MF NIA sigue siendo una buena alternativa para drones especialmente ruidosos cuando hay hasta 8 drones aproximadamente
Drones autónomos para escaneo e inspección automatizados
Cada semana recibimos solicitudes de drones autónomos o de sistemas de posicionamiento interior para drones autónomos en interiores, principalmente para inspección de almacenes, escaneo automático de códigos de barras o lectura de RFID.
Sin duda existe una necesidad real para esta tarea y un fuerte interés en resolverla con drones.
Construir un sistema de este tipo para aplicaciones en la vida real es una tarea compleja pero factible. Analicemos los detalles de la implementación.
La fragilidad de la solución es la preocupación práctica más significativa. Sin embargo, existen soluciones e incluso alternativas robustas.
Más información sobre soluciones de escaneo automático
Construya correctamente el sistema de posicionamiento interior para cuadricópteros
Hay varios aspectos, aunque bastante simples, que deben tenerse en cuenta para volar en interiores con éxito:
Recomendaciones básicas y prácticas para configurar el sistema Indoor “GPS” para su uso con cópteros/drones autónomos en interiores y exteriores
Consejos prácticos y ejemplos de cómo instalar el sistema Marvelmind Indoor “GPS” para lograr el mejor rendimiento en diferentes aplicaciones y configuraciones
Vídeo de YouTube que explica cómo colocar correctamente las balizas estacionarias para lograr una buena precisión en Z. Si no puede aplicar el consejo porque su entorno no permite utilizar la configuración Precise Z con 4+2 balizas estacionarias, recuerde que esta configuración solo se recomienda a usuarios avanzados y únicamente cuando no se puede utilizar, o resulta poco práctica, una configuración con cuatro balizas estacionarias sobre el área de vuelo, mucho más básica, robusta e incluso más precisa
Plataforma de aterrizaje autónoma para drones
Es posible construir una plataforma de aterrizaje autónoma para un dron. Incluso puede ser móvil:
- Coloque cuatro Super-Beacons estacionarios apuntando hacia arriba en los bordes de la plataforma. Cuanto más grande sea la plataforma, mayor será la precisión de la distancia
- Coloque dos Super-Beacons móviles apuntando hacia abajo
El dron vuela con GPS RTK convencional o incluso con GPS cuando está lejos y a una distancia de hasta 30m de la plataforma. Queda vinculado a las coordenadas del Indoor “GPS” y aterriza basándose en estas coordenadas. Como se ha mencionado, la plataforma puede ser estática respecto a la Tierra o estar en movimiento. Esto no importa para el dron. Así, por ejemplo, se puede aterrizar con precisión sobre un vehículo en movimiento.

Requisitos para el sistema de posicionamiento interior de drones
Consulte la página de Productos para conocer las distintas opciones de Starter Sets.
Recuerde que solo tres balizas estacionarias ofrecerían poca resistencia ante obstrucciones para el seguimiento 3D (XYZ). Cualquier oclusión de cualquier baliza estacionaria, es decir, una situación sin línea de visión/audición directa, dará lugar a la ausencia de seguimiento o a un seguimiento erróneo, como ocurre con el GPS: “sin visibilidad de satélites = sin coordenadas GPS = sin seguimiento”.
Por ello, recomendamos al menos una redundancia N+1 para las balizas estacionarias. Por eso nuestros Starter Sets para 3D constan de 4 balizas estacionarias.
Aún mejor es tener una redundancia 2N con submapas 3D completamente superpuestos. Esto sería con 3+3 o 4+4 balizas estacionarias. El sistema elegiría automáticamente el mejor submapa para el seguimiento. Este tipo de sistema es muy resistente y, con una correcta colocación de las balizas, puede volar incluso en salas complejas con columnas, por ejemplo, sin problemas de seguimiento.
La clave para un excelente seguimiento es garantizar una cobertura adecuada en cualquier punto de vuelo. Esto significa que las balizas móviles del dron deben tener tres o más balizas estacionarias pertenecientes al mismo submapa, con una línea de visión/audición directa y despejada dentro de los 30m.
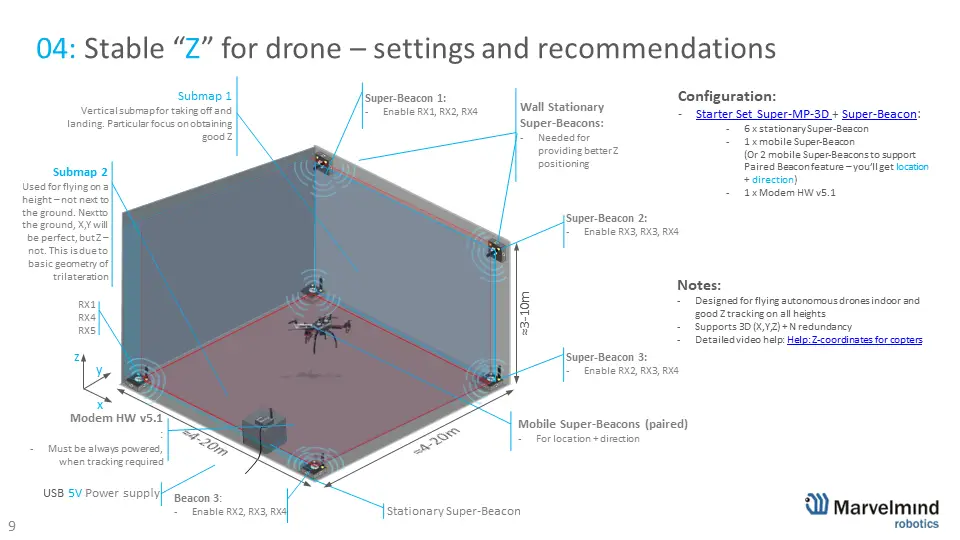
La colocación correcta suele ser clave y fundamental para los drones. ¿A qué hay que prestar atención?
Tecnologías alternativas: sistemas UWB, ópticos y de captura de movimiento
Sistemas basados en UWB
Los sistemas de posicionamiento interior de drones basados en UWB no difieren mucho en principio del Marvelmind Indoor “GPS”. Por supuesto, la tecnología subyacente es diferente (tiempo de vuelo de UWB en comparación con el tiempo de vuelo del ultrasonido). Pero la arquitectura y los elementos de red son muy similares.
Diferencias prácticas entre UWB y Marvelmind Indoor “GPS”:
- UWB es aproximadamente diez veces menos preciso que el ultrasonido, es decir, los drones son menos estables en el aire
- Sin embargo, en principio UWB no se ve afectado por el ruido acústico de los drones
- UWB puede admitir más drones al mismo tiempo en principio. Que UWB admita más drones en la realidad, y la tasa de actualización resultante por dron, depende de la implementación del sistema UWB. Los sistemas basados en IA pueden rivalizar fácilmente con los sistemas basados en UWB en términos de capacidad y superarlos en términos de precisión por un factor de diez
Sistemas ópticos: códigos QR alrededor
Se vuelve cada vez más popular por su posible simplicidad:
- Una cámara apunta hacia abajo a códigos QR (u otros patrones especiales) en el suelo. Los códigos QR proporcionan tanto la ubicación como la dirección
- Los códigos QR pueden estar por encima de los drones (techos), si resulta más conveniente
- Los códigos QR pueden estar alrededor del dron, pero en ese caso se requieren más cámaras o cámaras especiales de “ojo de pez”
Ventajas: sistema de posicionamiento relativamente económico; no se necesitan balizas activas alrededor.
Desventajas: necesidad de códigos QR alrededor, que a veces no son deseados o incluso imposibles de colocar; requisitos de iluminación especial; sistema basado en triangulación, por lo que los códigos QR deben ser densos y estar bastante cerca, o la precisión de la posición se ve afectada.
Considere una alternativa: Plataforma de aterrizaje autónoma para drones.
Sistemas basados en captura de movimiento
Los espectáculos de drones tan impresionantes nos llevan a creer que los drones son muy inteligentes. Sin embargo, la apariencia es muy engañosa. El sistema de posicionamiento es la joya de la configuración, no los drones. Los drones son bastante simples. Ni siquiera son conscientes de que están siendo rastreados. Además, están controlados por completo de forma remota a partir de los datos de ubicación del sistema de seguimiento. Por lo tanto, son aún más simples. Pero está bien. No importa cómo se logre la hazaña, siempre que el resultado sea impresionante, verdaderamente impresionante.
- Son costosos o muy costosos porque requieren cámaras infrarrojas rápidas de alta resolución, mucha conectividad de datos (cableado) entre las cámaras y el ordenador central, un ordenador potente y costoso e iluminación infrarroja especial
- Están naturalmente limitados en el área cubierta porque la ubicación se basa en triangulación, y generalmente están limitados a 10x10m aproximadamente
- En el lado positivo, los rastreadores en los drones son ligeros y pasivos: solo son reflectores de luz
Ejemplos de implementación de posicionamiento interior preciso, seguimiento y navegación para drones con Marvelmind Indoor "GPS"
Seguimiento preciso (±2cm) del cuadricóptero DJI Phantom en interiores en 3D (XYZ)
- Seguimiento preciso en X,Y,Z (vista XY + vista XZ + vista YZ)
- Datos brutos y datos postprocesados del Reproductor de Dashboard; tenga en cuenta que hoy lo mismo está disponible no en el postprocesamiento, sino en el Reproductor en Tiempo Real
- El ecosistema DJI es cerrado, al menos para las series Phantom y Mavic. Por lo tanto, es posible rastrear el Phantom, pero no volar de forma autónoma en interiores (sin un hackeo más profundo)
- Más información sobre el vuelo autónomo de drones DJI en interiores

Seguimiento preciso (±2cm) del cuadricóptero DJI Phantom en exteriores en 3D (XYZ)
- Seguimiento preciso (±2cm) en XYZ (vista XY + vista XZ + vista YZ), igual que el anterior, pero en exteriores
- La misma configuración Precise-Z compuesta por 4+2 balizas estacionarias se utiliza en esta demostración y en la anterior. Más información en el Manual de Colocación
- Más información sobre el vuelo autónomo de drones DJI en interiores

Vuelo totalmente autónomo en interiores
Un pequeño cóptero vuela de forma totalmente autónoma apoyándose en Marvelmind Indoor “GPS”

Uso de IA para el seguimiento de drones en interiores y enjambres de drones en interiores
Con una combinación de soluciones, es posible usar IA para el posicionamiento de drones en interiores:
- Un deflector de ultrasonido especial que protege el micrófono del ruido de las propias hélices
- Colocar las balizas estacionarias claramente por encima del dron
- Usar filtros DSP especiales, agudos y estrechos
Seguimiento en interiores de drones pequeños y microdrones
Es posible rastrear incluso microdrones (menos de 100g) con la ayuda de balizas Mini-TX.
Starter Set NIA-SmallDrone está diseñado específicamente para este tipo de drones.
La configuración mínima para el seguimiento de drones sería cualquier conjunto NIA con capacidad 3D. Por ejemplo, tres balizas estacionarias + 1 baliza móvil + 1 módem y Non-Inverse Architecture (NIA) o Multi-Frequency NIA (MF NIA) ya serían suficientes para el dron.

Drones para inspección de almacenes
El uso de drones para la inspección de almacenes es bastante popular: encontrar palés perdidos, seguridad, etc. Sí, es una tarea factible, pero muy compleja en la práctica:
- Entorno muy exigente en general
- Los drones caen y se rompen, y el coste del error es alto
- Los drones son potencialmente peligrosos de volar y difíciles de desarrollar y utilizar
No obstante, la solución es muy prometedora. Por ello, los fabricantes de drones o los constructores de sistemas de almacén utilizan nuestro sistema de posicionamiento interior para dichas soluciones. En el vídeo, explicamos las particularidades del entorno (pasillos estrechos y estantes altos), cómo afectan estas particularidades a la precisión y cómo construir el sistema de forma óptima.