
Система позиционирования в помещении для автономных мобильных роботов
С точностью ±2 см в зонах без GNSS
Автономным мобильным роботам (AMR) и AGV требуется позиционирование в помещении, которое GPS обеспечить не может, потому что внутри зданий он не работает.
Ультразвуковая система RTLS Marvelmind обеспечивает точность ±2 см – в 10 раз точнее, чем UWB (10-30 см), и в 100 раз точнее, чем Bluetooth. Система выдаёт координаты XYZ, данные IMU и другие данные через USB, UART или CAN, с нативными драйверами ROS и ROS2 для немедленной интеграции в любой навигационный стек робота. Нативный протокол GPS – NMEA0183 – также поддерживается из коробки.
Это отличная альтернатива для позиционирования и навигации роботов, когда лидар или оптическая система позиционирования технически не справляются или просто слишком дороги.
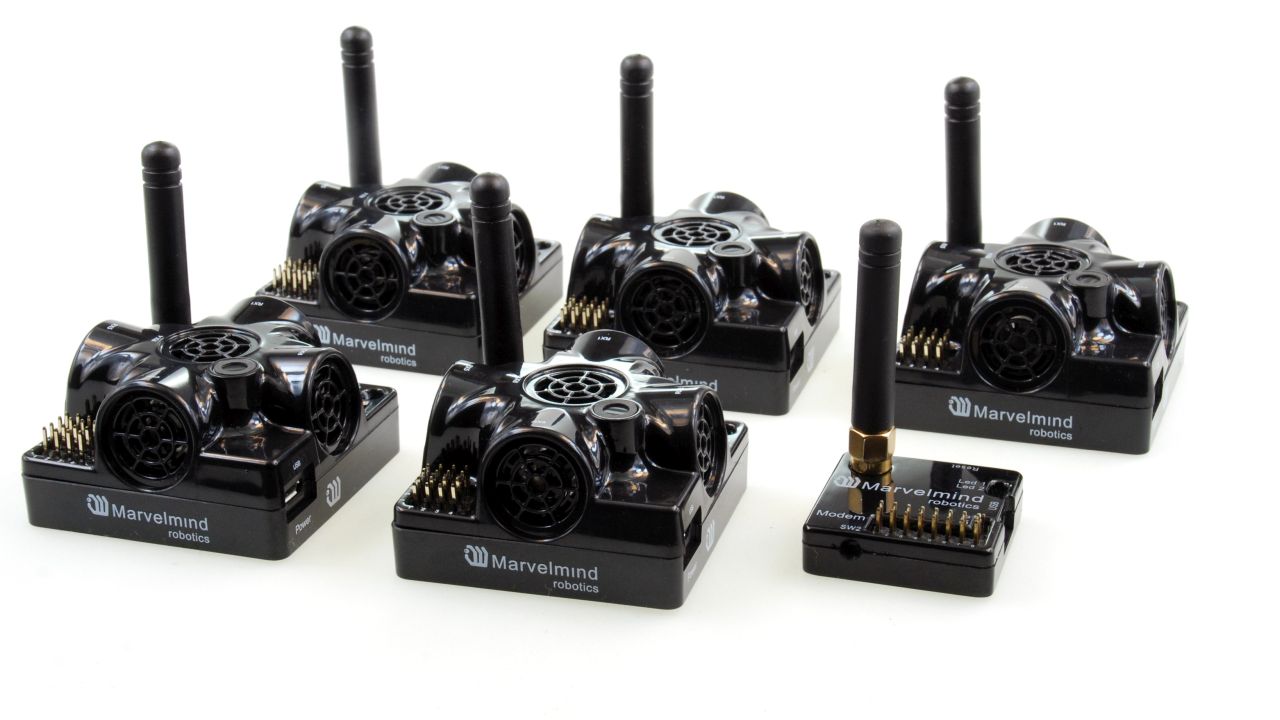
Краткие подсказки для наших клиентов
Если вы создаёте робота или AGV и вам нужно очень быстро выбрать систему позиционирования и навигации, выберите следующее:
- Starter Set Super-MP-3D – самый простой и универсальный набор для начала работы
- Starter Set Super-MP-3D + Super-Beacon – если вам нужны местоположение и направление
- Starter Set Super-MP-3D + Super-Beacon + 2 x Omni-Microphones – если ваша зона больше 20×20 м открытого пространства или стационарные маяки расположены под углом 30 градусов к горизонту или ниже. С такой конфигурацией вы сможете создавать роботов с подобными возможностями управления. Наш робот Boxie использует именно эту конфигурацию, поскольку она наиболее продвинутая и гибкая
Но что если вам нужно охватить большой склад или завод (10 000-100 000 м²) с десятком роботов? Можно ли это сделать? – легко! Просто больше подкарт с большим количеством стационарных маяков для расширения зоны покрытия и больше мобильных маяков для отслеживания большего числа подвижных объектов. Подробнее о подкартах можно узнать на странице загрузок.
Использование Marvelmind Indoor «GPS» для роботов, транспортных средств и AGV
Система позиционирования в помещении Marvelmind (Marvelmind IPS), также известная как Marvelmind Indoor «GPS» или Marvelmind RTLS, широко используется для различных типов автономных роботов, автономных транспортных средств, AGV и вилочных погрузчиков в различных целях:
- Автономная навигация и позиционирование роботов в помещении и на улице
- Отслеживание AGV, транспортных средств или вилочных погрузчиков
- Обеспечение геозонирования для роботов, вилочных погрузчиков и людей
- Общие исследования и разработки в области робототехники
- Образование в сфере робототехники и соревнования
- Роевая робототехника
Одной из основных задач для автономных роботов и дронов является автоматизированное сканирование и инспекция – очень важная, но рутинная задача с предсказуемым порядком действий, требующая постоянного внимания и точности.
Это то, что машины умеют делать очень хорошо, тогда как люди склонны к усталости и ошибкам.
Конечно, дроны для сканирования складских помещений выглядят как более эффектное решение, и мы еженедельно обсуждаем это с нашими клиентами и потенциальными заказчиками. Однако если вам нужно практичное решение, которое надёжно работает и может применяться в реальных задачах уже сегодня – а не в исследованиях и инновациях, – то роботы для сканирования должны быть вашим выбором на сегодняшний день.
Примеры использования
Кто использует Indoor GPS для автономных роботов - и для чего
Автономным мобильным роботам требуется позиционирование в помещении с точностью до сантиметра, которую GNSS не может обеспечить внутри зданий. Ультразвуковая система RTLS Marvelmind применяется в трёх основных областях: роботизированная инспекция на складах и заводах, исследовательские и университетские лаборатории робототехники, а также навигация AMR/AGV на промышленных объектах. Ниже приведены наиболее распространённые сценарии реального применения.
Роботизированная инспекция и автоматизированное сканирование
Автономным роботам-сканерам требуется надёжная система позиционирования в помещении, чтобы двигаться по точным, повторяемым маршрутам через складские проходы, заводские цеха или теплицы. Ручное сканирование портативными считывателями штрихкодов, QR-сканерами или RFID-оборудованием выполняется медленно, сопряжено с ошибками и обходится дорого в масштабах предприятия. Робот, оснащённый Marvelmind Indoor GPS, заменяет обходы персонала - сканируя один и тот же маршрут ежедневно, ежечасно или по расписанию, с точностью позиционирования ±2 см, которая гарантирует попадание каждой метки, кода или RFID-метки в зону считывания сканера.
Наше решение для автоматизированного сканирования и инспекции построено на базе робота Boxie Scanner - компактной автономной платформы, способной нести любую сканирующую нагрузку: камеры, считыватели штрихкодов, QR-сканеры или RFID-считыватели. Робот перемещается самостоятельно, питает полезную нагрузку от собственного аккумулятора и фиксирует координаты каждого сканирования с точностью ±2 см. Система интегрируется с WMS и ERP через открытый API.
Ключевые характеристики для развёртывания роботов-сканеров:
- Точность позиционирования ±2 см - достаточна для считывания штрихкодов, QR-кодов и RFID на предсказуемом расстоянии
- Требуется только 2D-отслеживание - ниже стоимость и сложность, чем при сканировании с помощью дронов
- Робот работает 8, 12 или 16 часов между зарядками - пилот не нужен, риска падения нет
- Несколько роботов могут одновременно работать в одном пространстве - каждый отслеживается независимо
- Координаты привязаны к карте - каждое сканирование записывается с точной позицией XYZ и меткой времени
Подходящие среды: склады, логистические центры, заводы, сборочные производства, теплицы, грузовые терминалы аэропортов.
Подробнее о решениях для автоматизированного сканирования и инспекции →
Автономная навигация в помещении для исследований и университетов
Университеты, аспиранты, постдоки и исследовательские лаборатории - одни из самых активных пользователей системы позиционирования в помещении Marvelmind. Сочетание точности ±2 см, открытого API, нативных драйверов ROS/ROS2 и прозрачного ценообразования делает систему хорошо подходящей для исследований в области робототехники, которым нужно эталонное позиционирование (ground truth) без стоимости и сложности оптических систем отслеживания.
Система использовалась в университетах по всему миру для автономной навигации роботов, роевой робототехники, исследований автопилотов дронов, управления заносом автономных транспортных средств, археологии в помещениях и исследований отслеживания людей. Независимое опубликованное сравнение систем позиционирования в помещении пришло к выводу, что Marvelmind IPS обеспечивает точность, сопоставимую с оптическими системами, при кратно меньшей стоимости и значительно превосходит альтернативы на основе UWB. Полный список смотрите в разделе университетские кейсы и опубликованные научные работы.
Почему исследовательские команды выбирают Marvelmind, а не альтернативы:
- ~в 10 раз точнее, чем UWB (±2 см против 10-30 см), ~в 100 раз точнее, чем BLE
- Облако не требуется - все расчёты позиционирования выполняются локально, данные не покидают лабораторию
- Полная поддержка ROS и ROS2 с опубликованными драйверами и примерами кода
- Совместимость с TurtleBot, собственными AMR, дронами, PixHawk, ArduPilot, Jetson, Arduino
- Открытые интерфейсы: USB, UART, SPI, CAN, I2C - интеграция с любой исследовательской платформой
- Настраиваемое оборудование, протоколы и программное обеспечение - команда работает напрямую с конечными пользователями
- Отгрузка в тот же или на следующий рабочий день - не нужно неделями ждать исследовательское оборудование
Заметные опубликованные исследования с использованием Marvelmind: автономное прохождение поворотов заносом в UC Berkeley, сенсорное слияние в ROS в нескольких университетах, Drone Referee (MSD 2017/18), позиционирование для археологии в помещениях на раскопках в Израиле, отслеживание активности коров в помещениях, робот для распыления антиковидных средств.
Полная страница университетских решений и примеры исследований →
Навигация AMR и AGV на складах и заводах
Автономным мобильным роботам (AMR) и автоматическим управляемым транспортным средствам (AGV) на промышленных объектах требуется точное, масштабируемое и стабильное в плане инфраструктуры позиционирование в помещении. В отличие от систем на основе QR-кодов на полу (легко повреждаются или перекрываются), SLAM (вычислительно сложен и накапливает дрейф) или UWB (точность 10-30 см, недостаточная для навигации в узких проходах), ультразвуковая система RTLS обеспечивает абсолютное позиционирование XYZ с точностью ±2 см, которое не дрейфует, не зависит от освещения и масштабируется от одного робота до 250 одновременно работающих транспортных средств.
Marvelmind развернула системы отслеживания для промышленных клиентов, включая T-образный склад 450×450 м, где одновременно отслеживаются более 120 вилочных погрузчиков с помощью 123 стационарных Super-Beacons. Система передавала координаты XYZ в реальном времени на аналитическую платформу клиента по UDP и через открытый API, что позволило автоматически распределять задания на основе текущего местоположения каждого транспортного средства. Во второй установке отслеживались 10 вилочных погрузчиков с помощью 14 стационарных маяков. Обе системы были развёрнуты Marvelmind удалённо. Смотрите полные кейсы.
Ключевые преимущества для развёртывания AMR и AGV:
- Покрытие от одной подкарты площадью 1000 м² до неограниченных территорий с несколькими зданиями при объединении подкарт в сеть
- До 250 мобильных роботов отслеживаются одновременно, каждый с индивидуальной точностью ±2 см
- Никаких изменений пола - маяки крепятся на стенах или потолке на высоте 3-4 м
- Выход через USB, UART, SPI, CAN или UDP - интеграция в любую существующую систему управления парком
- Точность не зависит от скорости робота или частоты обновления - см. техническое объяснение
- Работает в пыльных, с перепадами температур и электрически зашумлённых промышленных средах
Подходящие задачи: автономная доставка, межзонный транспорт, помощь в комплектации, автоматический подсчёт запасов, контроль зон безопасности, координация нескольких роботов.
Какой стартовый набор Marvelmind выбрать?
Если у вас нет времени изучать детали, но нужно быстро и безопасно сделать выбор, выберите Starter Set Super-MP:
- MP означает Multi-Purpose (многоцелевой). Набор действительно поддерживает несколько архитектур и конфигураций, обеспечивая максимальную гибкость:
- 2D-отслеживание с поддержкой до 2 подкарт
- 2D-отслеживание с поддержкой до 3 мобильных маяков (роботов)
- 2D-отслеживание с местоположением и направлением
- 1D-отслеживание с поддержкой до 4 мобильных маяков
- Starter Set Super-MP поддерживает различные архитектуры: NIA, IA и MF NIA
- Маяки оснащены встроенным аккумулятором LiPol ёмкостью 900-1000 мАч, что позволяет легко и быстро развернуть систему без внешнего источника питания
- Маяки оснащены внешними антеннами – более надёжная радиосвязь с модемом
- Super-Beacons могут принимать и передавать ультразвук. Поэтому они могут работать как стационарные и как мобильные маяки
- Super-Beacons оснащены DSP (цифровым сигнальным процессором). Поэтому они могут принимать несколько ультразвуковых каналов одновременно и работать в режиме IA
- Super-Beacons оснащены IMU (3D-гироскоп + 3D-акселерометр)
Помните, что один мобильный маяк на робота даёт только одно местоположение. Для определения местоположения и направления вам нужна конфигурация парных маяков – два мобильных маяка на робота. Смотрите следующий вариант.
Для определения местоположения и направления вам нужно более одного мобильного маяка на робота. Поэтому проще всего добавить к Starter Set Super-MP дополнительный Super-Beacon.
Примеры точного позиционирования и навигации в помещении для роботов
Автономный робот-доставщик - демонстрация на автосборочном заводе
Marvelmind Autonomous Delivery Robot v100.
IA с 15 стационарными маяками и одним модемом для покрытия Indoor «GPS». Подробнее: https://youtu.be/TWWg_8JHYzo.
Та же карта Indoor «GPS» поддерживает помимо показанного на видео робота:
- Отслеживание нескольких мобильных роботов и вилочных погрузчиков, а также отслеживание людей. Всего – до 250 маяков/объектов, стационарных и мобильных вместе взятых
Пример робота v100 с подробными пояснениями
Это та же демонстрация, что и https://youtu.be/TWWg_8JHYzo, но с дополнительными устными комментариями, объясняющими, что происходит на видео и в системе в целом.
Конфигурация:
- Marvelmind Autonomous Delivery Robot: https://youtu.be/efOc-ItVvgg
- IA с 15 стационарными маяками и одним модемом для покрытия Indoor «GPS».
Характеристики робота:
- Полностью автономная доставка между любыми точками, охваченными Marvelmind Indoor «GPS»
- Грузоподъёмность до 100 кг
- Время работы более 16 ч на одной зарядке: https://youtu.be/JaxRd_9D1fQ при нагрузке 60+ кг
- Автоматическое обнаружение и обход препятствий
- Маршрут доставки можно перенастроить одним нажатием кнопки за 1 секунду
- Время зарядки менее четырёх часов. Поэтому поддерживается двухсменная работа (16 ч) с зарядкой в течение одной смены (8 ч)
- Настраиваемая вместимость: от 1 большого ящика размером до 65×65×160 см до 8 ящиков размером 65×65×15 см – одна полка или несколько полок
- Та же карта Indoor «GPS» поддерживает:
- Отслеживание нескольких мобильных роботов и вилочных погрузчиков, а также отслеживание людей. Всего – до 250 маяков/объектов, стационарных и мобильных вместе взятых.
- На роботе установлены мобильные маяки в конфигурации парных маяков для определения местоположения и направления в режиме IA с двумя внешними Omni-Microphones
- Стационарные маяки для 2D-отслеживания установлены на стенах
Робот, движущийся полностью автономно с использованием Marvelmind Indoor «GPS»
Полностью автономный робот самостоятельно передвигается, опираясь на:
- Marvelmind Indoor «GPS»
- Бортовую одометрию и инерциальные блоки (IMU)
Робот получает от пользователя координаты ключевых точек для посещения (таблица справа), затем прокладывает маршрут и следует ему, постоянно корректируя своё положение относительно пути. Координаты формируются автоматически в Dashboard простым щелчком по карте.
Расстояния между маяками составляют до 36 метров. Установив дополнительные маяки через каждые 20-30 метров, можно охватить точным «GPS» весь кампус.
Полностью автономный небольшой робот-доставщик, движущийся в офисной среде
- На роботе установлен мобильный маяк
- Стационарные маяки установлены на стенах
- Синие точки – местоположение робота (мобильного маяка), измеренное Marvelmind Indoor Navigation System
- Жёлтые точки – местоположение робота, полученное от его собственной инерциальной/одометрической системы
- Крупные зелёные точки – стационарные маяки, установленные на стенах
Демонстрация полностью автономного вождения робота: трасса «восьмёрка»
Демонстрация Marvelmind Indoor Navigation System + автономного робота Marvelmind Hermes:
- Трасса «восьмёрка» (7×2 м)
- Полностью автономное вождение. Стартовый набор Marvelmind Indoor Navigation System развёрнут в помещении площадью 80 м²
Мобильный маяк прикреплён к верхней части робота. Робот получает свои координаты с точностью ±2 см от Marvelmind IPS и использует их для автономного прохождения трассы.
В помещении намеренно созданы лёгкие тени для системы навигации (колонна, мягкие табуреты), имитирующие реальные условия. Находясь в тени, робот опирается на свою инерциальную навигационную систему и одометр.
Робот для домино с позиционированием и определением направления на основе Marvelmind Indoor «GPS»
Marvelmind Indoor Navigation System была использована изобретательным роботом для расстановки домино. Система применялась для точного определения местоположения и направления – обратите внимание на мобильные маяки, установленные на основании для достижения наилучшей точности определения направления.
Смотрите также оригинальное видео: Мировой рекорд робота по домино (100 тысяч костяшек за 24 часа)
Решения в области робототехники
Локализация
Одна из главных проблем для любого автономного робота – ответить на вопрос: «Где я нахожусь?». Этот вопрос сразу же разворачивается в целый ряд подвопросов:
- Где я нахожусь относительно своего ожидаемого местоположения в данный момент?
- Где я нахожусь относительно следующей путевой точки?
- Где я нахожусь относительно других объектов: роботов, людей, препятствий, зарядных станций и т.д.?
Но всё начинается с локализации относительно некоторого ориентира; например, координат (0,0,0), какими бы они ни были, или относительно начальной точки или чего-то подобного. Многие другие вопросы являются производными от этого основного вопроса.
Локализация относительно чего?
Существует несколько основных вариантов:
- Относительно себя – например, относительно центра робота
- Относительно внешней точки отсчёта
Локализация относительно себя во многих случаях проще, однако она касается скорее обнаружения и обхода препятствий, нежели перемещения и навигации в пространстве. Давайте подробно обсудим позиционирование и навигацию относительно внешних ориентиров.
Подробнее о системах координат:
Почему не SLAM?
SLAM (одновременная локализация и построение карты) – превосходный метод. Однако он может быть непрактичным в некоторых промышленных применениях, где окружение меняется, плохо структурировано или непредсказуемо: на складах, сборочных производствах и во внутренней логистике в целом:
- Зачастую просто эффективнее разделить задачу на два этапа: 1) Картографирование, 2) Локализация
- Обнаружение и обход препятствий вообще не связаны с картографированием и локализацией. Это пункт 3). Это просто другая задача, и решать её нужно иначе. Лидары хорошо подходят для обнаружения препятствий, но не особенно хороши для картографирования, если окружение меняется – они могут допускать слишком много ошибок
- То же ограничение, упомянутое для лидаров, относится и к визуальным SLAM-системам – они могут путаться и вынуждены прибегать к другим методам для исправления ошибок
- В целом, сенсорное слияние – наилучший подход, дающий наилучший результат, и рекомендуется, когда это коммерчески и технически целесообразно
Локализация изнутри наружу, снаружи внутрь или комбинированно?
Если робот несёт на борту всё необходимое для локализации, это локализация изнутри наружу. Люди и животные используют локализацию изнутри наружу. Им, как правило, не нужна прямая и постоянная информация о том, где они находятся, в виде непрерывного потока координат. Они определяют это «изнутри», опираясь на различные внешние подсказки.
Некоторые называют этот процесс визуальной одометрией. Конечно, она работает значительно лучше в сочетании с обычной одометрией на основе колёс (ног), если пол и окружение для этого подходят. Именно поэтому иногда проще создать робота вместе с навигационной системой, чем разрабатывать навигационную систему для любого робота. Разработчики таких «универсальных систем позиционирования» могут сталкиваться с трудностями, потому что данные одометра могут быть практически в любом формате – аналоговом с разными значениями или в цифровом виде с неизвестным форматом. Разрешение может быть совершенно разным, и многие другие параметры могут отличаться.
Таким образом, большинство систем внутри роботов неразрывно связаны. Это должен понимать и учитывать каждый, кто проектирует робота, с самого начала.
Наша система позиционирования в помещении использует локализацию снаружи внутрь: мобильный робот может быть относительно «глупым» или даже не знать, что его отслеживают. Внешняя система отслеживает его или, в нашем случае, мобильный маяк (метку), прикреплённый к роботу. Если робот умный, он использует эти данные и самостоятельно движется автономно на основе своих координат XYZ и путевых точек. Если он не умный, им можно управлять дистанционно. Тем не менее им будет управлять система, а не человек, поэтому он останется полностью автономным, но интеллект, по крайней мере тот, который отвечает за позиционирование, навигацию и автономное движение, находится вне его движущегося корпуса.
Преимущества архитектуры «снаружи внутрь»:
- Можно отслеживать «глупые» подвижные объекты, такие как вилочные погрузчики, или очень простых роботов, например, на основе радиоуправляемых машинок
- Можно отслеживать «неподключаемые» подвижные объекты, например людей, и радикально повышать безопасность, когда рядом работают роботы. Роботам не нужно обнаруживать людей. Они знают, где находятся люди или другие движущиеся объекты, включая других роботов
- Роботы становятся значительно дешевле
Рекомендации по выбору:
- Если у вас 1-2 робота, ездящих по очень большому, но структурированному и «предсказуемому» складу, локализация изнутри наружу может быть финансово выгоднее. Да, каждый робот дороже, но вам не нужна инфраструктура на складе
- Если на одном складе несколько роботов, всё выгоднее использовать локализацию снаружи внутрь, потому что роботы становятся существенно дешевле
- Если окружение неструктурированное и локализация изнутри наружу не справляется, без колебаний используйте подход «снаружи внутрь»
- В самых сложных условиях подход с сенсорным слиянием и всевозможные гибридные решения, как правило, дают наилучшие результаты
- Подход «снаружи внутрь» особенно хорош для роевой робототехники
Выбор точки отсчёта
В случае GPS координаты доступны в привычных широте и долготе Земли. В некоторых случаях это может быть полезно, например, когда робот выезжает из помещения. Но для большинства реальных задач внутри помещений нас интересуют только локальные координаты.
Поэтому мы выбираем их по своему удобству. В Marvelmind Indoor «GPS» система обычно назначает один из стационарных маяков как (0,0,0) или (0,0). Но вы можете установить любую точку на карте как (0,0):
Кроме того, возможна геопривязка: назначение внешних GPS-координат внутренней точке (0,0,0). После этого поток координат от Marvelmind Indoor «GPS» будет выдаваться в абсолютных GPS-координатах в формате NMEA0183. Или во внутреннем формате. Подробнее об открытых протоколах.
Направление
В отличие от условий на открытом воздухе, где доступен магнетометр/компас, вычисление направления в помещении – нетривиальная задача. В частности, это трудно сделать в статике.
Например, ваш робот может легко иметь точное местоположение с помощью нашей системы. Но если робот не знает своего текущего направления – куда он смотрит, – ему непросто решить, в какую сторону двигаться.
Можно довольно быстро рассчитать направление робота: измерить его текущее местоположение, проехать примерно 1 м прямо – сохраняя прямолинейное движение с помощью IMU/гироскопа, – затем измерить новое местоположение и, зная две точки и то, что это была прямая, а не кривая, вычислить текущее направление робота. Позже, во время движения, использовать тот же метод постоянно. Смотрите статью: Сколько мобильных маяков мне нужно на дрон? – для роботов это менее критично, потому что они менее ограничены по размеру и весу. Тем не менее это очень применимо и к роботам.
Эти более ранние роботы используют данный подход:
Метод прост и требует только одного мобильного маяка (метки), но работает лишь в том случае, если вы можете двигаться. Зачастую двигаться нельзя, и нужно локализоваться прямо на месте – в статике. Что делать?
Парные маяки
Наш рекомендуемый способ получить направление в статике – использовать конфигурацию парных маяков.
Подробнее об этом. В режиме NIA:
Ещё один пример – самоходный автономный робот v100 с базой между мобильными маяками ~60 см. В режиме IA:
Аналогичная конфигурация с внешними микрофонами на одном мобильном маяке. Хотя это было сделано для VR, это легко мог бы быть и робот. База между микрофонами составляет ~20 см. В режиме IA:
Для каждого решения существует множество альтернатив. Например, захват движения с помощью внешних камер. Является ли это точным и подходящим решением как для определения местоположения, так и для направления? – конечно! Да! Практично ли это для промышленной робототехники? – не очень:
- Дорого. Очень дорого, по крайней мере на момент первоначального написания этой статьи (2021)
- Не адаптировано к суровым условиям заводов или складов
- Подвержено множеству ограничений: слишком мало света, слишком интенсивный свет, туман, перепады температур, электропитание и т.д.
Поэтому мы не затрагиваем здесь все возможные варианты локализации. Только то, что относительно актуально и реализуемо.
Обнаружение и обход препятствий
Обнаружение и обход препятствий - отдельная задача, не связанная с локализацией
Как обсуждалось выше, подход SLAM обещает одновременное обнаружение препятствий, картографирование и локализацию. Это звучит как мечта, но реальность суровее и менее дружелюбна.
В реальных условиях плохого освещения, множества источников света с высоким динамическим диапазоном – яркое солнце через окна вместе с очень тёмными тенями склада, различные другие источники света от фар до всевозможных сканеров – визуальные SLAM-решения могут очень легко запутаться вплоть до полной потери локализации. Когда SLAM-системы не могут правильно выбрать между разными вариантами, требуются дополнительные методы для исправления серьёзных ошибок. Решением является сенсорное слияние.
Кроме того, хотя задачу локализации можно решить оптимально (технически и экономически), задачу обнаружения препятствий оптимально решить сложнее, просто потому что задачи и требования различны по своей природе.
Но подход SLAM излишне усложняет задачу, добавляя к картографированию и локализации ещё и обнаружение препятствий:
- Картографирование
- Локализация
- Обнаружение препятствий
Все три элемента критически важны для автономного движения, но они не обязаны быть одним и тем же. Их не нужно решать одними и теми же методами и с помощью одних и тех же датчиков.
Интегрированный и раздельный подходы к созданию роботов
Один из важных моментов – чётко разграничивать роботов и их полезную нагрузку. Это очень похоже на ракеты и спутники. Две разные вещи, которые не следует смешивать. Аналогичная история с тракторами и навесным оборудованием.
Мы производим «ракеты» и «тракторы»:
Вы устанавливаете на них свою полезную нагрузку – от простых корзин до манипуляторов и сложных сканеров. Управлять ими можно также через наши открытые интерфейсы и протоколы.
Интегрированный подход к роботам
Очень часто роботы полностью интегрированы, то есть их полезная нагрузка тесно совмещена с платформой. У единого роботизированного подхода есть свои плюсы и минусы.
Плюсы:
- Может быть проще в разработке, поскольку робот настроен только на одну задачу. Очень сфокусированный подход
- Проще в эксплуатации
- Может быть легче
- Может быть надёжнее
- Может быть дешевле в краткосрочной перспективе
Минусы:
- Негибкий. И это серьёзный недостаток. Теоретически у вас очень функциональный робот, но он настроен только на одну задачу, а вам нужна другая
- Может быть дороже в долгосрочной перспективе из-за негибкости и необходимости иметь несколько разных роботов для разных задач, вероятно, даже от разных производителей
Раздельный подход к роботам
Плюсы:
- Гибкость использования. При ограниченном числе роботизированных платформ и ограниченном числе типов навесного оборудования возможно практически неограниченное количество различных конфигураций
- Гибкость в разработке, потому что части могут развиваться независимо, и совместимыми должны оставаться только интерфейсы (электрические, механические, программные)
- Роботизированная платформа может быть простой, даже примитивной, и при этом очень функциональной, потому что это просто платформа – «трактор» или «ракета» – без сложных «спутников»
- Дешевле в расчёте на одного робота
Минусы:
- Более сложная интеграция. Робот состоит как минимум из двух частей: «трактора» и «оборудования»
- Может быть менее надёжным, поскольку раздельный подход предполагает больше различных вариантов, то есть требует больше тестирования, привлечения большего числа участников и т.д. Возможная несовместимость из-за зависимости от разных производителей: роботов и полезной нагрузки
Примеры роботизированных платформ и полезной нагрузки/оборудования
Роботизированные платформы:
- Платформа для автономной доставки. Она действительно как трактор, но может перевозить разные вещи – различную полезную нагрузку или различное оборудование
- Сам дрон
Полезная нагрузка или оборудование:
- Манипуляторы, например, чтобы взять коробку и положить на робота
- Корзина на роботе
- Камера на роботе или дроне
- Всевозможные измерительные приборы (химические, радиационные, шумовые и т.д.)
- Сканеры (3D, считыватели штрихкодов/QR-кодов, 5G/6G и т.д.)
- Противопожарное оборудование
Роевая робототехника
Заставить одного робота двигаться автономно – задача не из лёгких. Но создать рой роботов ещё сложнее.
В чём трудности?
- Когда вокруг слишком много движущихся объектов – других роботов – каждому роботу сложнее принимать решения, потому что окружающая среда изменяется неконтролируемо и непредсказуемо.
- Если роботы должны передавать данные или получать отдельные потоки от центрального компьютера, радиополосы пропускания или пропускной способности может не хватить, чтобы обслужить всех.
- Поскольку роботы автономны и независимы, они могут произвольно запрашивать доступ к общим каналам связи. Если это происходит, а пропускная способность канала не в 10-100 раз выше требуемой пиковой, вероятность коллизий высока. Поэтому требуется специальный центральный контроллер или механизм разрешения коллизий. Оба варианта увеличивают сложность и приносят другие ограничения.
- Роботы загораживают друг другу обзор окружающих объектов. Роботы ощущают соседей, тогда как ориентиров для позиционирования – например, внешних фиксированных ориентиров – практически нет.
Каковы решения?
Marvelmind может помочь с локализацией роботов в роях, что является отправной и наиболее важной точкой, потому что если она решена должным образом, то многие другие трудности роёв роботов попросту не возникают.
Примеры и решения для роёв смотрите ниже.