Другие источники помощи Marvelmind по теме дронов
Рекомендуемая система RTLS для дронов в помещении - краткие советы
Если вы только знакомитесь с системой Marvelmind Indoor «GPS» и не знаете, что выбрать, приобретите Starter Set Super-MP, где MP означает «многоцелевой» (multi-purpose): это будет ваш самый безопасный выбор.
Для получения дополнительной информации ознакомьтесь с рекомендуемыми вариантами ниже.
В целом это лучший и наиболее безопасный выбор, если вы не уверены, что выбрать или какие именно эксперименты будете проводить, но хотите одновременно иметь наибольшую гибкость и производительность.
Это лучший выбор, когда необходимо подключение к PixHawk, поскольку на Super-Beacon легкодоступны два контакта для подключения к PixHawk. Подробнее.
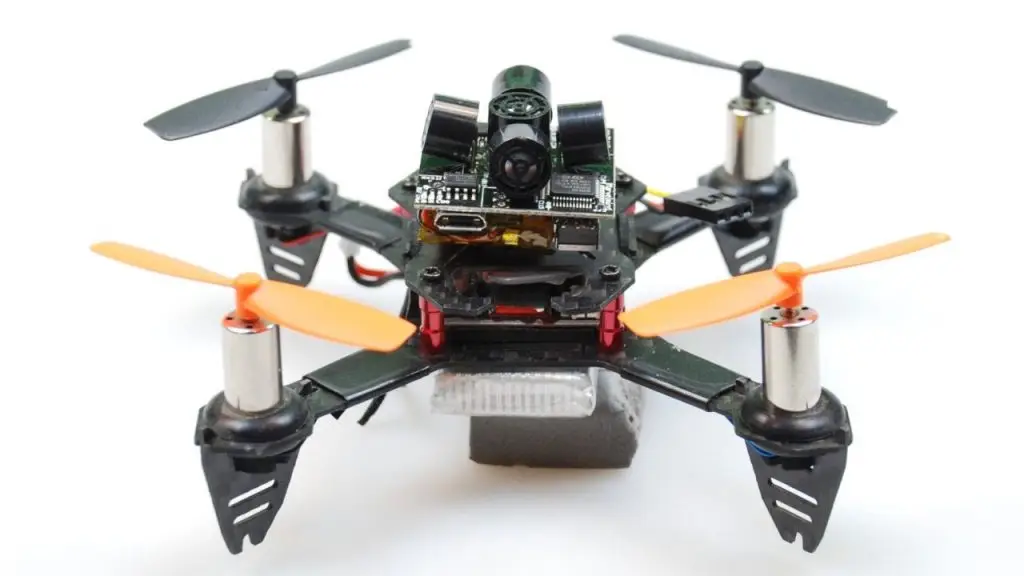
Набор разработан для микродронов (до 100 г): мобильный маяк Mini-TX очень маленький и лёгкий, дальность до стационарных маяков составляет 15-20 м, чего достаточно для большинства реальных случаев.
Расширенная версия варианта «Starter Set Super-MP-3D + Super-Beacon, определение местоположения и направления на дроне».
Функция Precise-Z, физически состоящая из 2 дополнительных стационарных маяков, обеспечивает возможность получения точных Z-координат во всём диапазоне значений Z. Подробнее: Руководство по размещению, слайд Precise-Z и видеообъяснение о координатах Z и размещении маяков.
Использование Marvelmind Indoor «GPS» для дронов и квадрокоптеров
Система внутреннего позиционирования Marvelmind, или Marvelmind Indoor «GPS», широко используется для дронов и квадрокоптеров различными способами:
- Управление автономными дронами в помещениях и на улице. Уличные дроны: управление на «последней миле», которая при необходимости может составлять сотни метров, однако максимальное расстояние от мобильного маяка на дроне до трёх или более стационарных маяков, обслуживающих мобильный маяк, не должно превышать
- Отслеживание дронов в помещениях
- Автоматическая посадка дрона в помещении и на улице или помощь при посадке дрона
- Инспекция склада с использованием автономных дронов в помещении
- Шоу дронов
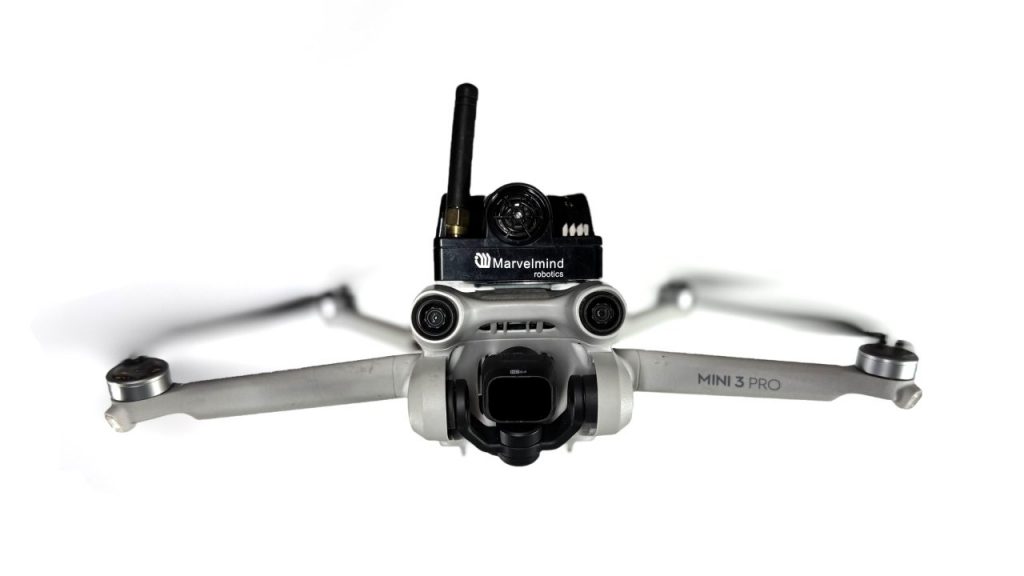
Автономные полёты дронов DJI в помещении
Дроны DJI - самые популярные дроны в мире. Для дронов DJI в помещениях существует отдельная страница: Как управлять дроном DJI автономно в помещении?
Экосистема DJI закрыта, по крайней мере, для серий Phantom и Mavic. Таким образом, Phantom можно отслеживать, но нельзя управлять им автономно в помещении (без более глубокого вмешательства в систему).
Читайте здесь, чтобы узнать, как выбрать между DJI и Pixhawk.
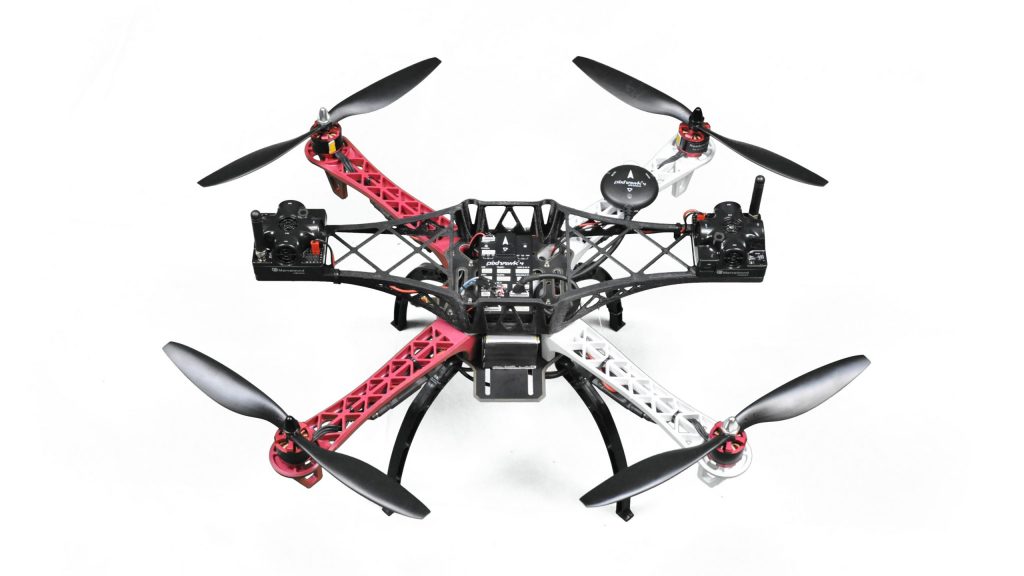
Marvelmind Indoor «GPS» поддерживает PixHawk с ArduPilot и PX4
Marvelmind Indoor «GPS» поддерживает как PixHawk с ArduPilot, так и PX4:
Использование комбинации Marvelmind Indoor «GPS» и PixHawk - самый простой и быстрый способ автономных полётов в помещении.
Система внутреннего позиционирования для малых автономных дронов
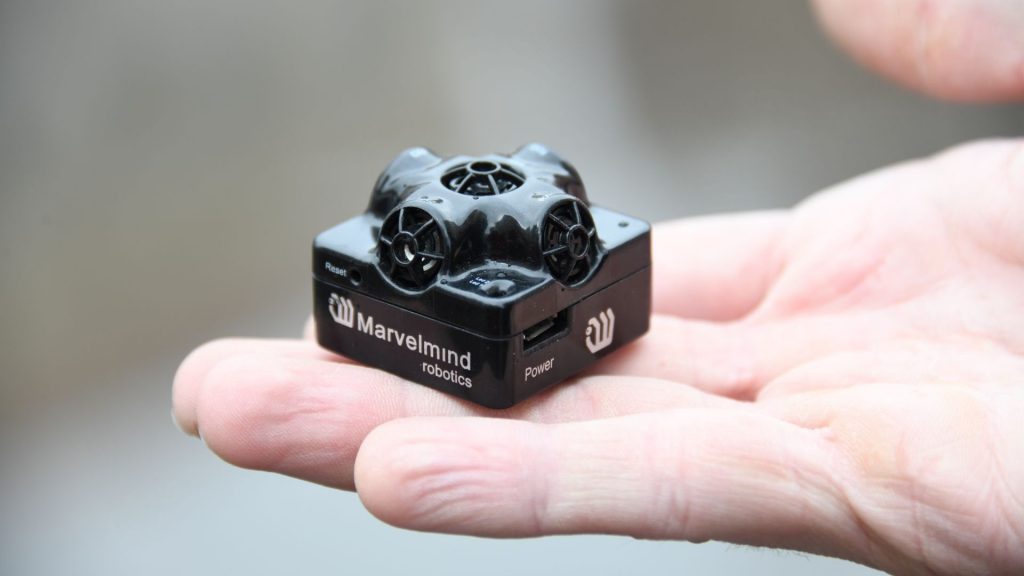
Система внутреннего позиционирования для малого дрона не имеет принципиальных отличий от других систем внутреннего позиционирования, например используемых для более крупных дронов или других трёхмерных (XYZ) систем позиционирования в помещениях.
Единственная особенность - вес мобильного маяка (тега), устанавливаемого на дрон. Эта проблема решается использованием облегчённой версии Mini-TX, что подразумевает снятие корпуса, снятие аккумулятора или замену его на очень лёгкий аккумулятор.
Кроме того, небольшие дроны зачастую являются базовыми: например, у них нет бортового компьютера или автопилота, таких как Pixhawk и аналогичные модели. Вся интеллектуальная составляющая сосредоточена на наземной станции. Однако существуют и исключения.
Узнать больше о малых дронахСистема внутреннего позиционирования для шоу дронов и роёв дронов
Рои дронов и шоу дронов могут включать десятки и даже сотни дронов. При полётах на улице RTK GPS работает очень хорошо. Но RTK GPS не работает в помещениях. Как только мы перемещаемся в помещение или другие зоны, где GNSS недоступен, о GPS (ГЛОНАСС, Beidou, Galileo и т.д.) можно забыть
Типичная система внутреннего позиционирования для дронов опирается на NIA: мобильный маяк в NIA излучает ультразвук. Однако в этом случае практическое количество поддерживаемых дронов составит 1-8, поскольку при использовании NIA частота обновления местоположения на один дрон снижается пропорционально числу дронов.
IA следует использовать, если рой дронов в помещении состоит из десятков машин. Однако в режиме IA мобильный маяк прослушивает ультразвук, поэтому для борьбы с шумом от пропеллеров и обеспечения корректной работы системы необходимо применять специальные решения. Узнать больше о решении.
Отслеживание одного дрона в одном большом открытом пространстве - очень простая задача. С помощью Starter Set Super-MP или Starter Set NIA-SmallDrone точную трёхмерную систему отслеживания можно настроить за 10-15 минут, включая распаковку и обновление программного обеспечения, для только что полученного набора. Если все первоначальные обновления программного обеспечения выполнены до настройки, систему можно развернуть менее чем за минуту.
Автономный полёт - значительно более сложная задача, поскольку необходимо точно отслеживать дрон и интегрировать его автопилот с самим дроном/шасси, которое, как правило, собирается из различных компонентов (шасси, двигатели, драйверы двигателей, телеметрия, дистанционное управление). Кроме того, автопилот должен быть интегрирован с системой внутреннего позиционирования, как описано выше.
Если автономный полёт одного дрона - сложная задача, то автономный полёт роя дронов - вершина этой пирамиды сложности. Это ещё более сложная, но всё же выполнимая задача, если делать её шаг за шагом.
Малые дроны слишком малы. Большие дроны слишком велики
Иметь огромный рой малых дронов и устраивать красивое шоу было бы замечательно. Однако:
- Размер аккумулятора vs. время шоу vs. размер дрона
- Автопилот и система внутреннего позиционирования имеют ненулевую массу. Существует нижнее ограничение на размер дронов
- Дронам необходимо определение направления. Лучше всего оно достигается за счёт двух или более точек определения местоположения на дронах. Чем больше расстояние между ними, тем выше угловая точность
Если дроны слишком большие:
- Их сложно держать на расстоянии друг от друга. Необходимо большее безопасное расстояние между ними и, как следствие, большее пространство для шоу
- Крупные дроны тяжелее, шумнее и опаснее. Шум и защитные сети могут разрушить всю идею шоу
Сохраняйте у дронов убеждённость в том, что они одни
Во многих случаях можно настроить автономный полёт нескольких дронов так, что они даже не будут знать о существовании других дронов рядом. Они считают себя такими уникальными и исключительными. В ваших интересах поддерживать в них это наивное убеждение, поскольку это самый простой способ создания роёв дронов.
Как обсуждалось выше, первое, что необходимо решить, - нужно ли определять направление на основе парных маяков. Если да, то на каждый дрон потребуется два мобильных маяка. Если нет - только один мобильный маяк на дрон.
Рекомендуемая конфигурация для шоу дронов в помещении
При использовании IA частота обновления местоположения на один дрон не зависит от числа дронов: от 8 до 20 Гц на дрон даже для больших роёв. Шум пропеллеров преодолевается с помощью острых DSP-фильтров, микрофона, расположенного над пропеллерами, и специального ультразвукового отражателя. MF NIA остаётся хорошей альтернативой для особенно шумных дронов, когда их не более 8 или около того
Автономные дроны для автоматизированного сканирования и инспекции
К нам еженедельно поступают запросы на автономные дроны или системы внутреннего позиционирования для автономных дронов в помещениях, прежде всего для инспекции складов, автоматизированного сканирования штрихкодов или считывания RFID.
Потребность в решении подобной задачи и живой интерес к её реализации с помощью дронов несомненно существуют.
Создание такой системы для практических применений - сложная, но выполнимая задача. Давайте рассмотрим детали реализации.
Хрупкость решения - наиболее существенная практическая проблема. Тем не менее существуют как решения, так и надёжные альтернативы.
Узнать больше об автоматических решениях для сканирования
Правильное построение системы внутреннего позиционирования для квадрокоптеров
Существует несколько, но достаточно простых аспектов, которые необходимо учитывать для успешных полётов в помещении:
Основные и практические рекомендации по настройке системы Indoor «GPS» для использования с автономными коптерами/дронами в помещении и на улице
Практические советы и примеры установки системы Marvelmind Indoor «GPS» для достижения наилучшей производительности в различных приложениях и конфигурациях
Видео на YouTube о том, как правильно разместить стационарные маяки для достижения хорошей точности по оси Z. Если воспользоваться советом невозможно, потому что условия среды не позволяют использовать конфигурацию Precise Z с 4+2 стационарными маяками. Помните, что эта конфигурация рекомендуется только для опытных пользователей и только в тех случаях, когда значительно более простая, надёжная и даже более точная установка с четырьмя стационарными маяками над зоной полётов не может быть использована или нецелесообразна
Автономная посадочная платформа для дрона
Можно создать автономную посадочную платформу для дрона. Она даже может быть подвижной:
- Четыре стационарных Super-Beacon размещаются по краям платформы и направлены вверх. Чем больше платформа, тем выше точность определения расстояния
- Два мобильных Super-Beacon направлены вниз
Дрон летит, используя обычный RTK GPS или даже просто GPS, когда находится далеко и на расстоянии до 30 м от платформы. Он переходит на координаты Indoor «GPS» и совершает посадку по этим координатам. Как уже упоминалось, платформа может быть неподвижной относительно Земли или перемещаться. Для дрона это не имеет значения. Таким образом, можно точно приземлиться, например, на движущееся транспортное средство.

Требования к системе позиционирования дронов в помещении
Обратитесь на страницу Продукты для ознакомления с различными вариантами стартовых наборов.
Помните, что всего три стационарных маяка обеспечат низкую устойчивость к перекрытиям при трёхмерном (XYZ) отслеживании. Любое перекрытие любого стационарного маяка, то есть ситуация без прямой видимости/слышимости, приведёт к отсутствию или ошибочному отслеживанию, как в GPS: «нет видимости спутников = нет координат GPS = нет отслеживания».
Поэтому мы рекомендуем резервирование не менее N+1 для стационарных маяков. Именно поэтому наши стартовые наборы для 3D включают 4 стационарных маяка.
Ещё лучше обеспечить резервирование 2N с полностью перекрывающимися трёхмерными подкартами. Это будет либо 3+3, либо 4+4 стационарных маяков. Система автоматически выберет наилучшую подкарту для отслеживания. Такая система очень устойчива, и при правильном размещении маяков можно летать даже в сложных помещениях, например с колоннами, не испытывая проблем с отслеживанием.
Ключ к отличному отслеживанию - обеспечение надлежащего покрытия в любой точке полёта. Это означает, что мобильные маяки на дроне должны иметь три или более стационарных маяка одной подкарты с чистой прямой видимостью/слышимостью в пределах 30 м.
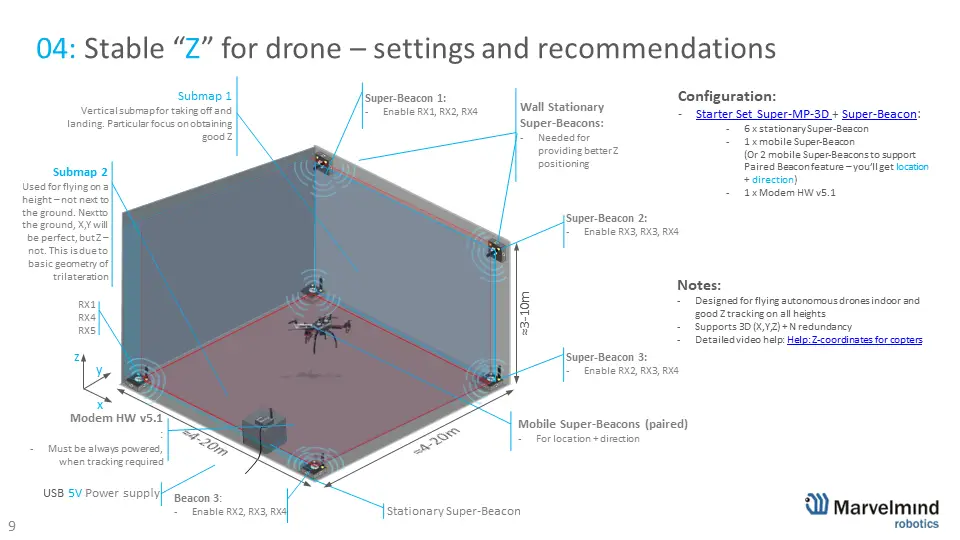
Правильное размещение, как правило, является ключевым и жизненно важным для дронов. На что обратить внимание?
Альтернативные технологии: UWB, оптические системы и системы захвата движения
Системы на основе UWB
Системы позиционирования дронов в помещении на основе UWB принципиально мало отличаются от Marvelmind Indoor «GPS». Разумеется, базовые технологии различаются (время пролёта UWB по сравнению со временем пролёта ультразвука). Но архитектура и сетевые элементы очень схожи.
Практические различия между UWB и Marvelmind Indoor «GPS»:
- UWB примерно в десять раз менее точен, чем ультразвук, то есть дроны менее стабильны в воздухе
- Однако UWB принципиально не подвержен влиянию акустического шума от дронов
- UWB может в принципе поддерживать больше дронов одновременно. Действительно ли UWB поддерживает больше дронов на практике и какова итоговая частота обновления на один дрон - зависит от реализации системы UWB. Системы на основе IA могут легко соперничать с системами на основе UWB по ёмкости и превосходить их по точности в десять раз
Оптические системы: QR-коды вокруг
Становятся всё более популярными благодаря потенциальной простоте:
- Камера направлена вниз на QR-коды (или другие специальные паттерны) на полу. QR-коды обеспечивают как местоположение, так и направление
- QR-коды могут располагаться над дронами (на потолке), если так удобнее
- QR-коды могут находиться вокруг дрона, но тогда потребуется несколько камер или специальные камеры с «рыбьим глазом»
Преимущества: относительно недорогая система позиционирования; нет необходимости в активных маяках вокруг.
Недостатки: необходимость в QR-кодах вокруг, иногда они нежелательны или даже невозможны; требования к специальному освещению; система основана на триангуляции, поэтому QR-коды должны быть расположены плотно и достаточно близко, иначе точность позиционирования снижается.
Рассмотрите альтернативу: автономная посадочная платформа для дрона.
Системы на основе захвата движения
Впечатляющие шоу дронов заставляют нас думать, что дроны невероятно умны. Однако это очень обманчивое впечатление. Жемчужина всей установки - система позиционирования, а не дроны. Дроны довольно просты. Они даже не знают, что их отслеживают. Более того, ими полностью управляют дистанционно на основе данных о местоположении из системы отслеживания. Таким образом, они ещё проще. Но это нормально. Неважно, как достигается результат, пока выступление впечатляет, причём действительно впечатляет.
- Они дорогие или очень дорогие, поскольку требуют быстрых инфракрасных камер высокого разрешения, большого объёма передачи данных (кабельных соединений) между камерами и центральным компьютером, дорогого мощного компьютера и специального инфракрасного освещения
- По своей природе они ограничены по охватываемой площади, поскольку определение местоположения основано на триангуляции, и, как правило, ограничены зоной около 10×10 м
- С положительной стороны, трекеры на дронах лёгкие и пассивные, это просто световые отражатели
Примеры реализации точного позиционирования, отслеживания и навигации дронов в помещении на базе Marvelmind Indoor «GPS»
Точное (±2 см) отслеживание квадрокоптера DJI Phantom в помещении в 3D (XYZ)
- Точное отслеживание по X, Y, Z (вид XY + вид XZ + вид YZ)
- Необработанные и постобработанные данные из Player в Dashboard; обратите внимание, что сегодня то же самое доступно не в режиме постобработки, а в Real-Time Player
- Экосистема DJI закрыта, по крайней мере, для серий Phantom и Mavic. Таким образом, Phantom можно отслеживать, но нельзя управлять им автономно в помещении (без более глубокого вмешательства в систему)
- Узнать больше об автономных полётах дронов DJI в помещении

Точное (±2 см) отслеживание квадрокоптера DJI Phantom на улице в 3D (XYZ)
- Точное (±2 см) отслеживание в XYZ (вид XY + вид XZ + вид YZ), то же, что выше, но на улице
- В этой демонстрации и выше используется та же конфигурация Precise-Z, состоящая из 4+2 стационарных маяков. Подробнее в Руководстве по размещению
- Узнать больше об автономных полётах дронов DJI в помещении

Полностью автономный полёт в помещении
Небольшой коптер летит полностью автономно, опираясь на Marvelmind Indoor «GPS»

Использование IA для отслеживания дронов и управления роями дронов в помещении
Благодаря комбинации решений можно использовать IA для позиционирования дронов в помещении:
- Специальный ультразвуковой отражатель, защищающий микрофон от шума собственных пропеллеров
- Размещение стационарных маяков заведомо выше дрона
- Использование специальных острых и узкополосных DSP-фильтров
Отслеживание малых и микродронов в помещении
С помощью маяков Mini-TX можно отслеживать даже микродроны (менее 100 г).
Starter Set NIA-SmallDrone специально разработан для дронов такого класса.
Минимальная конфигурация для отслеживания дрона - любой набор NIA с поддержкой 3D. Например, три стационарных маяка + 1 мобильный маяк + 1 модем и неинверсная архитектура (NIA) или многочастотная NIA (MF NIA) уже подойдут для дрона.

Дроны для инспекции склада
Использование дронов для инспекции склада весьма популярно: поиск потерянных паллет, обеспечение безопасности и т.д. Да, это выполнимая задача, но на практике очень сложная:
- В целом очень сложная среда
- Дроны падают и ломаются, высокая цена ошибки
- Дроны потенциально опасны в эксплуатации и сложны в разработке и использовании
Тем не менее решение очень перспективно. Поэтому разработчики дронов или систем для складов используют нашу систему внутреннего позиционирования для подобных решений. В видео мы объясняем особенности среды (узкие проходы и высокие стеллажи), как эти особенности влияют на точность и как оптимально построить систему.