
Indoor-Positionierungssystem für autonome mobile Roboter
Mit ±2 cm Genauigkeit in Bereichen ohne GNSS-Empfang
Autonome mobile Roboter (AMRs) und AGVs benötigen eine Indoor-Positionierung, die GPS nicht bereitstellen kann, da es in Innenräumen nicht funktioniert.
Das Ultraschall-RTLS von Marvelmind liefert ±2 cm Genauigkeit – 10-mal genauer als UWB (10-30 cm) und 100-mal genauer als Bluetooth. Das System gibt XYZ-Koordinaten, IMU- und andere Daten über USB, UART oder CAN aus, mit nativen Treibern für ROS und ROS2 zur sofortigen Integration in jeden Roboter-Navigations-Stack. Das native GPS-Protokoll – NMEA0183 – wird ebenfalls standardmäßig unterstützt.
Es ist eine hervorragende Alternative für die Positionierung und Navigation von Robotern, wenn LIDAR oder optische Positionierungssysteme technisch an ihre Grenzen stoßen oder schlicht zu teuer sind.
Sehr schnelle Hinweise für unsere Kunden
Wenn Sie einen Roboter oder ein AGV bauen und sehr schnell entscheiden müssen, was Sie als Positionierungs- und Navigationssystem wählen sollen, entscheiden Sie sich für Folgendes:
- Starter Set Super-MP-3D – das einfachste und vielseitigste Set für den Einstieg
- Starter Set Super-MP-3D + Super-Beacon – wenn Sie Position+Richtung wünschen
- Starter Set Super-MP-3D + Super-Beacon + 2 x Omni-Mikrofone – wenn Ihr Bereich größer als 20×20 m Freifläche ist oder Ihre stationären Beacons 30 Grad vom Horizont oder tiefer positioniert sind. Damit können Sie Roboter bauen mit dieser Art von Fahreigenschaften. Unser Roboter Boxie verwendet diese Konfiguration, da sie die fortschrittlichste und flexibelste ist
Aber was, wenn Sie ein großes Lager oder eine Fabrik (10.000-100.000 m²) mit einem Dutzend Robotern abdecken müssen? Ist das möglich? – Ganz einfach! Einfach mehr Submaps mit mehr stationären Beacons für mehr Abdeckung und mehr mobilen Beacons zur Verfolgung von mehr mobilen Objekten. Mehr über Submaps finden Sie auf der Download-Seite.
Marvelmind Indoor-„GPS“ für Roboter, Fahrzeuge und AGVs
Das Marvelmind Indoor-Positionierungssystem (Marvelmind IPS), auch bekannt als Marvelmind Indoor-„GPS“ oder Marvelmind RTLS, wird für verschiedene Arten von autonomen Robotern, autonomen Fahrzeugen, AGVs und Gabelstaplern für unterschiedliche Zwecke eingesetzt:
- Autonome Navigation und Positionierung für Roboter in Innen- und Außenbereichen
- Verfolgung von AGVs, Fahrzeugen oder Gabelstaplern
- Bereitstellung von Geo-Fencing für Roboter, Gabelstapler und Personen
- Allgemeine Forschung und Entwicklung in der Robotik
- Robotik-Ausbildung und Wettbewerbe
- Schwarmrobotik
Eine der wichtigsten Aufgaben für autonome Roboter und Drohnen ist das automatisierte Scannen und Inspizieren – eine sehr wichtige, aber repetitive Aufgabe mit vorhersehbarer Routine, die ständige Aufmerksamkeit und Genauigkeit erfordert.
Das ist etwas, das Maschinen sehr gut können, während Menschen zu Ermüdung und Fehlern neigen.
Natürlich wirken Drohnen für das Indoor-Scannen von Lagern wie eine ausgefeiltere Lösung, und wir diskutieren das wöchentlich mit unseren Kunden und potenziellen Kunden. Wenn Sie jedoch etwas Praktisches wollen, das zuverlässig funktioniert und heute für sehr reale Anwendungen eingesetzt werden kann – nicht für Forschung und Innovation – dann sollten Sie heute Roboter für das Scannen wählen.
Anwendungsfälle
Wer nutzt Indoor-GPS für autonome Roboter - und wofür
Autonome mobile Roboter benötigen eine zentimetergenaue Indoor-Positionierung, die GNSS in Gebäuden nicht bereitstellen kann. Das Ultraschall-RTLS von Marvelmind wird in drei wesentlichen Anwendungsbereichen eingesetzt: robotergestützte Inspektion in Lagern und Fabriken, Forschungs- und Universitäts-Robotiklabore sowie AMR/AGV-Navigation in Industrieanlagen. Nachfolgend sind die häufigsten realen Einsatzszenarien aufgeführt.
Robotergestützte Inspektion und automatisiertes Scannen
Autonome Roboter-Scanner benötigen ein zuverlässiges Indoor-Positionierungssystem, um präzisen, wiederholbaren Routen durch Lagergassen, Fabrikhallen oder Gewächshäuser zu folgen. Manuelles Scannen mit handgehaltenen Barcode-Lesegeräten, QR-Scannern oder RFID-Geräten ist langsam, fehleranfällig und im großen Maßstab teuer. Ein mit Marvelmind Indoor-GPS ausgestatteter Roboter ersetzt den menschlichen Rundgang - er scannt täglich, stündlich oder nach Zeitplan dieselbe Route mit einer Positionsgenauigkeit von ±2 cm, die sicherstellt, dass jedes Etikett, jeder Code oder jedes RFID-Tag im Lesebereich des Scanners liegt.
Unsere automatisierte Scan- und Inspektionslösung basiert auf dem Boxie Scanner-Roboter - einer kompakten autonomen Plattform, die jede Scan-Nutzlast trägt: Kameras, Barcode-Lesegeräte, QR-Scanner oder RFID-Lesegeräte. Der Roboter navigiert selbstständig, versorgt die Nutzlast aus seinem eigenen Akku mit Strom und protokolliert die Position jedes Scans mit ±2 cm Genauigkeit. Das System lässt sich über eine offene API in WMS und ERP integrieren.
Wichtige Fakten für Roboter-Scanner-Einsätze:
- ±2 cm Positionsgenauigkeit - ausreichend für das Lesen von Barcodes, QR-Codes und RFID in vorhersehbarem Abstand
- Nur 2D-Verfolgung erforderlich - geringere Kosten und Komplexität als drohnenbasiertes Scannen
- Der Roboter arbeitet 8, 12 oder 16 Stunden zwischen den Ladevorgängen - kein Pilot erforderlich, kein Absturzrisiko
- Mehrere Roboter können gleichzeitig in einem Bereich betrieben werden - jeder wird unabhängig verfolgt
- Koordinaten sind georeferenziert - jeder Scan wird mit exakter XYZ-Position und Zeitstempel aufgezeichnet
Geeignete Umgebungen: Lager, Logistikzentren, Fabriken, Montageanlagen, Gewächshäuser, Flughafen-Frachtterminals.
Mehr über automatisierte Scan- und Inspektionslösungen erfahren →
Autonome Indoor-Navigation für Forschung und Universitäten
Universitäten, Doktoranden, Post-Docs und Forschungslabore gehören zu den aktivsten Nutzern des Marvelmind Indoor-Positionierungssystems. Die Kombination aus ±2 cm Genauigkeit, offener API, nativen ROS/ROS2-Treibern und transparenter Preisgestaltung macht das System gut geeignet für die Robotikforschung, die eine Ground-Truth-Positionierung ohne die Kosten und Komplexität optischer Tracking-Systeme erfordert.
Das System wird weltweit an Universitäten für autonome Roboternavigation, Schwarmrobotik, Drohnen-Autopilot-Forschung, Driftregelung autonomer Fahrzeuge, Indoor-Archäologie und Forschung zur Personenverfolgung eingesetzt. Ein unabhängiger, veröffentlichter Vergleich von Indoor-Positionierungssystemen kam zu dem Ergebnis, dass Marvelmind IPS eine mit optischen Systemen konkurrenzfähige Genauigkeit zu einem Bruchteil der Kosten liefert und UWB-basierte Alternativen deutlich übertrifft. Siehe die vollständige Liste der Universitätsfälle und veröffentlichten Forschungsarbeiten.
Warum sich Forschungsteams für Marvelmind statt für Alternativen entscheiden:
- ~10-mal genauer als UWB (±2 cm vs. 10-30 cm), ~100-mal genauer als BLE
- Keine Cloud erforderlich - die gesamte Positionsberechnung erfolgt lokal, keine Daten verlassen das Labor
- Volle ROS- und ROS2-Unterstützung mit veröffentlichten Treibern und Codebeispielen
- Kompatibel mit TurtleBot, kundenspezifischen AMRs, Drohnen, PixHawk, ArduPilot, Jetson, Arduino
- Offene Schnittstellen: USB, UART, SPI, CAN, I2C - lässt sich in jede Forschungsplattform integrieren
- Anpassbare Hardware, Protokolle und Software - das Team arbeitet direkt mit den Endanwendern zusammen
- Versand am selben oder am nächsten Werktag - kein wochenlanges Warten auf Forschungshardware
Bemerkenswerte veröffentlichte Forschungsarbeiten mit Marvelmind: autonomes Driftkurven an der UC Berkeley, ROS-Sensorfusion an mehreren Universitäten, Drone Referee (MSD 2017/18), Indoor-Archäologie-Positionierung an israelischen Ausgrabungsstätten, Aktivitätsverfolgung von Kühen in Gebäuden, Anti-COVID-Sprühroboter.
Die vollständige Seite zu Universitätslösungen und Forschungsbeispielen ansehen →
AMR- und AGV-Navigation in Lagern und Fabriken
Autonome mobile Roboter (AMRs) und fahrerlose Transportfahrzeuge (AGVs) in Industrieanlagen benötigen eine präzise, skalierbare und infrastrukturstabile Indoor-Positionierung. Im Gegensatz zu Systemen auf Basis von QR-Codes am Boden (leicht beschädigt oder verdeckt), SLAM (rechenintensiv und mit akkumulierender Drift) oder UWB (10-30 cm Genauigkeit, unzureichend für die Navigation in engen Gängen) liefert Ultraschall-RTLS eine absolute XYZ-Positionierung mit ±2 cm, die nicht driftet, nicht von der Beleuchtung abhängt und von einem einzelnen Roboter bis zu 250 gleichzeitigen Fahrzeugen skaliert.
Marvelmind hat Tracking-Systeme für Industriekunden bereitgestellt, darunter ein T-förmiges Lager von 450x450 m mit über 120 gleichzeitig verfolgten Gabelstaplern unter Verwendung von 123 stationären Super-Beacons. Das System übertrug XYZ-Koordinaten in Echtzeit über UDP und eine offene API an die Analyseplattform des Kunden und ermöglichte so die automatische Auftragszuweisung anhand des aktuellen Standorts jedes Fahrzeugs. Ein zweiter Einsatz verfolgte 10 Gabelstapler mit 14 stationären Beacons. Beide Systeme wurden von Marvelmind remote in Betrieb genommen. Siehe die vollständigen Fallstudien.
Wichtige Vorteile für AMR- und AGV-Einsätze:
- Abdeckung von einer einzelnen 1.000-m²-Submap bis zu unbegrenzten Mehrgebäudebereichen über vernetzte Submaps
- Bis zu 250 mobile Roboter werden gleichzeitig mit individueller ±2 cm Genauigkeit verfolgt
- Keine Bodenänderungen - Beacons werden in 3-4 m Höhe an Wänden oder Decken montiert
- Ausgabe über USB, UART, SPI, CAN oder UDP - lässt sich in jedes bestehende Flottenmanagementsystem integrieren
- Die Genauigkeit ist unabhängig von der Robotergeschwindigkeit oder der Aktualisierungsrate - siehe die technische Erläuterung
- Funktioniert in staubigen, temperaturschwankenden und elektrisch störbehafteten Industrieumgebungen
Anwendbare Aufgaben: autonome Lieferung, Transport zwischen Zonen, Kommissionierunterstützung, automatisierte Inventurzählung, Durchsetzung von Sicherheitszonen, Multi-Roboter-Koordination.
Welches Marvelmind Starter Set soll ich wählen?
Wenn Sie keine Zeit haben, die Details zu studieren, aber schnell und sicher wählen müssen, entscheiden Sie sich für das Starter Set Super-MP:
- MP steht für Multi-Purpose (Mehrzweck). Das Set unterstützt tatsächlich mehrere Architekturen und mehrere Konfigurationen und bietet damit höchste Flexibilität:
- 2D-Verfolgung mit bis zu 2 Submaps
- 2D-Verfolgung mit bis zu 3 mobilen Beacons (Robotern)
- 2D-Verfolgung mit Position+Richtung
- 1D-Verfolgung mit bis zu 4 mobilen Beacons
- Das Starter Set Super-MP unterstützt verschiedene Architekturen: NIA, IA und MF NIA
- Die Beacons verfügen über einen eingebauten 900-1000 mAh LiPol-Akku, der eine einfache und schnelle Inbetriebnahme des Systems ohne externe Stromversorgung ermöglicht
- Beacons haben externe Antennen – robustere Funkverbindung mit dem Modem
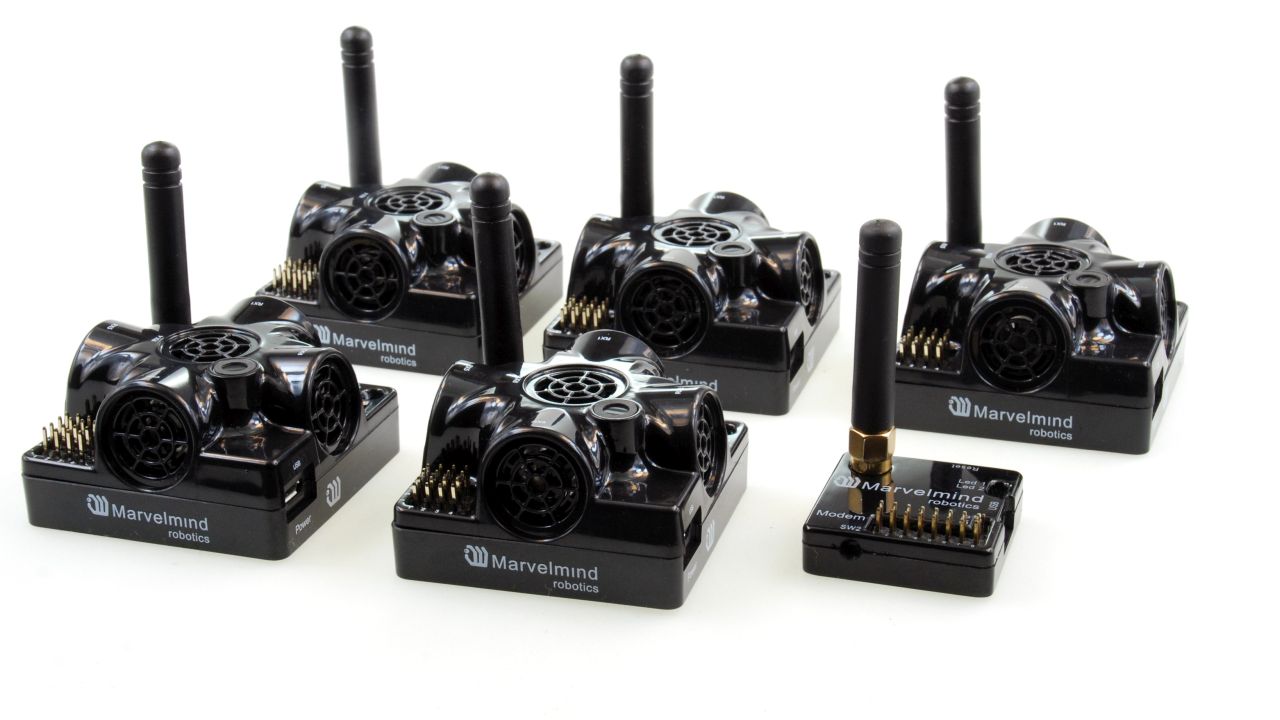
- Super-Beacons können Ultraschall empfangen und senden. Daher können sie als stationäre und als mobile Beacons eingesetzt werden
- Super-Beacons haben einen DSP (digitalen Signalprozessor) eingebaut. Damit können sie mehrere Ultraschallkanäle gleichzeitig empfangen und in IA arbeiten
- Super-Beacons haben eine IMU (3D-Gyroskop + 3D-Beschleunigungsmesser)
Beachten Sie, dass ein mobiler Beacon pro Roboter nur einen Standort liefert. Für Standort und Richtung benötigen Sie die Paired-Beacons-Konfiguration – zwei mobile Beacons pro Roboter. Siehe die folgende Variante.
Für Position+Richtung benötigen Sie mehr als einen mobilen Beacon pro Roboter. Daher ist es am einfachsten, dem Starter Set Super-MP einen zusätzlichen Super-Beacon hinzuzufügen.
Beispiele für präzise Indoor-Positionierung und Navigation für Roboter
Autonomer Lieferroboter - Demo in einer Automobilmontageanlage
Marvelmind Autonomous Delivery Robot v100.
IA mit 15 stationären Beacons und einem Modem für die Indoor-„GPS“-Abdeckung. Mehr dazu: https://youtu.be/TWWg_8JHYzo.
Dieselbe Indoor-„GPS“-Karte unterstützt zusätzlich zum im Video gezeigten Roboter:
- Verfolgung mehrerer mobiler Roboter und Gabelstapler sowie Personenverfolgung. Insgesamt bis zu 250 Beacons/Objekte – stationär+mobil kombiniert
Robot v100 - Beispiel mit detaillierten Erklärungen
Dies ist dieselbe Demo wie https://youtu.be/TWWg_8JHYzo, jedoch mit zusätzlichen gesprochenen Kommentaren, die erklären, was im Video und im System im Allgemeinen zu sehen ist.
Konfiguration:
- Marvelmind Autonomous Delivery Robot: https://youtu.be/efOc-ItVvgg
- IA mit 15 stationären Beacons und einem Modem für die Indoor-„GPS“-Abdeckung.
Technische Daten des Roboters:
- Vollständig autonome Lieferung zwischen beliebigen Punkten, die vom Marvelmind Indoor-„GPS“ abgedeckt werden
- Bis zu 100 kg Nutzlast
- Fahrzeit von mehr als 16 Stunden mit einer einzigen Ladung: https://youtu.be/JaxRd_9D1fQ mit 60+ kg Nutzlast
- Automatische Hinderniserkennung und -vermeidung
- Die Lieferroute kann per Knopfdruck in 1 Sekunde neu konfiguriert werden
- Die Ladezeit beträgt weniger als vier Stunden. Damit werden 2-Schicht-Betrieb (16 Std.) und Laden während einer Schicht (8 Std.) unterstützt
- Umkonfigurierbare Kapazität: von 1 großen Box mit bis zu 65x65x160 cm bis zu 8 Boxen à 65x65x15 cm – ein Regal vs. mehrere Regale
- Dieselbe Indoor-„GPS“-Karte unterstützt:
- Verfolgung mehrerer mobiler Roboter und Gabelstapler sowie Personenverfolgung. Insgesamt bis zu 250 Beacons/Objekte – stationär+mobil kombiniert.
- Zu sehen sind am Roboter installierte mobile Beacons in der Paired-Beacons-Konfiguration für Position + Richtung im IA-Modem mit zwei externen Omni-Mikrofonen
- Stationäre Beacons für die 2D-Verfolgung sind an den Wänden installiert
Roboter fährt vollständig autonom mit Marvelmind Indoor-„GPS“
Ein vollständig autonomer Roboter fährt selbstständig und verlässt sich dabei auf:
- Marvelmind Indoor-„GPS“
- Bordodometrie und Trägheitseinheiten (IMU)
Der Roboter empfängt vom Benutzer Koordinaten für die anzufahrenden Schlüsselpunkte (Tabelle rechts) und erstellt dann den Pfad, dem er folgt, indem er seine Position ständig gegenüber dem Pfad korrigiert. Koordinaten werden automatisch im Dashboard durch einfaches Klicken auf die Karte erzeugt.
Die Abstände zwischen den Beacons betragen bis zu 36 Meter. Es ist möglich, den gesamten Campus mit präzisem „GPS“ abzudecken, indem alle 20-30 Meter weitere Beacons installiert werden.
Vollständig autonomer kleiner Lieferroboter bewegt sich in einer Büroumgebung
- Ein mobiler Beacon ist am Roboter installiert
- Stationäre Beacons sind an den Wänden installiert
- Blaue Punkte – Position des Roboters (mobiler Beacon), gemessen vom Marvelmind Indoor-Navigationssystem
- Gelbe Punkte – Position des Roboters, ermittelt aus seinem eigenen Trägheits-/Odometriesystem
- Große grüne Punkte – stationäre Beacons, die an den Wänden installiert sind
Demo eines vollständig autonom fahrenden Roboters: „8-Schleifen“-Strecke
Marvelmind Indoor-Navigationssystem + autonomer Roboter Marvelmind Hermes Demo:
- „8-Schleifen“-Strecke (7×2 m)
- Vollständig autonomes Fahren – das Marvelmind Indoor-Navigationssystem Starter Set wurde in einem 80 m² großen Raum eingesetzt
Ein mobiler Beacon ist oben am Roboter befestigt. Der Roboter erhält seine Koordinaten mit ±2 cm Genauigkeit vom Marvelmind IPS und nutzt sie, um die Strecke autonom zu durchfahren.
Es gibt absichtliche leichte Abschattungen für das Indoor-Navigationssystem (Säule, gepolsterte Hocker), die reale Umgebungen imitieren. Während der Abschattungsphasen verlässt sich der Roboter auf sein Trägheitsnavigationssystem und seinen Odometer.
Domino-Roboter mit Positionierung und Richtung auf Basis des Marvelmind Indoor-„GPS“
Das Marvelmind Indoor-Navigationssystem wurde von einem einfallsreichen Domino-Platzierungsroboter verwendet. Das System wurde für präzise Position und Richtung eingesetzt – sehen Sie die mobilen Beacons, die an der Basis platziert wurden, um die beste Richtungsgenauigkeit zu erzielen.
Sehen Sie sich auch das Originalvideo an: World Record Domino Robot (100k dominoes in 24hrs)
Robotik-Lösungen
Lokalisierung
Eines der größten Probleme für jeden autonomen Roboter ist die Beantwortung der Frage: „Wo bin ich?“. Die Frage zerfällt sofort in Teilfragen:
- Wo bin ich im Vergleich zu meiner erwarteten Position in diesem Moment?
- Wo bin ich im Vergleich zu meinem nächsten Wegpunkt?
- Wo bin ich im Vergleich zu anderen Objekten: Robotern, Personen, Hindernissen, Ladestationen usw.?
Aber alles beginnt mit der Lokalisierung gegenüber einer Referenz, zum Beispiel den Koordinaten (0,0,0), was auch immer das sein mag, oder gegenüber dem Startpunkt oder Ähnlichem. Viele andere Fragen sind Ableitungen dieser Hauptfrage.
Lokalisierung gegenüber was?
Es gibt mehrere primäre Optionen:
- Gegenüber mir selbst – zum Beispiel dem Mittelpunkt des Roboters
- Gegenüber einem externen Referenzpunkt
Die Lokalisierung gegenüber sich selbst ist in vielen Fällen unkomplizierter, aber es geht dabei eher um Hinderniserkennung und -vermeidung als um Bewegung und Navigation im Raum. Lassen Sie uns die Positionierung und Navigation gegenüber externen Referenzen ausführlich besprechen.
Weitere Informationen zu Koordinatensystemen:
Warum nicht SLAM?
SLAM (Simultaneous Localization and Mapping) ist eine hervorragende Methode. Sie kann jedoch in manchen industriellen Anwendungen unpraktisch sein, in denen sich die Umgebung ändert, schlecht strukturiert oder unvorhersehbar ist: Lager, Montageanlagen und Intralogistik im Allgemeinen:
- Oft ist es einfach effizienter, die Aufgabe in zwei Phasen aufzuteilen: 1) Kartierung, 2) Lokalisierung
- Hinderniserkennung und -vermeidung haben gar nichts mit Kartierung und Lokalisierung zu tun. Es ist Punkt 3). Es ist einfach eine andere Aufgabe und muss anders gelöst werden. LIDARs eignen sich gut zur Hinderniserkennung, sind aber für die Kartierung nicht besonders gut geeignet, wenn sich die Umgebung ändert – sie können zu viele Fehler machen
- Dieselbe Einschränkung, die für LIDARs erwähnt wurde, gilt auch für visuelle SLAM-Systeme – sie können verwirrt werden und müssen sich zur Korrektur der Fehler auf andere Methoden verlassen
- Im Allgemeinen ist Sensorfusion der beste Ansatz, liefert das beste Ergebnis und wird empfohlen, wenn sie kommerziell und technisch umsetzbar ist
Lokalisierung Inside-Out, Outside-In oder gemischt?
Wenn der Roboter alles für die Lokalisierung Erforderliche an Bord trägt, handelt es sich um Inside-Out-Lokalisierung. Menschen und Tiere verwenden Inside-Out-Lokalisierung. Sie benötigen im Allgemeinen keine direkten und ständigen Informationen darüber, wo sie sich befinden, in Form eines kontinuierlichen Koordinatenstroms. Sie bestimmen es „innerlich“ anhand verschiedener äußerer Hinweise.
Manche Menschen nennen den Prozess visuelle Odometrie. Natürlich funktioniert es viel besser mit einer regulären rad- (fuß-) basierten Odometrie, wenn der Boden und die Umgebung dafür geeignet sind. Und deshalb ist es manchmal einfacher, einen Roboter mit einem Navigationssystem zu bauen als nur ein Navigationssystem für einen beliebigen Roboter. Entwickler solcher „universellen Positionierungssysteme“ können Schwierigkeiten bekommen, weil die Daten eines Odometers praktisch in jedem Format vorliegen können – analog mit unterschiedlichen Werten oder digital kodiert in einem unbekannten Format. Sie können mit völlig unterschiedlichen Auflösungen vorliegen, und viele andere Parameter können unterschiedlich sein.
Daher sind die meisten Systeme in Robotern von Natur aus miteinander verbunden. Dies muss von jedem, der einen Roboter entwirft, von Anfang an verstanden und berücksichtigt werden.
Unser Indoor-Positionierungssystem verwendet die Outside-In-Lokalisierung: Der mobile Roboter kann relativ „dumm“ sein oder nicht einmal wissen, dass er verfolgt wird. Das externe System verfolgt ihn oder, in unserem Fall, einen am Roboter befestigten mobilen Beacon (Tag). Wenn der Roboter intelligent ist, nutzt er seine Daten und fährt anhand seiner XYZ-Koordinaten und Wegpunkte autonom umher. Wenn er nicht intelligent ist, kann er ferngesteuert werden. Dennoch wird er vom System – nicht von Menschen – gesteuert und bleibt somit vollständig autonom, aber seine Intelligenz, zumindest diejenige, die für Positionierung, Navigation und autonomes Fahren verantwortlich ist, befindet sich außerhalb seines beweglichen Körpers.
Die Vorteile der Outside-In-Architektur:
- Sie können „dumme“ mobile Objekte wie Gabelstapler oder sehr einfache Roboter, zum Beispiel auf Basis von RC-Autos, verfolgen
- Sie können „nicht verbindbare“ mobile Objekte verfolgen, zum Beispiel Menschen, und die Sicherheit drastisch verbessern, wenn Roboter in der Nähe sind. Roboter müssen die Menschen nicht erkennen. Sie wissen, wo sich die Menschen oder andere sich bewegende Objekte, einschließlich anderer Roboter, befinden
- Die Roboter werden deutlich günstiger
Empfehlungen zur Auswahl:
- Wenn Sie 1-2 Roboter haben, die in einem sehr großen, aber strukturierten und „vorhersehbaren“ Lager unterwegs sind, kann die Inside-Out-Lokalisierung finanziell vorteilhafter sein. Ja, jeder Roboter ist teurer, aber Sie brauchen keine Infrastruktur im Lager
- Wenn Sie mehrere Roboter im selben Lager haben, wird die Outside-In-Lokalisierung immer vorteilhafter, da die Roboter wesentlich günstiger werden
- Wenn Sie eine unstrukturierte Umgebung haben und die Inside-Out-Lokalisierung Schwierigkeiten bereitet, verwenden Sie ohne Zögern den Outside-In-Ansatz
- Unter den komplexesten Bedingungen bringen der Sensorfusionsansatz und alle Arten von Hybridlösungen in der Regel die besten Ergebnisse
- Der Outside-In-Ansatz ist besonders gut für die Schwarmrobotik geeignet
Auswahl eines Referenzpunkts
Bei GPS sind die Koordinaten in den regulären Breiten- und Längengraden der Erde verfügbar. In manchen Fällen kann das hilfreich sein, zum Beispiel wenn der Roboter das Gebäudeinnere verlässt. Aber für die Mehrheit der realen Indoor-Fälle interessieren uns nur lokale Koordinaten.
Daher wählen wir sie nach unserem Ermessen. Im Marvelmind Indoor-„GPS“ weist das System üblicherweise einem der stationären Beacons die Koordinaten (0,0,0) oder (0,0) zu. Sie können jedoch jeden Punkt auf der Karte als (0,0) festlegen:
Darüber hinaus ist Georeferenzierung möglich, indem dem internen Punkt (0,0,0) externe GPS-Koordinaten zugewiesen werden. Danach läge der Koordinatenstrom vom Marvelmind Indoor-„GPS“ in absoluten GPS-Koordinaten im NMEA0183-Format vor. Oder im internen Format. Mehr zu den offenen Protokollen.
Richtung
Anders als im Freien, wo ein Magnetometer/Kompass verfügbar ist, ist die Berechnung der Richtung in Innenräumen keine triviale Aufgabe. Besonders schwierig ist es im statischen Zustand.
Zum Beispiel kann Ihr Roboter mit unserem System leicht eine präzise Position haben. Aber wenn Ihr Roboter seine aktuelle Richtung nicht kennt – wohin er blickt – ist es nicht einfach zu entscheiden, wohin er fahren soll.
Es ist möglich, die Richtung des Roboters relativ schnell zu berechnen: Man misst seinen aktuellen Standortpunkt, fährt ca. 1 m geradeaus – die gerade Richtung wird mithilfe von IMU/Gyroskop gehalten -, misst dann einen neuen Standort und berechnet durch die Kenntnis zweier Punkte und das Wissen, dass es eine Linie war – keine Kurve – die aktuelle Richtung des Roboters. Später beim Fahren wird dieselbe Technik ständig eingesetzt. Siehe einen Artikel: Wie viele mobile Beacons benötige ich pro Drohne? – bei Robotern ist es weniger kritisch, weil sie weniger größen- und gewichtsbeschränkt sind. Dennoch ist es auch für Roboter sehr gut anwendbar.
Diese älteren Roboter verwenden diesen Ansatz:
Die Methode ist einfach und erfordert nur einen mobilen Beacon (Tag), funktioniert jedoch nur, wenn man fahren kann. Oft kann man nicht losfahren und muss sich direkt am Ort lokalisieren – im statischen Zustand. Was tun?
Die gepaarten Beacons
Unser empfohlener Weg, um die Richtung im statischen Zustand zu erhalten, ist die Verwendung einer Paired-Beacons-Konfiguration.
Hier ist mehr darüber. In NIA:
Ein weiteres Beispiel ist der selbstfahrende autonome Robot v100 mit einem Abstand zwischen den mobilen Beacons von ~60 cm. In IA:
Ähnliche Konfiguration mit externen Mikrofonen an einem einzelnen mobilen Beacon. Obwohl sie für VR entwickelt wurde, könnte es leicht ein Roboter sein. Der Abstand zwischen den Mikrofonen beträgt ~20 cm. In IA:
Es gibt viele Alternativen für jede Lösung. Zum Beispiel Motion Capture mit externen Kameras. Ist das eine präzise und geeignete Lösung sowohl für Position als auch für Richtung? – Sicher! Ja! Ist es praktikabel für die industrielle Robotik? – Nicht wirklich:
- Teuer. Sehr teuer, zumindest zu dem Zeitpunkt, als dieser Artikel ursprünglich geschrieben wurde (2021)
- Es ist nicht auf die raue Umgebung von Fabriken oder Lagern ausgelegt
- Anfällig für mehrere Einschränkungen: zu wenig Licht, zu intensives Licht, Nebel, Temperaturschwankungen, Stromversorgung usw.
Daher berühren wir hier nicht alle möglichen Lokalisierungsoptionen. Nur das, was relativ relevant und umsetzbar ist.
Hinderniserkennung und -vermeidung
Hinderniserkennung und -vermeidung ist eine von der Lokalisierung getrennte Aufgabe
Wie oben diskutiert, verspricht der SLAM-Ansatz gleichzeitig Hinderniserkennung, Kartierung und Lokalisierung. Das klingt wie ein Traum, aber die Realität ist härter und weniger freundlich.
Unter realen Bedingungen mit schlechter Beleuchtung und vielen Lichtquellen mit hohem Dynamikbereich – helle Sonne durch Fenster zusammen mit sehr dunklen Schatten eines Lagers, verschiedenen anderen Lichtquellen von Scheinwerfern bis hin zu allen Arten von Scannern – können visuelle SLAM-Lösungen sehr leicht bis zum vollständigen Verlust der Lokalisierung verwirrt werden. Zusätzliche Methoden zur Korrektur schwerwiegender Fehler sind erforderlich, wenn SLAM-Systeme nicht in der Lage sind, zwischen verschiedenen Optionen korrekt zu wählen. Sensorfusion ist die Lösung.
Außerdem lässt sich die Aufgabe der Lokalisierung zwar optimal (technisch und wirtschaftlich) lösen, es ist jedoch schwieriger, die Aufgabe der Hinderniserkennung optimal zu lösen, einfach weil die Aufgaben und Anforderungen unterschiedlicher Natur sind.
Der SLAM-Ansatz verkompliziert die Aufgabe jedoch unnötig, indem er die Hinderniserkennung zusätzlich zur Kartierung und Lokalisierung auflädt:
- Kartierung
- Lokalisierung
- Hinderniserkennung
Alle drei Elemente sind entscheidend für das autonome Fahren, aber sie müssen nicht dieselbe Sache sein. Sie müssen nicht mit denselben Methoden und denselben Sensoren durchgeführt werden.
Integrierte Roboter vs. aufgeteilte Roboter-Ansätze
Einer der wichtigen Punkte ist es, klar zwischen den Robotern und ihren Nutzlasten zu unterscheiden. Es ist sehr ähnlich wie bei Raketen und Satelliten. Zwei Dinge sind verschieden und sollten nicht vermischt werden. Dieselbe Geschichte gilt für Traktoren und traktormontierte Ausrüstung.
Wir produzieren „Raketen“ und „Traktoren“:
Sie installieren Ihre Nutzlast darauf, von einfachen Körben bis hin zu Armen und komplexen Scannern. Sie können sie außerdem über unsere offenen Schnittstellen und Protokolle steuern.
Integrierter Roboter-Ansatz
Sehr oft sind die Roboter vollständig integriert, d. h. ihre Nutzlasten sind eng miteinander verschmolzen. Der vereinte Robotik-Ansatz hat Vor- und Nachteile.
Vorteile:
- Der Bau kann einfacher sein, da der Roboter nur auf eine Aufgabe abgestimmt ist. Sehr fokussiert
- Einfacher zu bedienen
- Er kann leichter sein
- Er kann robuster sein
- Er kann kurzfristig günstiger sein
Nachteile:
- Unflexibel. Und das ist ein großer Punkt. Sie haben theoretisch einen sehr leistungsfähigen Roboter, der aber nur auf eine Sache abgestimmt ist, während Sie eine andere benötigen
- Er kann langfristig teurer sein, aufgrund der Unflexibilität und des Bedarfs an mehreren verschiedenen Robotertypen für unterschiedliche Aufgaben, wahrscheinlich sogar von verschiedenen Herstellern
Aufgeteilter Roboter-Ansatz
Vorteile:
- Flexibel in der Nutzung. Mit einer begrenzten Anzahl von Roboterplattformen und einer begrenzten Anzahl von Arten montierter Ausrüstung sind praktisch unbegrenzt viele verschiedene Konfigurationen möglich
- Flexibel in der Entwicklung, da sich Teile unabhängig voneinander entwickeln können und nur die Schnittstellen (elektrisch, mechanisch, SW) kompatibel bleiben müssen
- Die Roboterplattform kann einfach, sogar primitiv und dennoch sehr funktional sein, da sie nur eine Plattform ist – „Traktor“ oder „Rakete“ – ohne ausgefeilte „Satelliten“
- Geringere Kosten pro Roboter
Nachteile:
- Komplexere Integration. Der Roboter besteht aus mindestens zwei Teilen: „Traktor“ und „Ausrüstung“
- Kann weniger robust sein, da der aufgeteilte Ansatz mehr verschiedene Varianten hat, d. h. mehr Tests erforderlich sind, mehr Parteien beteiligt sind usw. Mögliche Inkompatibilität, abhängig von verschiedenen Herstellern: Roboter und Nutzlasten
Beispiele für Roboterplattformen und Nutzlast/Ausrüstung
Roboterplattformen:
- Autonome Lieferplattform. Sie ist wirklich wie ein Traktor, kann aber verschiedene Dinge tragen – verschiedene Nutzlasten oder verschiedene Ausrüstungen
- Die Drohne selbst
Nutzlast oder Ausrüstung:
- Arme, zum Beispiel um eine Box zu greifen und auf den Roboter zu legen
- Der Korb auf dem Roboter
- Die Kamera auf dem Roboter oder der Drohne
- Alle Arten von Messgeräten (chemisch, Strahlung, Lärm usw.)
- Scanner (3D, Barcode-/QR-Leser, 5G/6G usw.)
- Brandschutzausrüstung
Schwarmrobotik
Einen einzelnen Roboter autonom fahren zu lassen ist keine leichte Aufgabe. Aber einen Schwarm von Robotern zu steuern ist noch anspruchsvoller.
Was sind die Herausforderungen?
- Wenn es zu viele sich bewegende Objekte in der Umgebung gibt – andere Roboter – ist es für jeden Roboter schwieriger, Entscheidungen zu treffen, weil sich die Umgebung unkontrollierbar und in unvorhersehbarer Weise bewegt.
- Wenn die Roboter Daten an einen zentralen Computer streamen oder separate Streams von einem empfangen müssen, reicht die Funkbandbreite oder die Bandbreite möglicherweise nicht aus, um alle zu bedienen.
- Da die Roboter autonom und unabhängig sind, können sie zufällig Zugriff auf gemeinsame Kommunikationskanäle anfordern. Wenn dies der Fall ist und die Kanalbandbreite nicht 10-100-mal höher ist als der erforderliche Spitzendurchsatz, ist die Kollisionswahrscheinlichkeit hoch. Daher ist ein spezieller zentraler Controller oder ein Mechanismus zur Kollisionsauflösung erforderlich. Beides erhöht die Komplexität und bringt andere Einschränkungen mit sich.
- Roboter versperren sich gegenseitig die Sicht auf andere Objekte in der Umgebung. Roboter nehmen ihre Nachbarn wahr, während etwas, gegen das man sich positionieren kann – wie externe feste Referenzen – eigentlich nicht wahrgenommen wird.
Was sind die Lösungen?
Marvelmind kann bei der Lokalisierung von Robotern in Schwärmen helfen, was der wichtigste und entscheidendste Ausgangspunkt ist, denn wenn sie angemessen gelöst wird, treten viele andere Schwierigkeiten von Roboterschwärmen einfach nicht auf.
Schwarmbeispiele und -lösungen finden Sie unten.