Weitere Marvelmind-Quellen zum Thema Drohnen
Empfohlenes Indoor-RTLS für Drohnen - schnelle Hinweise
Wenn Sie neu im Marvelmind Indoor-„GPS“-System sind und nicht sicher wissen, was Sie wählen sollen, holen Sie sich das Starter Set Super-MP, wobei MP für Mehrzweck steht, und das ist Ihre sicherste Wahl.
Weitere Details finden Sie in den unten aufgeführten empfohlenen Optionen.
Insgesamt die beste und sicherste Wahl, wenn Sie nicht sicher sind, was Sie wählen sollen oder welche genauen Experimente Sie durchführen werden, aber gleichzeitig die größte Flexibilität und Leistung wünschen.
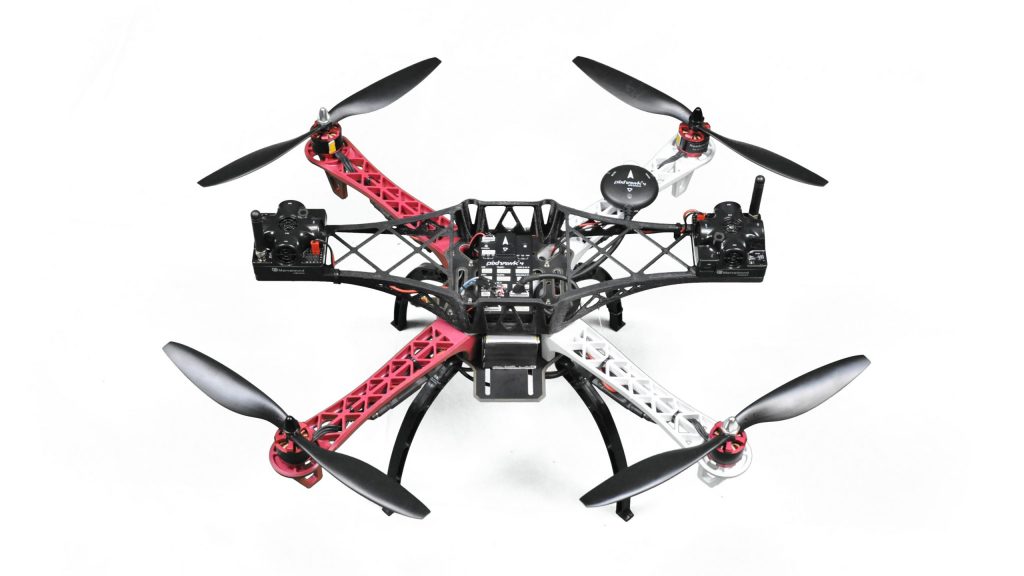
Es ist die beste Wahl, wenn Sie eine Verbindung zu PixHawk herstellen müssen, da am Super-Beacon zwei Pins für die Verbindung zu PixHawk sofort verfügbar sind. Mehr erfahren.
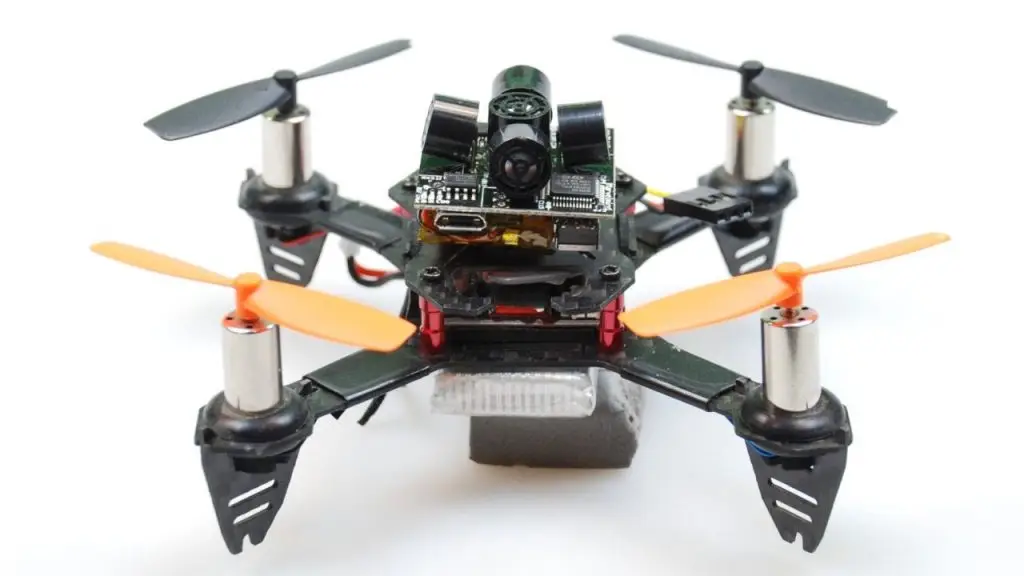
Das Set ist für Mikrodrohnen (unter 100 g) konzipiert: Das mobile Beacon Mini-TX ist winzig und leicht und hat eine Reichweite von 15-20 m zu den stationären Beacons, was für die meisten realen Fälle ausreicht.
Eine erweiterte Version der Option „Starter Set Super-MP-3D + Super-Beacon, Position+Richtung an der Drohne“.
Das Precise-Z, das physisch aus 2 zusätzlichen stationären Beacons besteht, ermöglicht präzise Z-Koordinaten in allen Z-Bereichen. Mehr dazu: Platzierungshandbuch, Precise-Z-Folie und Videoerklärung zu Z und zur Platzierung der Beacons.
Verwendung von Marvelmind Indoor-„GPS“ für Drohnen und Quadkopter
Das Marvelmind Indoor-Positionierungssystem bzw. Marvelmind Indoor-„GPS“ wird auf viele verschiedene Arten für Drohnen bzw. Quadkopter eingesetzt:
- Führung autonomer Indoor-Drohnen und Outdoor-Drohnen. Outdoor-Drohnen: Führung für „die letzte Meile“, die bei Bedarf Hunderte von Metern betragen kann, wobei der maximale Abstand vom mobilen Beacon an der Drohne zu drei oder mehr stationären Beacons, die das mobile Beacon bedienen, nicht überschritten werden darf
- Tracking von Indoor-Drohnen
- Automatische Indoor- und Outdoor-Drohnenlandung oder Landeunterstützung für Drohnen
- Lagerinspektion mit autonomen Indoor-Drohnen
- Drohnenvorführungen
Autonomes Fliegen von DJI-Drohnen in Innenräumen
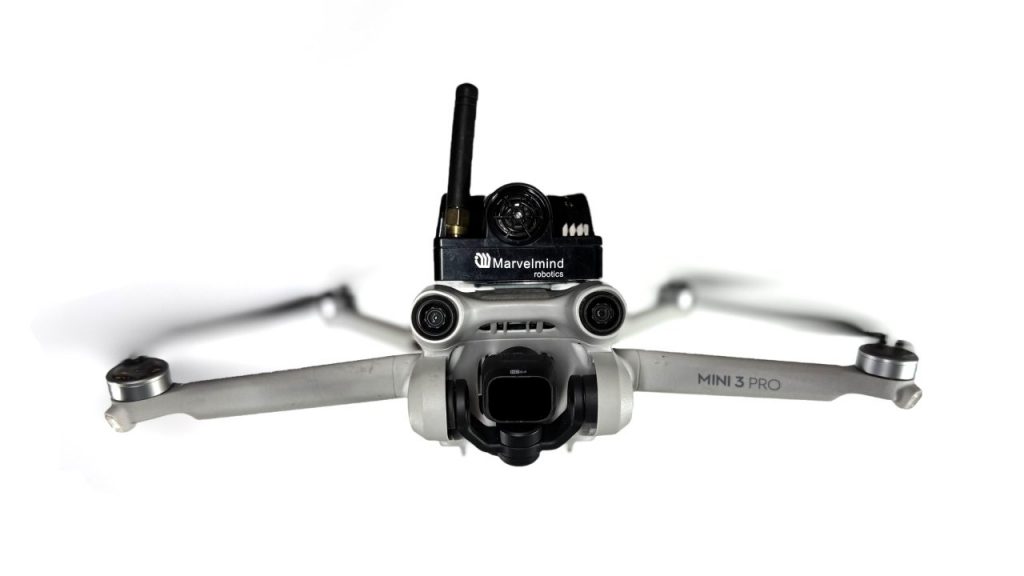
DJI-Drohnen sind die beliebtesten Drohnen der Welt. Für DJI-Drohnen in Innenräumen gibt es eine eigene Seite: Wie fliegt man eine DJI-Drohne autonom in Innenräumen?
Das DJI-Ökosystem ist zumindest bei den Serien Phantom und Mavic geschlossen. Daher ist es möglich, die Phantom zu verfolgen, aber nicht autonom in Innenräumen zu fliegen (ohne tieferes Hacking).
Hier erfahren Sie, wie Sie zwischen DJI und Pixhawk wählen.
Marvelmind Indoor-„GPS“ unterstützt PixHawk mit ArduPilot und PX4
Marvelmind Indoor-„GPS“ unterstützt sowohl PixHawk mit ArduPilot als auch PX4:
Die Kombination aus Marvelmind Indoor-„GPS“ und PixHawk ist der einfachste und schnellste Weg, um autonom in Innenräumen zu fliegen.
Indoor-Positionierungssystem für kleine autonome Drohnen
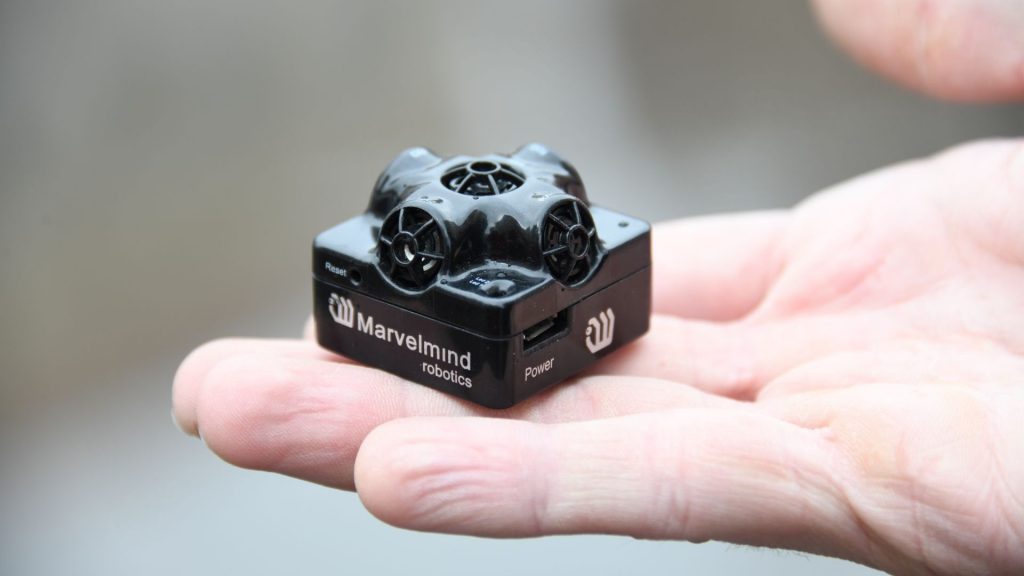
Das Indoor-Positionierungssystem für eine kleine Drohne unterscheidet sich nicht wesentlich von anderen Indoor-Positionierungssystemen, etwa solchen für größere Drohnen oder anderen 3D-(XYZ-)Indoor-Positionierungssystemen.
Die einzige Besonderheit ist das Gewicht des an der Drohne installierten mobilen Beacons (Tags). Es wird mit einer abgespeckten Version des Mini-TX gelöst, bei der das Gehäuse und der Akku entfernt oder durch einen sehr leichten Akku ersetzt werden.
Außerdem sind kleinere Drohnen oft einfach aufgebaut: Ihnen fehlt zum Beispiel ein Bordcomputer oder Autopilot wie Pixhawk und ähnliche Modelle. Die gesamte Intelligenz kommt von der Bodenstation. Es gibt jedoch Ausnahmen.
Mehr über kleine Drohnen erfahrenIndoor-Positionierungssystem für Drohnenvorführungen und Drohnenschwärme
Drohnenschwärme und Drohnenvorführungen können Dutzende oder sogar Hunderte von Drohnen umfassen. Wenn sie im Freien fliegen, funktioniert RTK GPS sehr gut. Aber RTK GPS funktioniert nicht in Innenräumen. Sobald wir uns in Innenräume oder andere GNSS-freie Bereiche begeben, können wir GPS (GLONASS, Beidou, Galileo usw.) vergessen.
Ein typisches Indoor-Positionierungssystem für Drohnen würde auf NIA basieren, bei dem ein mobiles Beacon Ultraschall aussendet. In diesem Fall läge die praktische Anzahl unterstützter Drohnen jedoch bei 1-8, da bei NIA die Positionsaktualisierungsrate pro Drohne proportional zur Anzahl der Drohnen sinkt.
IA ist zu verwenden, wenn der Indoor-Drohnenschwarm aus Dutzenden von Drohnen besteht. Bei IA hört das mobile Beacon jedoch den Ultraschall; daher müssen spezielle Lösungen eingesetzt werden, um den Lärm der Propeller zu bekämpfen und die ordnungsgemäße Funktion des Systems sicherzustellen. Mehr über die Lösung erfahren.
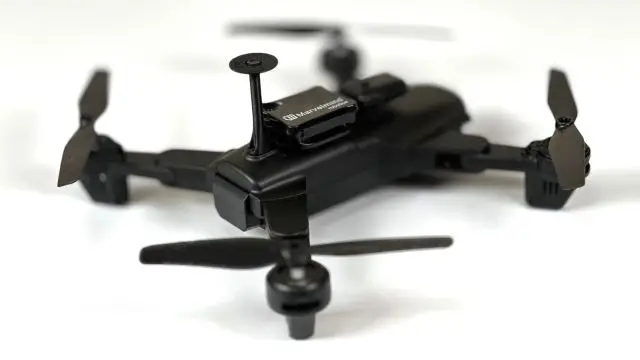
Das Tracking einer einzelnen Indoor-Drohne in einem großen offenen Raum ist sehr einfach. Mit einem Starter Set Super-MP oder Starter Set NIA-SmallDrone lässt sich das präzise 3D-Tracking-System bei einem frisch erhaltenen Set in 10-15 Minuten einrichten, einschließlich Auspacken und Software-Updates. Wenn Sie vor der Einrichtung alle anfänglichen Software-Updates abgeschlossen haben, kann das System in weniger als einer Minute in Betrieb genommen werden.
Autonomer Flug ist eine deutlich komplexere Aufgabe, da Sie eine Drohne präzise verfolgen und ihren Autopiloten mit der Drohne bzw. dem Chassis integrieren müssen, das typischerweise aus verschiedenen Teilen besteht (Chassis, Motoren, Motortreiber, Telemetrie, Fernsteuerung). Und darüber hinaus muss der Autopilot wie oben beschrieben mit dem Indoor-Positionierungssystem integriert werden.
Wenn der autonome Flug einer einzelnen Drohne bereits eine anspruchsvolle Aufgabe ist, dann ist der autonome Flug eines Drohnenschwarms die Spitze dieser Komplexitätspyramide. Er ist noch herausfordernder, aber dennoch machbar, wenn man ihn Schritt für Schritt angeht.
Kleine Drohnen sind zu klein. Große Drohnen sind zu groß
Einen massiven Schwarm kleiner Drohnen zu haben und eine schöne Vorführung zu zeigen, wäre großartig. Allerdings:
- Akkugröße vs. Vorführungsdauer vs. Drohnengröße
- Autopilot und Indoor-Positionierungssystem haben eine Masse ungleich null. Es gibt eine untere Grenze für die Größe der Drohnen
- Drohnen benötigen eine Richtung. Die Richtung lässt sich am besten durch zwei oder mehr Positionspunkte an den Drohnen erreichen. Je weiter sie voneinander entfernt sind, desto besser die Winkelgenauigkeit
Wenn Drohnen zu groß sind:
- Es ist schwierig, sie voneinander getrennt zu halten. Sie benötigen einen größeren Sicherheitsabstand zwischen ihnen und folglich einen größeren Raum für die Vorführung
- Größere Drohnen sind schwerer, lauter und gefährlicher. Lärm und Schutznetze können die ganze Idee der Vorführung zunichte machen
Drohnen im Glauben lassen, sie seien allein
In vielen Fällen ist es möglich, den autonomen Flug mehrerer Drohnen so einzurichten, dass sie nicht einmal wissen, dass es andere Drohnen in der Nähe gibt. Sie glauben, sie seien so einzigartig und so außergewöhnlich. Es liegt in Ihrem Interesse, sie in diesem naiven Glauben zu lassen, denn das ist der einfachste Weg, Drohnenschwärme zu realisieren.
Wie oben besprochen, ist als Erstes zu entscheiden, ob Sie eine Richtung auf Basis der Paired Beacons benötigen. Wenn ja, benötigen Sie zwei mobile Beacons pro Drohne. Wenn nicht, nur ein mobiles Beacon pro Drohne.
Empfohlene Konfiguration für Indoor-Drohnenvorführungen
Bei IA hängt die Positionsaktualisierungsrate pro Drohne nicht von der Anzahl der Drohnen ab: 8 bis 20 Hz pro Drohne, selbst bei großen Schwärmen. Der Propellerlärm wird durch scharfe DSP-Filter, ein oberhalb der Propeller platziertes Mikrofon und einen speziellen Ultraschalldeflektor überwunden. MF NIA bleibt eine gute Alternative für besonders laute Drohnen, wenn es sich um bis zu etwa 8 Drohnen handelt
Autonome Drohnen für automatisiertes Scannen und Inspektionen
Wir erhalten wöchentlich Anfragen nach autonomen Drohnen oder Indoor-Positionierungssystemen für autonome Indoor-Drohnen, vor allem für Lagerinspektionen, automatisiertes Barcode-Scannen oder RFID-Lesen.
Es besteht zweifellos ein solider Bedarf für diese Aufgabe und ein starkes Interesse daran, sie mithilfe von Drohnen zu erfüllen.
Ein solches System für reale Anwendungen aufzubauen, ist eine komplexe, aber machbare Aufgabe. Lassen Sie uns die Details der Umsetzung besprechen.
Die Anfälligkeit der Lösung ist das größte praktische Problem. Es gibt jedoch Lösungen und sogar robuste Alternativen.
Mehr über automatische Scan-Lösungen erfahren
Indoor-Positionierungssystem für Quadkopter richtig aufbauen
Es gibt einige, aber recht einfache Aspekte, die für einen erfolgreichen Flug in Innenräumen berücksichtigt werden müssen:
Grundlegende und praktische Empfehlungen für die Einrichtung des Indoor-„GPS“-Systems zur Verwendung mit autonomen Koptern/Drohnen in Innenräumen und im Freien
Praktische Ratschläge und Beispiele, wie das Marvelmind Indoor-„GPS“-System montiert wird, um in verschiedenen Anwendungen und Konfigurationen die beste Leistung zu erzielen
YouTube-Video, das erklärt, wie die stationären Beacons richtig platziert werden, um eine gute Z-Genauigkeit zu erzielen. Falls Sie den Rat nicht umsetzen können, weil Ihre Umgebung die Precise-Z-Konfiguration mit 4+2 stationären Beacons nicht zulässt: Denken Sie daran, dass diese Konfiguration nur für fortgeschrittene Benutzer empfohlen wird, und zwar nur dann, wenn ein weitaus einfacheres, robusteres und sogar genaueres Setup mit vier stationären Beacons über dem Flugbereich nicht verwendet werden kann oder unpraktisch ist
Autonome Landeplattform für Drohnen
Es ist möglich, eine autonome Landeplattform für eine Drohne zu bauen. Sie kann sogar beweglich sein:
- Sie platzieren vier stationäre Super-Beacons, die nach oben zeigen, an den Rändern der Plattform. Je größer die Plattform, desto besser die Genauigkeit der Entfernungsmessung
- Sie bringen zwei mobile Super-Beacons an, die nach unten zeigen
Die Drohne fliegt mit normalem RTK GPS oder sogar mit GPS, solange sie weit von der Plattform entfernt ist, bis zu 30 m. Sie ist an die Indoor-„GPS“-Koordinaten gekoppelt und landet anhand dieser Koordinaten. Wie erwähnt, kann die Plattform gegenüber der Erde ruhen oder sich bewegen. Für die Drohne spielt das keine Rolle. So können Sie beispielsweise präzise auf einem fahrenden Fahrzeug landen.

Anforderungen an ein Indoor-Drohnen-Positionierungssystem
Auf der Produktseite finden Sie verschiedene Starter-Set-Optionen.
Beachten Sie, dass nur drei stationäre Beacons beim 3D-(XYZ-)Tracking kaum Widerstandsfähigkeit gegenüber Hindernissen bieten würden. Jede Verdeckung eines stationären Beacons, also eine Situation ohne Sicht-/Hörverbindung, führt zu keinem oder fehlerhaftem Tracking, wie beim GPS: „keine Satellitensicht = keine GPS-Koordinaten = kein Tracking“.
Daher empfehlen wir mindestens eine N+1-Redundanz bei den stationären Beacons. Und deshalb bestehen unsere Starter-Sets für 3D aus 4 stationären Beacons.
Noch besser ist eine 2N-Redundanz mit vollständig überlappenden 3D-Submaps. Das wären entweder 3+3 oder 4+4 stationäre Beacons. Das System würde automatisch die beste Submap für das Tracking auswählen. Ein solches System ist sehr widerstandsfähig, und bei richtiger Platzierung der Beacons können Sie beispielsweise auch in komplexen Räumen mit Säulen ohne Tracking-Probleme fliegen.
Der Schlüssel zu hervorragendem Tracking ist eine geeignete Abdeckung an jedem Flugpunkt. Das bedeutet, dass die mobilen Beacons an der Drohne drei oder mehr stationäre Beacons derselben Submap mit klarer, direkter Sichtlinie/Hörlinie innerhalb von 30 m haben müssen.
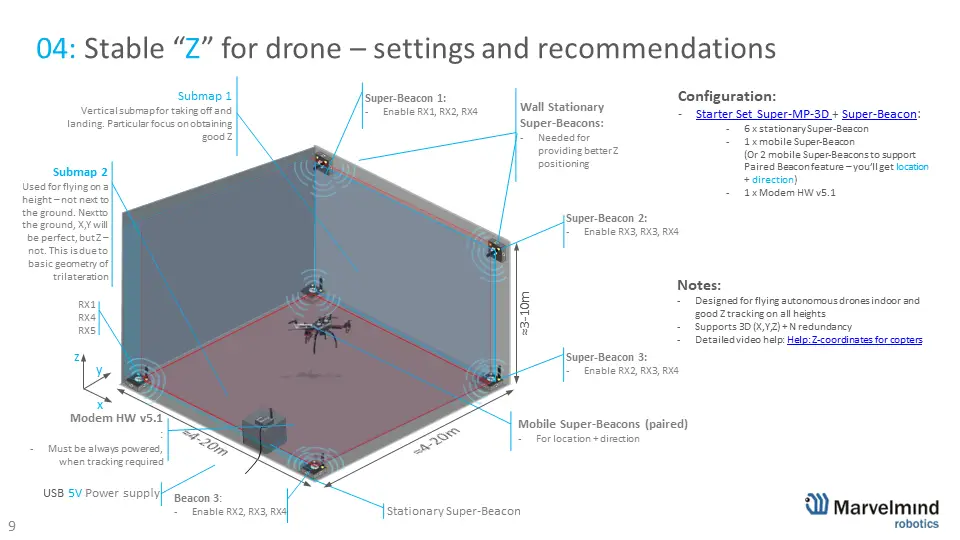
Die richtige Platzierung ist bei Drohnen in der Regel entscheidend und unverzichtbar. Worauf ist zu achten?
Alternative Technologien: UWB-, optische und Motion-Capture-Systeme
UWB-basierte Systeme
UWB-basierte Indoor-Drohnen-Positionierungssysteme unterscheiden sich im Prinzip nicht wesentlich vom Marvelmind Indoor-„GPS“. Natürlich ist die zugrunde liegende Technologie eine andere (Laufzeit von UWB im Vergleich zur Laufzeit von Ultraschall). Aber die Architektur und die Netzwerkelemente sind sehr ähnlich.
Praktische Unterschiede zwischen UWB und Marvelmind Indoor-„GPS“:
- UWB ist etwa zehnmal ungenauer als Ultraschall, d. h. die Drohnen sind in der Luft weniger stabil
- UWB wird jedoch grundsätzlich nicht vom akustischen Lärm der Drohnen beeinträchtigt
- UWB kann grundsätzlich mehr Drohnen gleichzeitig unterstützen. Ob UWB in der Realität mehr Drohnen unterstützt und wie hoch die resultierende Aktualisierungsrate pro Drohne ist, hängt von der Implementierung des UWB-Systems ab. IA-basierte Systeme können sich bei der Kapazität mühelos mit UWB-basierten Systemen messen und sie bei der Genauigkeit um den Faktor zehn übertreffen
Optische Systeme: QR-Codes rundherum
Wird aufgrund der potenziellen Einfachheit immer beliebter:
- Eine Kamera ist auf QR-Codes (oder andere spezielle Muster) am Boden gerichtet. QR-Codes liefern sowohl Position als auch Richtung
- QR-Codes können sich auch über den Drohnen (an der Decke) befinden, wenn das praktischer ist
- QR-Codes können sich rund um die Drohne befinden, dann sind jedoch mehr Kameras oder spezielle „Fisheye“-Kameras erforderlich
Vorteile: relativ kostengünstiges Positionierungssystem; kein Bedarf an aktiven Beacons in der Umgebung.
Nachteile: Bedarf an QR-Codes in der Umgebung, die manchmal unerwünscht oder sogar unmöglich sind; Anforderungen an spezielle Beleuchtung; triangulationsbasiertes System, daher müssen die QR-Codes dicht und recht nah sein, sonst leidet die Positionsgenauigkeit.
Erwägen Sie eine Alternative: Autonome Drohnenlandeplattform.
Motion-Capture-basierte Systeme
Sehr beeindruckende Drohnenvorführungen lassen uns glauben, dass Drohnen so intelligent sind. Dieser Eindruck täuscht jedoch sehr. Das Positionierungssystem ist die Perle des Setups, nicht die Drohnen. Die Drohnen sind eher simpel. Sie wissen nicht einmal, dass sie verfolgt werden. Außerdem werden sie vollständig anhand der Positionsdaten des Tracking-Systems ferngesteuert. Damit sind sie sogar noch simpler. Aber das ist in Ordnung. Es spielt keine Rolle, wie die Leistung zustande kommt, solange sie beeindruckend ist, wirklich beeindruckend.
- Sie sind teuer oder sehr teuer, da sie schnelle hochauflösende Infrarotkameras, viel Datenverbindung (Verkabelung) zwischen den Kameras und dem Zentralcomputer, einen teuren Hochleistungsrechner und spezielle Infrarotbeleuchtung erfordern
- Sie sind naturgemäß in der abgedeckten Fläche begrenzt, da die Positionsbestimmung auf Triangulation beruht, und typischerweise auf etwa 10x10 m beschränkt
- Auf der positiven Seite sind die Tracker an den Drohnen leicht und passiv, nur Lichtreflektoren
Beispiele für die Umsetzung präziser Indoor-Positionierung, Tracking und Navigation für Drohnen mit Marvelmind Indoor-„GPS“
Präzises (±2 cm) Tracking eines DJI-Phantom-Quadkopters in Innenräumen in 3D (XYZ)
- Präzises Tracking in X, Y, Z (XY-Ansicht + XZ-Ansicht + YZ-Ansicht)
- Rohdaten und nachverarbeitete Daten aus dem Player des Dashboards; beachten Sie, dass heute dasselbe nicht in der Nachverarbeitung, sondern im Echtzeit-Player verfügbar ist
- Das DJI-Ökosystem ist zumindest bei den Serien Phantom und Mavic geschlossen. Daher ist es möglich, die Phantom zu verfolgen, aber nicht autonom in Innenräumen zu fliegen (ohne tieferes Hacking)
- Mehr erfahren über Autonomes Fliegen von DJI-Drohnen in Innenräumen

Präzises (±2 cm) Tracking eines DJI-Phantom-Quadkopters im Freien in 3D (XYZ)
- Präzises (±2 cm) Tracking in XYZ (XY-Ansicht + XZ-Ansicht + YZ-Ansicht), wie oben, aber im Freien
- Dieselbe Precise-Z-Konfiguration aus 4+2 stationären Beacons wird in dieser Demo und oben verwendet. Mehr dazu im Platzierungshandbuch
- Mehr erfahren über Autonomes Fliegen von DJI-Drohnen in Innenräumen

Vollständig autonomer Flug in Innenräumen
Ein kleiner Kopter fliegt vollständig autonom und verlässt sich dabei auf Marvelmind Indoor-„GPS“

Verwendung von IA für Indoor-Drohnen-Tracking und Indoor-Drohnenschwärme
Durch die Kombination von Lösungen ist es möglich, IA für die Indoor-Drohnenpositionierung zu verwenden:
- Spezieller Ultraschalldeflektor, der das Mikrofon vor dem Lärm der eigenen Propeller schützt
- Stationäre Beacons deutlich oberhalb der Drohne platzieren
- Verwendung spezieller scharfer und schmalbandiger DSP-Filter
Indoor-Tracking kleiner und Mikrodrohnen
Es ist möglich, sogar Mikrodrohnen (unter 100 g) mithilfe von Mini-TX-Beacons zu verfolgen.
Starter Set NIA-SmallDrone ist speziell für diese Art von Drohnen konzipiert.
Die Mindestkonfiguration für das Drohnen-Tracking wäre ein beliebiges NIA-Set mit 3D-Fähigkeit. Beispielsweise wären drei stationäre Beacons + 1 mobiles Beacon + 1 Modem und Non-Inverse Architecture (NIA) oder Multi-Frequency NIA (MF NIA) für die Drohne bereits ausreichend.

Drohnen für die Lagerinspektion
Die Verwendung von Drohnen für die Lagerinspektion ist ziemlich beliebt: Suche nach verlorenen Paletten, Sicherheit usw. Ja, es ist eine machbare Aufgabe, aber in der Praxis sehr komplex:
- Insgesamt eine sehr herausfordernde Umgebung
- Drohnen stürzen ab und gehen kaputt, hohe Kosten bei Fehlern
- Drohnen sind potenziell gefährlich im Flug und schwierig zu entwickeln und einzusetzen
Dennoch ist die Lösung vielversprechend. Daher nutzen Drohnenbauer oder Entwickler von Lagersystemen unser Indoor-Positionierungssystem für solche Lösungen. Im Video erklären wir die Besonderheiten der Umgebung (enge Gänge und hohe Regale), wie sich diese Besonderheiten auf die Genauigkeit auswirken und wie das System optimal aufgebaut wird.