
Sistema di posizionamento indoor per robot mobili autonomi
Con precisione di ±2 cm in aree prive di GNSS
I robot mobili autonomi (AMR) e gli AGV richiedono un posizionamento indoor che il GPS non può fornire, perché non funziona in ambienti chiusi.
Il sistema RTLS a ultrasuoni Marvelmind offre una precisione di ±2 cm – 10 volte più preciso dell’UWB (10-30 cm) e 100 volte più preciso del Bluetooth. Il sistema fornisce in uscita coordinate XYZ, dati IMU e altri dati via USB, UART o CAN, con driver nativi per ROS e ROS2 per un’integrazione immediata in qualsiasi stack di navigazione robotica. È supportato di serie anche il protocollo GPS nativo – NMEA0183.
È un’ottima alternativa per il posizionamento e la navigazione dei robot quando i sistemi LIDAR o di posizionamento ottico incontrano difficoltà tecniche o sono semplicemente troppo costosi.
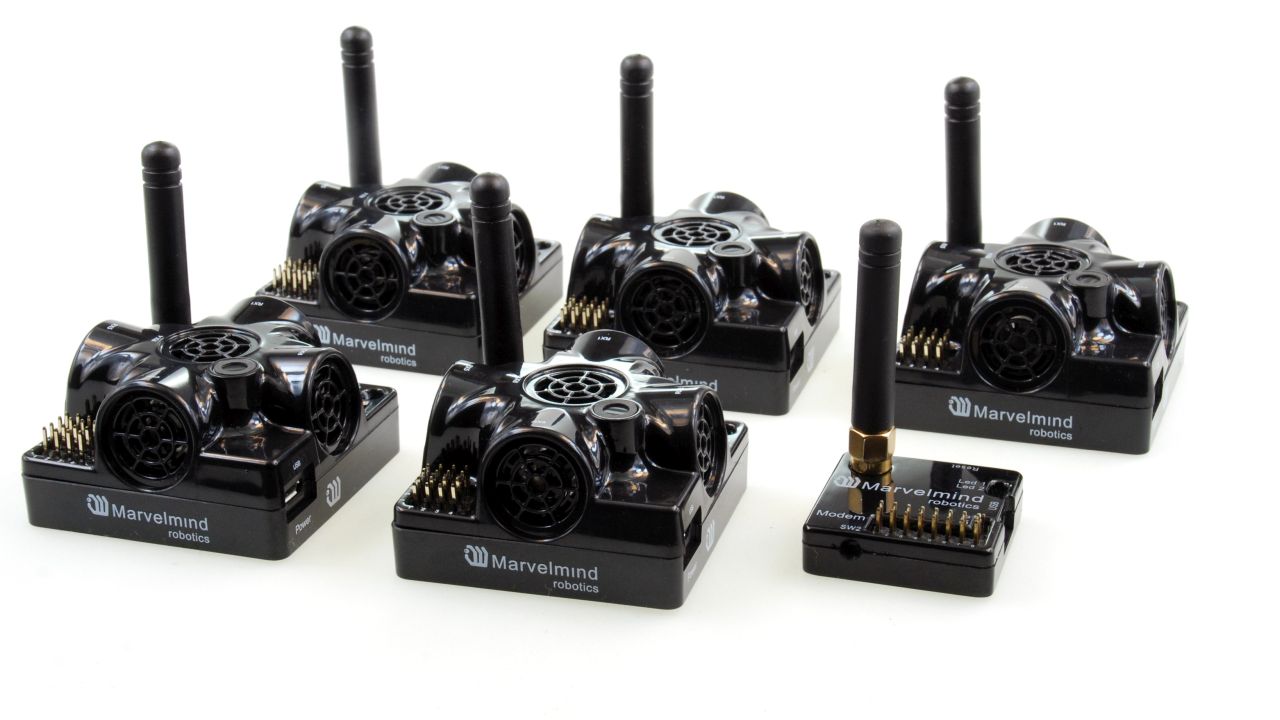
Suggerimenti molto rapidi per i nostri clienti
Se stai costruendo un robot o un AGV e devi decidere molto rapidamente quale sistema di posizionamento e navigazione scegliere, opta per quanto segue:
- Starter Set Super-MP-3D – il set più semplice e versatile con cui iniziare
- Starter Set Super-MP-3D + Super-Beacon – se desideri Posizione+Direzione
- Starter Set Super-MP-3D + Super-Beacon + 2 x Omni-Microphones – se la tua area è più grande di 20×20 m di spazio aperto o i tuoi beacon fissi si trovano a 30 gradi dall’orizzonte o meno. Potrai realizzare robot con questo tipo di capacità di guida. Il nostro robot Boxie utilizza questa configurazione perché è la più avanzata e flessibile
Ma cosa succede se devi coprire un grande magazzino o uno stabilimento (10.000-100.000 m²) con una dozzina di robot? Si può fare? – Facilmente! Bastano più sottomappe con più beacon fissi per una copertura maggiore e più beacon mobili per tracciare più oggetti mobili. Maggiori informazioni sulle sottomappe sono disponibili nella pagina dei Download.
Utilizzo di Marvelmind Indoor "GPS" per robot, veicoli e AGV
Il sistema di posizionamento indoor Marvelmind (Marvelmind IPS), noto anche come Marvelmind Indoor “GPS” o Marvelmind RTLS, è ampiamente utilizzato per diversi tipi di robot autonomi, veicoli autonomi, AGV e carrelli elevatori per vari scopi:
- Navigazione e posizionamento autonomi per robot in ambienti interni ed esterni
- Tracciamento di AGV, veicoli o carrelli elevatori
- Fornitura di geo-fencing per robot, carrelli elevatori e persone
- Ricerca e sviluppo nella robotica in generale
- Formazione e competizioni di robotica
- Robotica a sciame
Uno dei compiti principali per i robot autonomi e i droni è la scansione e ispezione automatizzate – un’attività molto importante ma ripetitiva, con una routine prevedibile che richiede attenzione costante e precisione.
È ciò che le macchine sanno fare molto bene, mentre gli esseri umani sono soggetti a stanchezza ed errori.
Naturalmente, i droni per la scansione indoor dei magazzini sembrano una soluzione più sofisticata, e ne discutiamo con i nostri clienti e potenziali clienti su base settimanale. Tuttavia, se desideri qualcosa di pratico che funzioni in modo affidabile e possa essere utilizzato oggi per applicazioni davvero concrete – non per la ricerca e l’innovazione – allora i robot per la scansione devono essere la tua scelta di oggi.
Casi d'uso
Chi utilizza Indoor GPS per i robot autonomi - e per quali scopi
I robot mobili autonomi richiedono un posizionamento indoor a livello di centimetri che il GNSS non può fornire in ambienti chiusi. Il sistema RTLS a ultrasuoni Marvelmind è utilizzato in tre principali aree applicative: ispezione assistita da robot in magazzini e fabbriche, laboratori di ricerca e di robotica universitari, e navigazione di AMR/AGV in impianti industriali. Di seguito sono riportati gli scenari di impiego reali più comuni.
Ispezione assistita da robot e scansione automatizzata
Gli scanner robotici autonomi richiedono un sistema di posizionamento indoor affidabile per seguire percorsi precisi e ripetibili lungo le corsie dei magazzini, i reparti produttivi delle fabbriche o le serre. La scansione manuale con lettori di codici a barre portatili, scanner QR o apparecchiature RFID è lenta, soggetta a errori e costosa su larga scala. Un robot dotato di Marvelmind Indoor GPS sostituisce il giro a piedi dell'operatore - scansionando lo stesso percorso ogni giorno, ogni ora o secondo una pianificazione, con una precisione di posizione di ±2 cm che garantisce che ogni etichetta, codice o tag RFID rientri nel raggio di lettura dello scanner.
La nostra soluzione di scansione e ispezione automatizzate è costruita attorno al robot Boxie Scanner - una piattaforma autonoma compatta che trasporta qualsiasi carico utile di scansione: telecamere, lettori di codici a barre, scanner QR o lettori RFID. Il robot naviga in modo indipendente, alimenta il carico utile con la propria batteria e registra la posizione di ogni scansione con una precisione di ±2 cm. Il sistema si integra con WMS ed ERP tramite API aperta.
Dati chiave per le installazioni di robot scanner:
- Precisione di posizione di ±2 cm - sufficiente per la lettura di codici a barre, QR e RFID a una distanza prevedibile
- È richiesto solo il tracciamento 2D - costo e complessità inferiori rispetto alla scansione con droni
- Il robot funziona per 8, 12 o 16 ore tra una ricarica e l'altra - nessun pilota necessario, nessun rischio di schianto
- Più robot possono operare simultaneamente nello stesso spazio - ciascuno tracciato in modo indipendente
- Le coordinate sono georeferenziate - ogni scansione viene registrata con la posizione XYZ esatta e il timestamp
Ambienti di applicazione: magazzini, centri logistici, fabbriche, impianti di assemblaggio, serre, terminal cargo aeroportuali.
Scopri di più sulle soluzioni di scansione e ispezione automatizzate →
Navigazione indoor autonoma per la ricerca e le università
Università, dottorandi, post-doc e laboratori di ricerca sono tra gli utenti più attivi del sistema di posizionamento indoor Marvelmind. La combinazione di precisione di ±2 cm, API aperta, driver nativi ROS/ROS2 e prezzi trasparenti rende il sistema particolarmente adatto alla ricerca robotica che richiede un posizionamento di riferimento (ground truth) senza il costo e la complessità dei sistemi di tracciamento ottico.
Il sistema è stato utilizzato in università di tutto il mondo per la navigazione autonoma di robot, la robotica a sciame, la ricerca sul pilota automatico per droni, il controllo del drift di veicoli autonomi, l'archeologia indoor e la ricerca sul tracciamento delle persone. Un confronto indipendente pubblicato tra sistemi di posizionamento indoor ha concluso che Marvelmind IPS offre una precisione competitiva rispetto ai sistemi ottici a una frazione del costo e supera nettamente le alternative basate su UWB. Consulta l'elenco completo dei casi universitari e degli articoli di ricerca pubblicati.
Perché i team di ricerca scelgono Marvelmind rispetto alle alternative:
- ~10 volte più preciso dell'UWB (±2 cm vs. 10-30 cm), ~100 volte più preciso del BLE
- Nessun cloud richiesto - tutto il posizionamento viene calcolato in locale, nessun dato lascia il laboratorio
- Supporto completo per ROS e ROS2 con driver pubblicati ed esempi di codice
- Compatibile con TurtleBot, AMR personalizzati, droni, PixHawk, ArduPilot, Jetson, Arduino
- Interfacce aperte: USB, UART, SPI, CAN, I2C - si integra con qualsiasi piattaforma di ricerca
- Hardware, protocolli e software personalizzabili - il team lavora direttamente con gli utenti finali
- Spedizione in giornata o il giorno lavorativo successivo - nessuna attesa di settimane per l'hardware di ricerca
Ricerche pubblicate degne di nota che utilizzano Marvelmind: sterzata in derapata autonoma presso UC Berkeley, fusione di sensori ROS presso diverse università, Drone Referee (MSD 2017/18), posizionamento per archeologia indoor presso siti di scavo israeliani, tracciamento dell'attività delle mucche in ambienti interni, robot per la distribuzione di spray anti-COVID.
Consulta la pagina completa delle soluzioni per le università e gli esempi di ricerca →
Navigazione di AMR e AGV in magazzini e fabbriche
I robot mobili autonomi (AMR) e i veicoli a guida automatica (AGV) negli impianti industriali richiedono un posizionamento indoor preciso, scalabile e stabile dal punto di vista dell'infrastruttura. A differenza dei sistemi basati su codici QR sul pavimento (facilmente danneggiabili od ostruiti), su SLAM (complesso dal punto di vista computazionale e soggetto ad accumulo di deriva) o su UWB (precisione di 10-30 cm, insufficiente per la navigazione in corsie strette), l'RTLS a ultrasuoni fornisce un posizionamento XYZ assoluto di ±2 cm che non è soggetto a deriva, non dipende dall'illuminazione e scala da un singolo robot fino a 250 veicoli simultanei.
Marvelmind ha implementato sistemi di tracciamento per clienti industriali, tra cui un magazzino a forma di T di 450×450 m con oltre 120 carrelli elevatori tracciati simultaneamente tramite 123 Super-Beacon fissi. Il sistema trasmetteva in tempo reale le coordinate XYZ alla piattaforma di analisi del cliente tramite UDP e API aperta, consentendo l'assegnazione automatica dei lavori in base alla posizione attuale di ciascun veicolo. Una seconda installazione ha tracciato 10 carrelli elevatori con 14 beacon fissi. Entrambi i sistemi sono stati installati da remoto da Marvelmind. Consulta i casi di studio completi.
Vantaggi principali per le installazioni AMR e AGV:
- Copertura da una singola sottomappa di 1000 m² ad aree multi-edificio illimitate tramite sottomappe in rete
- Fino a 250 robot mobili tracciati simultaneamente con una precisione individuale di ±2 cm
- Nessuna modifica al pavimento - i beacon si montano su pareti o soffitto a un'altezza di 3-4 m
- Output via USB, UART, SPI, CAN o UDP - si integra in qualsiasi sistema di gestione della flotta esistente
- La precisione è indipendente dalla velocità del robot o dalla frequenza di aggiornamento - consulta la spiegazione tecnica
- Funziona in ambienti industriali polverosi, con temperature variabili ed elettricamente rumorosi
Compiti applicabili: consegna autonoma, trasporto tra zone, assistenza al prelievo, conteggio automatizzato dell'inventario, applicazione delle zone di sicurezza, coordinamento multi-robot.
Quale starter set Marvelmind scegliere?
Se non hai tempo di studiare i dettagli ma devi scegliere in modo rapido e sicuro, scegli lo Starter Set Super-MP:
- MP sta per Multi-Purpose (multiuso). Il set supporta effettivamente più architetture e più configurazioni, offrendo così la massima flessibilità:
- Tracciamento 2D con un massimo di 2 sottomappe
- Tracciamento 2D con un massimo di 3 beacon mobili (robot)
- Tracciamento 2D con Posizione+Direzione
- Tracciamento 1D con un massimo di 4 beacon mobili
- Lo Starter Set Super-MP supporta diverse architetture: NIA, IA e MF NIA
- I beacon hanno al loro interno una batteria LiPol da 900-1000 mAh, che consente di installare il sistema in modo semplice e rapido senza un’alimentazione esterna
- I beacon dispongono di antenne esterne – connettività radio più robusta con il modem
- I Super-Beacon possono ricevere e trasmettere ultrasuoni. Pertanto, possono funzionare sia come beacon fissi sia come beacon mobili
- I Super-Beacon hanno un DSP (processore di segnale digitale) integrato. Pertanto, possono ricevere più canali ultrasonici contemporaneamente e lavorare in IA
- I Super-Beacon hanno una IMU (giroscopio 3D + accelerometro 3D)
Ricorda che un beacon mobile per robot fornisce solo una posizione. Per ottenere posizione e direzione è necessaria la configurazione Beacon Accoppiati – due beacon mobili per robot. Vedi la variante seguente.
Per Posizione+Direzione è necessario più di un beacon mobile per robot. Pertanto, la soluzione più semplice è aggiungere allo Starter Set Super-MP un Super-Beacon aggiuntivo.
Esempi di posizionamento e navigazione indoor precisi per robot
Robot per la consegna autonoma - demo in uno stabilimento di assemblaggio auto
Marvelmind Autonomous Delivery Robot v100.
IA con 15 beacon fissi e un modem per la copertura Indoor “GPS”. Maggiori informazioni: https://youtu.be/TWWg_8JHYzo.
La stessa mappa Indoor “GPS” supporta, oltre al robot mostrato nel video:
- Tracciamento di più robot mobili e carrelli elevatori, nonché tracciamento delle persone. In totale – fino a 250 beacon/oggetti – fissi e mobili combinati
Esempio del Robot v100 con spiegazioni dettagliate
Questa è la stessa demo di https://youtu.be/TWWg_8JHYzo, ma con commenti verbali aggiuntivi che spiegano cosa si vede nel video e come funziona il sistema in generale.
Configurazione:
- Marvelmind Autonomous Delivery Robot: https://youtu.be/efOc-ItVvgg
- IA con 15 beacon fissi e un modem per la copertura Indoor “GPS”.
Specifiche del robot:
- Consegna completamente autonoma tra qualsiasi punto coperto da Marvelmind Indoor “GPS”
- Fino a 100 kg di carico utile
- Autonomia di guida superiore a 16 ore con una singola carica: https://youtu.be/JaxRd_9D1fQ con oltre 60 kg di carico utile
- Rilevamento ed evitamento automatico degli ostacoli
- Il percorso di consegna può essere riconfigurato con un clic in 1 secondo
- Il tempo di ricarica è inferiore a quattro ore. Quindi sono supportati il lavoro su 2 turni (16 ore) e la ricarica in un turno (8 ore)
- Capacità riconfigurabile: da 1 grande scatola di dimensioni fino a 65x65x160 cm a un massimo di 8 scatole da 65x65x15 cm – un solo ripiano o più ripiani
- La stessa mappa Indoor “GPS” supporta:
- Tracciamento di più robot mobili e carrelli elevatori e tracciamento delle persone. In totale – fino a 250 beacon/oggetti – fissi e mobili combinati.
- Sul robot sono visibili installati i beacon mobili nella configurazione Beacon Accoppiati per Posizione + Direzione in modalità modem IA con due Omni-Microphones esterni
- I beacon fissi per il tracciamento 2D sono installati sulle pareti
Robot che guida in modo completamente autonomo utilizzando Marvelmind Indoor "GPS"
Un robot completamente autonomo si muove da solo, affidandosi a:
- Marvelmind Indoor “GPS”
- Odometria di bordo e unità inerziali (IMU)
Il robot riceve dall’utente le coordinate dei punti chiave da raggiungere (tabella a destra), quindi crea e segue il percorso correggendo costantemente la propria posizione rispetto ad esso. Le coordinate vengono generate automaticamente nel Dashboard semplicemente cliccando sulla mappa.
Le distanze tra i beacon arrivano fino a 36 metri. È possibile coprire l’intero campus con un “GPS” preciso installando più beacon ogni 20-30 metri.
Piccolo robot per la consegna completamente autonomo in movimento in un ambiente ufficio
- Un beacon mobile è installato sul robot
- I beacon fissi sono installati sulle pareti
- Punti blu – posizione del robot (beacon mobile) misurata dal Sistema di navigazione indoor Marvelmind
- Punti gialli – posizione del robot ottenuta dal suo sistema inerziale/odometrico
- Grandi punti verdi – beacon fissi installati sulle pareti
Demo di guida di un robot completamente autonomo: percorso a "8"
Demo del Sistema di navigazione indoor Marvelmind + robot autonomo Marvelmind Hermes:
- Percorso a “8” (7×2 m)
- Guida completamente autonoma – Starter Set del Sistema di navigazione indoor Marvelmind installato in una stanza di 80 m²
Un beacon mobile è fissato sopra il robot. Il robot riceve le proprie coordinate con una precisione di ±2 cm da Marvelmind IPS e le utilizza per percorrere il tracciato in modo autonomo.
Sono presenti zone d’ombra lievi e intenzionali per il sistema di navigazione indoor (colonna, sgabelli imbottiti), che imitano ambienti reali. Nelle zone d’ombra il robot si affida al proprio sistema di navigazione inerziale e all’odometro.
Robot per domino con posizione e direzione basate su Marvelmind Indoor "GPS"
Il Sistema di navigazione indoor Marvelmind è stato utilizzato da un ingegnoso robot che posiziona le tessere del domino. Il sistema è stato impiegato per ottenere posizione e direzione precise – si notino i beacon mobili posizionati sulla base per ottenere la migliore precisione direzionale.
Guarda anche il video originale: Robot Domino da Record Mondiale (100.000 tessere in 24 ore)
Soluzioni robotiche
Localizzazione
Uno dei problemi più grandi per qualsiasi robot autonomo è rispondere alla domanda: “dove mi trovo?”. La domanda si scompone immediatamente in un insieme di sottodomande:
- Dove mi trovo rispetto alla mia posizione prevista in questo momento?
- Dove mi trovo rispetto al mio prossimo punto di passaggio?
- Dove mi trovo rispetto agli altri oggetti: robot, persone, ostacoli, stazioni di ricarica, ecc.?
Ma tutto inizia con la localizzazione rispetto a un riferimento; ad esempio, le coordinate (0,0,0), qualunque esse siano, oppure il punto di partenza o simili. Molte altre domande derivano da questa domanda fondamentale.
Localizzazione rispetto a cosa?
Esistono diverse opzioni principali:
- Rispetto a se stessi – il centro del robot, ad esempio
- Rispetto a un punto di riferimento esterno
La localizzazione rispetto a se stessi è più semplice in molti casi, ma riguarda il rilevamento e l’evitamento degli ostacoli piuttosto che il movimento e la navigazione nello spazio. Discutiamo in dettaglio il posizionamento e la navigazione rispetto a riferimenti esterni.
Maggiori informazioni sui sistemi di coordinate:
Perché non usare SLAM?
SLAM (localizzazione e mappatura simultanee) è un metodo straordinario. Ma può non essere pratico in alcune applicazioni industriali in cui l’ambiente cambia, è poco strutturato o imprevedibile: magazzini, impianti di assemblaggio e intralogistica in generale:
- Spesso è semplicemente più efficiente suddividere il compito in due fasi: 1) Mappatura, 2) Localizzazione
- Il rilevamento e l’evitamento degli ostacoli non hanno nulla a che fare con la mappatura e la localizzazione. È il punto 3). È semplicemente un compito diverso e deve essere risolto in modo diverso. I LIDAR sono adatti al rilevamento degli ostacoli, ma non sono particolarmente efficaci per la mappatura se l’ambiente cambia – possono commettere troppi errori
- La stessa limitazione citata per i LIDAR vale per i sistemi SLAM visivi – possono confondersi e devono affidarsi ad altri metodi per correggere gli errori
- In generale, la fusione dei sensori è l’approccio migliore, fornisce il miglior risultato ed è consigliata quando è commercialmente e tecnicamente fattibile
Localizzazione inside-out, outside-in o mista?
Se il robot porta a bordo tutto ciò che serve per la localizzazione, si tratta di localizzazione inside-out. Gli esseri umani e gli animali utilizzano la localizzazione inside-out. In genere non hanno bisogno di informazioni dirette e costanti su dove si trovano sotto forma di flusso continuo di coordinate. Lo determinano “internamente” sulla base di diversi indizi esterni.
Alcune persone chiamano questo processo odometria visiva. Naturalmente, funziona molto meglio con una normale odometria basata su ruote (o piedi), se il pavimento e l’ambiente sono adatti. Ed è per questo che a volte è più facile realizzare un robot con un sistema di navigazione integrato che un semplice sistema di navigazione per qualsiasi robot. Gli sviluppatori di tali “sistemi di posizionamento universali” possono incontrare difficoltà, perché i dati provenienti da un odometro possono avere praticamente qualsiasi formato – analogico con valori diversi o codificato digitalmente in un formato sconosciuto. Le risoluzioni possono essere completamente diverse e molti altri parametri possono variare.
Pertanto, la maggior parte dei sistemi all’interno dei robot è intrinsecamente collegata. Questo deve essere compreso e tenuto in considerazione da chiunque progetti un robot fin dall’inizio.
Il nostro sistema di posizionamento indoor utilizza la localizzazione outside-in: il robot mobile può essere relativamente poco intelligente o addirittura non sapere di essere tracciato. Il sistema esterno lo traccia o, nel nostro caso, traccia un beacon mobile (tag) fissato al robot. Se il robot è intelligente, utilizza i propri dati e si muove autonomamente in base alle proprie coordinate XYZ e ai waypoint. Se non è intelligente, può essere controllato da remoto. Anche in questo caso sarà controllato dal sistema – non da esseri umani – quindi rimarrà completamente autonomo, ma la sua intelligenza, almeno quella responsabile del posizionamento, della navigazione e della guida autonoma, si trova all’esterno del suo corpo in movimento.
I vantaggi dell’architettura outside-in:
- È possibile tracciare oggetti mobili “poco intelligenti” come carrelli elevatori o robot molto semplici, ad esempio basati su auto RC
- È possibile tracciare oggetti mobili “non collegabili”, ad esempio le persone, e migliorare drasticamente la sicurezza quando ci sono robot nelle vicinanze. I robot non devono rilevare le persone. Sanno dove si trovano le persone o altri oggetti in movimento, compresi altri robot
- I robot diventano molto meno costosi
Raccomandazioni sulla scelta:
- Se hai 1-2 robot che si spostano in un magazzino molto grande ma strutturato e “prevedibile”, la localizzazione inside-out può essere economicamente più vantaggiosa. Sì, ogni robot è più costoso, ma non serve l’infrastruttura nel magazzino
- Se hai più robot nello stesso magazzino, è sempre più vantaggioso utilizzare la localizzazione outside-in, perché i robot diventano sostanzialmente meno costosi
- Se hai un ambiente non strutturato e la localizzazione inside-out incontra difficoltà, usa senza esitazione l’approccio outside-in
- Nelle condizioni più complesse, l’approccio di fusione dei sensori e ogni tipo di soluzione ibrida portano, in genere, i risultati migliori
- L’approccio outside-in è particolarmente adatto per la robotica a sciame
Scelta di un punto di riferimento
Nel caso del GPS, le coordinate sono disponibili in latitudine e longitudine terrestri standard. In alcuni casi può essere utile, ad esempio, quando il robot esce dall’ambiente interno. Ma per la maggior parte dei casi reali in ambienti interni siamo interessati solo alle coordinate locali.
Pertanto, le scegliamo a nostra convenienza. In Marvelmind Indoor “GPS”, di solito il sistema assegna uno dei beacon fissi come (0,0,0) o (0,0). Ma è possibile impostare qualsiasi punto della mappa come (0,0):
Inoltre, è possibile la georeferenziazione, assegnando coordinate GPS esterne al punto interno (0,0,0). Dopodiché, il flusso di coordinate di Marvelmind Indoor “GPS” sarà in coordinate GPS assolute in formato NMEA0183. Oppure nel formato interno. Maggiori informazioni sui protocolli aperti.
Direzione
A differenza degli ambienti esterni, dove è disponibile un magnetometro/bussola, calcolare la direzione in ambienti interni non è un compito banale. In particolare, è difficile in condizioni statiche.
Ad esempio, il tuo robot può ottenere facilmente una posizione precisa utilizzando il nostro sistema. Ma se il robot non conosce la propria direzione attuale – verso dove è orientato – non è facile decidere dove andare.
È possibile calcolare in modo piuttosto rapido la direzione del robot misurando il suo punto di posizione attuale, percorrendo circa 1 m in linea retta – mantenendo la direzione rettilinea tramite IMU/giroscopio – quindi misurando una nuova posizione e, conoscendo due punti e sapendo che il percorso era una linea retta – non una curva – calcolare la direzione attuale del robot. In seguito, durante la guida, si applica la stessa tecnica in continuazione. Vedi l’articolo: Di quanti beacon mobili ho bisogno per ogni drone? – per i robot è meno critico, perché sono meno limitati in termini di dimensioni e peso. Tuttavia, è molto applicabile anche ai robot.
Questi robot più datati utilizzano questo approccio:
Il metodo è semplice e richiede un solo beacon mobile (tag), ma funziona solo se il robot può muoversi. Spesso non è possibile spostarsi ed è necessario localizzarsi proprio sul posto – in condizioni statiche. Cosa fare?
I beacon accoppiati
Il nostro metodo consigliato per ottenere la direzione in condizioni statiche è utilizzare una configurazione a Beacon Accoppiati.
Ecco ulteriori dettagli. In NIA:
Un altro esempio è il Robot v100 autonomo a guida automatica con una base tra i beacon mobili di circa 60 cm. In IA:
Configurazione simile con microfoni esterni su un singolo beacon mobile. Sebbene sia stata realizzata per la VR, potrebbe facilmente essere applicata a un robot. La base tra i microfoni è di circa 20 cm. In IA:
Esistono molte alternative per ciascuna soluzione. Ad esempio, il motion capture con telecamere esterne. È una soluzione precisa e adatta sia per la posizione che per la direzione? – Certo! Sì! È pratica per la robotica industriale? – Non proprio:
- Costosa. Molto costosa, almeno quando questo articolo è stato scritto originariamente (2021)
- Non è adatta agli ambienti difficili di fabbriche o magazzini
- Soggetta a molteplici limitazioni: poca luce, luce troppo intensa, nebbia, variazioni di temperatura, alimentazione elettrica, ecc.
Pertanto, qui non prendiamo in considerazione tutte le possibili opzioni di localizzazione. Solo ciò che è relativamente rilevante e realizzabile.
Rilevamento ed evitamento degli ostacoli
Il rilevamento e l'evitamento degli ostacoli sono un compito separato dalla localizzazione
Come discusso in precedenza, l’approccio SLAM promette contemporaneamente il rilevamento degli ostacoli, la mappatura e la localizzazione. Sembra un sogno, ma la realtà è più dura e meno favorevole.
Nelle condizioni reali di scarsa illuminazione, con molte sorgenti luminose ad alta gamma dinamica – sole intenso attraverso le finestre insieme a ombre molto scure di un magazzino, diverse altre sorgenti di luce che vanno dai fari a vari tipi di scanner – le soluzioni SLAM basate sulla visione possono essere confuse molto facilmente, fino alla perdita completa della localizzazione. Sono necessari metodi aggiuntivi per correggere gli errori gravi quando i sistemi SLAM non riescono a scegliere correttamente tra le diverse opzioni. La fusione dei sensori è la soluzione.
Inoltre, mentre il compito della localizzazione può essere risolto in modo ottimale (tecnicamente ed economicamente), è più difficile risolvere in modo ottimale il compito del rilevamento degli ostacoli, semplicemente perché i compiti e i requisiti sono diversi per natura.
Ma l’approccio SLAM complica inutilmente il compito caricando il rilevamento degli ostacoli sopra la mappatura e la localizzazione:
- Mappatura
- Localizzazione
- Rilevamento degli ostacoli
Tutti e tre gli elementi sono di fondamentale importanza per la guida autonoma, ma non è necessario che siano la stessa cosa. Non è necessario che vengano realizzati con gli stessi metodi e dagli stessi sensori.
Approcci a robot integrati vs. robot suddivisi
Uno dei punti importanti è distinguere chiaramente tra i robot e i loro carichi utili. È molto simile a razzi e satelliti. Sono due cose diverse che non vanno confuse. Lo stesso vale per i trattori e le attrezzature montate sul trattore.
Produciamo “razzi” e “trattori”:
Installi il tuo carico utile su di essi, dai semplici cesti ai bracci e agli scanner complessi. Puoi controllarli anche tramite le nostre interfacce e protocolli aperti.
Approccio a robot integrati
Molto spesso i robot sono completamente integrati, ovvero i loro carichi utili sono strettamente fusi con essi. L’approccio della robotica unificata presenta vantaggi e svantaggi.
Vantaggi:
- Può essere più facile da costruire perché il robot è ottimizzato per un solo compito. Molto mirato
- Più semplice da utilizzare
- Può essere più leggero
- Può essere più robusto
- Può essere meno costoso nel breve periodo
Svantaggi:
- Poco flessibile. E questo è un grosso limite. In teoria hai un robot molto capace, ma è ottimizzato per una sola cosa, mentre a te ne serve un’altra
- Può essere più costoso nel lungo periodo a causa della scarsa flessibilità e della necessità di più tipi di robot diversi per compiti diversi, probabilmente anche di produttori diversi
Approccio a robot suddivisi
Vantaggi:
- Flessibile nell’utilizzo. Con un numero limitato di piattaforme robotiche e un numero limitato di tipi di attrezzature montate è possibile ottenere una quantità virtualmente illimitata di configurazioni diverse
- Flessibile nello sviluppo, perché le parti possono evolversi in modo indipendente e solo le interfacce (elettriche, meccaniche, SW) devono rimanere compatibili
- La piattaforma robotica può essere semplice, persino primitiva, e comunque molto funzionale, perché è solo una piattaforma – un “trattore” o un “razzo” – senza “satelliti” sofisticati
- Meno costoso per robot
Svantaggi:
- Integrazione più complessa. Il robot è composto da almeno due parti: “trattore” e “attrezzatura”
- Può essere meno robusto, perché l’approccio suddiviso presenta più varianti diverse, ovvero sono necessari più test, sono coinvolte più parti, ecc. Potenziale incompatibilità dovuta a produttori diversi: robot e carichi utili
Esempi di piattaforme robotiche e carichi utili/attrezzature
Piattaforme robotiche:
- Piattaforma di consegna autonoma. È davvero come un trattore, ma può trasportare cose diverse – carichi utili o attrezzature diverse
- Il drone stesso
Carico utile o attrezzatura:
- Bracci, ad esempio per prendere una scatola e posizionarla sul robot
- Il cesto sul robot
- La telecamera sul robot o sul drone
- Ogni tipo di misuratori (chimici, di radiazioni, di rumore, ecc.)
- Scanner (3D, lettori di codici a barre/QR, 5G/6G, ecc.)
- Attrezzature antincendio
Robotica a sciame
Far muovere autonomamente un singolo robot non è un compito molto semplice. Ma far muovere uno sciame di robot è ancora più impegnativo.
Quali sono le sfide?
- Quando ci sono troppi oggetti in movimento intorno – altri robot – è più difficile per ciascun robot prendere decisioni, perché l’ambiente si muove in modo incontrollabile e imprevedibile.
- Se i robot devono trasmettere o ricevere flussi separati da un computer centrale, potrebbe non esserci abbastanza larghezza di banda radio o di rete per servirli tutti.
- Poiché i robot sono autonomi e indipendenti, possono richiedere in modo casuale l’accesso a canali di comunicazione comuni condivisi. In tal caso, se la larghezza di banda del canale non è 10-100 volte superiore al throughput di picco richiesto, le probabilità di collisione sono elevate. Pertanto, è necessario un controller centrale speciale o un meccanismo per risolvere le collisioni. Entrambi aumentano la complessità e introducono altre limitazioni.
- I robot si ostruiscono a vicenda la vista degli altri oggetti circostanti. I robot percepiscono i vicini, mentre qualcosa rispetto a cui posizionarsi – come i riferimenti fissi esterni – non è davvero percepibile.
Quali sono le soluzioni?
Marvelmind può aiutare con la localizzazione dei robot negli sciami, che è il punto di partenza e il più cruciale, perché, se viene risolto adeguatamente, molte altre difficoltà degli sciami di robot semplicemente non si presentano.
Vedi di seguito esempi e soluzioni per gli sciami.