其他与无人机相关的 Marvelmind 帮助资源
适用于无人机的推荐室内 RTLS:快速提示
如果您是 Marvelmind 室内“GPS”系统的新用户,不确定该如何选择,请选购Starter Set Super-MP,其中 MP 代表多用途,这将是您最稳妥的选择。
如需了解更多详情,请参阅下方推荐方案。
总体而言,当您不确定该选择什么,或不清楚将进行哪些具体实验,但希望同时拥有最大灵活性和最佳性能时,这是最佳且最稳妥的选择。
当您需要连接 PixHawk 时,这也是最佳选择,因为 Super-Beacon 上已直接提供两个用于连接 PixHawk 的引脚。查看更多。
该套装专为微型无人机(100 克以下)设计:Mini-TX 移动信标体积小巧、重量轻盈,与固定信标之间的距离可达 15-20 米,足以满足大多数实际应用场景。
“Starter Set Super-MP-3D + Super-Beacon,无人机上的定位+方向”选项的进阶版本。
精准 Z 在物理上由 2 个额外的固定信标组成,可在所有 Z 轴范围内获得精准的 Z 坐标。了解更多:安装手册,精准 Z 幻灯片以及关于 Z 轴和信标放置的视频说明。
将 Marvelmind 室内“GPS”用于无人机和四旋翼飞行器
在室内自主飞行 DJI 无人机
DJI 无人机是全球最受欢迎的无人机。关于室内 DJI 无人机,我们有专门的页面:如何在室内自主飞行 DJI 无人机?
DJI 生态系统是封闭的,至少 Phantom 和 Mavic 系列如此。因此,可以追踪 Phantom,但无法在室内自主飞行(除非进行更深层次的破解)。
请阅读此处,了解如何在 DJI 和 Pixhawk 之间做出选择。
Marvelmind DJI 无人机 →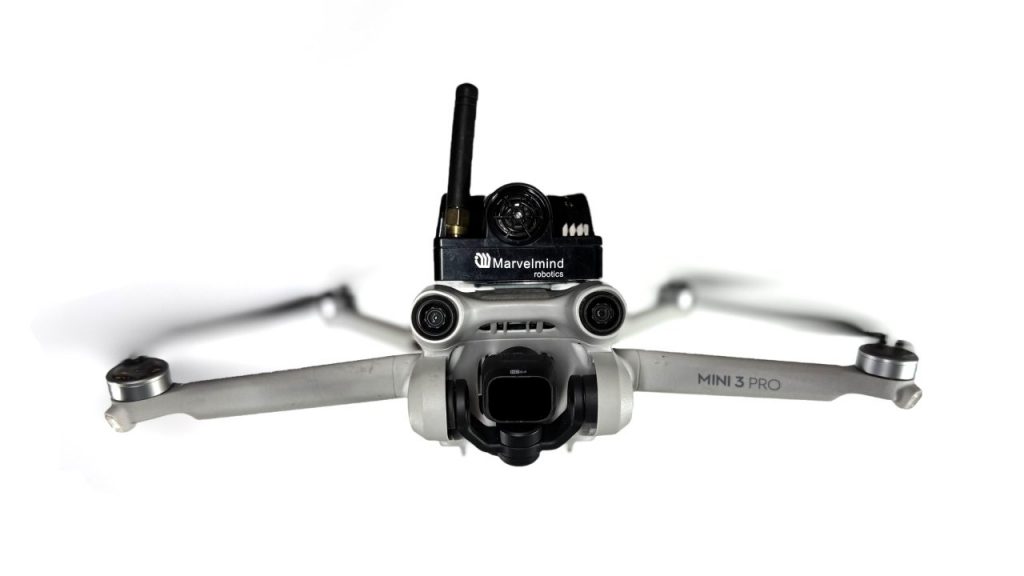
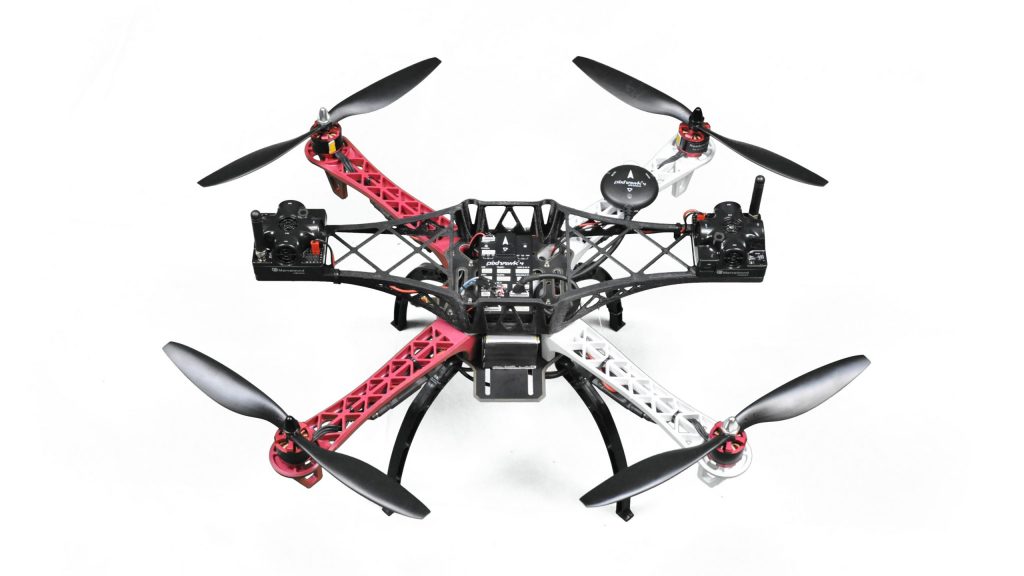
Marvelmind 室内“GPS”支持搭载 ArduPilot 和 PX4 的 PixHawk
Marvelmind 室内“GPS”同时支持搭载 ArduPilot 和 PX4 的 PixHawk:
将 Marvelmind 室内“GPS”与 PixHawk 结合使用,是实现室内自主飞行最简便、最快捷的方式。
用于小型自主无人机的室内定位系统
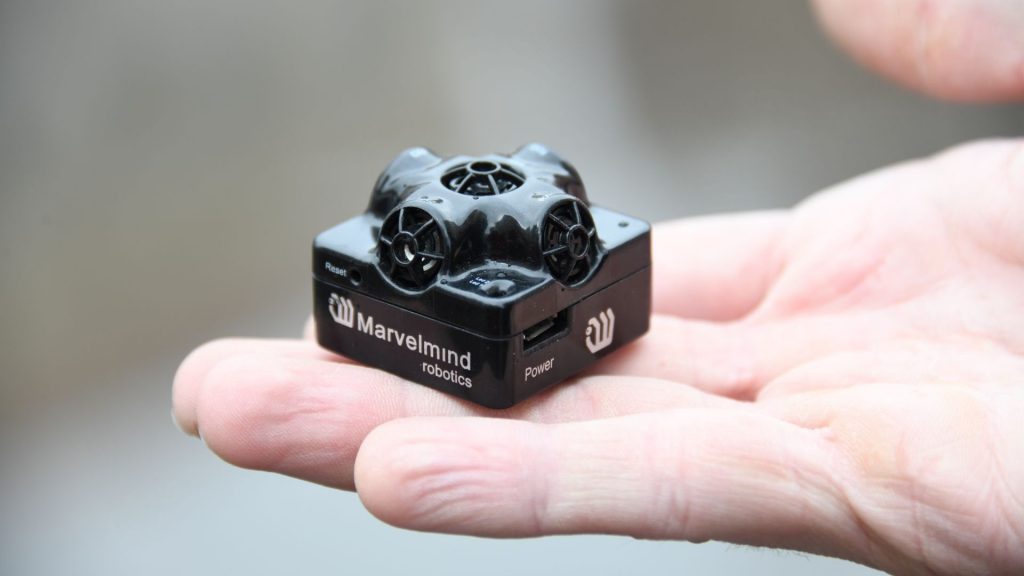
小型无人机的室内定位系统与其他室内定位系统(例如用于较大型无人机或其他 3D(XYZ)室内定位系统)并无显著差异。
唯一的特殊之处在于安装在无人机上的移动信标(标签)的重量。解决方案是使用精简版Mini-TX,即拆除外壳、移除电池或更换为超轻型电池。
此外,小型无人机通常较为基础:例如缺少机载计算机或自动驾驶仪(如 Pixhawk 及类似型号)。所有智能功能均来自地面站。但也有例外。
了解更多关于小型无人机的信息用于无人机表演和无人机群的室内定位系统
无人机群和无人机表演可能包含数十乃至数百架无人机。在室外飞行时,RTK GPS 表现非常出色。但 RTK GPS 在室内无法使用。一旦进入室内或其他 GNSS 拒止区域,就请忘记 GPS(GLONASS、北斗、伽利略等)。
典型的无人机室内定位系统依赖NIA,NIA 中的移动信标发射超声波。然而在这种情况下,实际支持的无人机数量为 1-8 架,因为使用 NIA 时,每架无人机的位置更新频率会随无人机数量的增加而成比例下降。
如果室内无人机群由数十架无人机组成,则应使用 IA。但在 IA 中,移动信标负责监听超声波,因此必须采用特殊解决方案来抵抗螺旋桨噪声,以确保系统正常运行。了解更多关于该解决方案的信息。
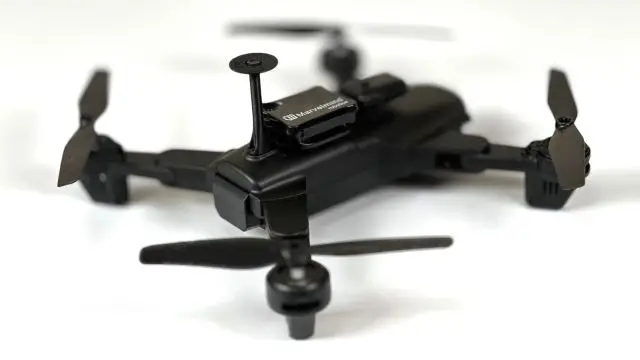
在一个大型开放空间内追踪单架室内无人机非常简单。使用 Starter Set Super-MP 或 Starter Set NIA-SmallDrone,对于刚收到的套装,精准 3D 追踪系统可在 10-15 分钟内完成设置,包括拆箱和软件更新。如果您在设置前已完成所有初始软件更新,系统可在不到一分钟内完成部署。
自主飞行是一项复杂得多的任务,因为您需要精准追踪无人机,并将其自动驾驶仪与无人机/机体集成,而机体通常由不同部件组成(机架、电机、电机驱动器、数传、遥控器)。此外,还必须按上述方式将自动驾驶仪与室内定位系统集成。
如果单架无人机的自主飞行已是一项颇具挑战的任务,那么无人机群的自主飞行则是这一复杂性金字塔的顶端。它更具挑战性,但只要循序渐进,仍然可行。
小型无人机太小,大型无人机太大
拥有一大群小型无人机并呈现精彩表演固然美好。然而:
- 电池容量与表演时长及无人机尺寸之间的矛盾
- 自动驾驶仪和室内定位系统具有不可忽略的质量,这对无人机尺寸的下限形成了限制
- 无人机需要方向信息。最佳方案是在无人机上设置两个或更多定位点,间距越大,角度精度越高
如果无人机过大:
- 难以保持间距。需要更大的安全间距,从而需要更大的表演空间
- 大型无人机更重、噪音更大、更危险。噪音和防护网可能会破坏整个表演效果
让无人机以为自己独处
在许多情况下,可以将多架无人机的自主飞行设置为彼此互不感知的状态。它们认为自己是独一无二的特殊存在。维持这种单纯的“信念”对您有利,因为这是构建无人机群最简单的方式。
如上所述,首先需要决定的是您是否需要基于配对信标的方向。如果需要,则每架无人机需要两个移动信标。如果不需要,则每架无人机只需一个移动信标。
室内无人机表演的推荐配置
使用 IA 时,每架无人机的位置更新频率与无人机数量无关:即使对于大型无人机群,每架无人机也可达 8 至 20 Hz。螺旋桨噪声通过尖锐的 DSP 滤波器、置于螺旋桨上方的麦克风以及专用超声波偏转器来克服。对于噪声特别大的无人机,当无人机数量在 8 架左右及以下时,MF NIA 仍是不错的替代方案
用于自动扫描和巡检的自主无人机
我们每周都会收到关于自主无人机或自主室内无人机室内定位系统的需求咨询,主要用于仓库巡检、自动条形码扫描或 RFID 读取。
毫无疑问,这一任务存在切实的需求,并且人们对使用无人机来完成该任务抱有浓厚的兴趣。
为实际应用构建这样一套系统是一项复杂但可以实现的任务。让我们来探讨实施细节。
解决方案的脆弱性是最重要的实际问题。但是,已有相应的解决方案,甚至是更稳健的替代方案。
了解更多关于自动扫描解决方案的信息
正确构建四旋翼飞行器室内定位系统
要成功实现室内飞行,需要注意以下几个较为简单的方面:
关于设置室内“GPS”系统以用于室内外自主旋翼机/无人机的基本实用建议
关于如何安装 Marvelmind 室内“GPS”系统以在不同应用和配置中实现最佳性能的实用建议和示例
YouTube 视频,解释如何正确放置固定信标以实现良好的 Z 轴精度。如果由于环境不允许使用包含 4+2 个固定信标的精准 Z 配置而无法采用该建议。请记住,该配置仅推荐给高级用户使用,且仅在无法使用或不适合采用更基本、更稳健、精度更高的四固定信标布置在飞行区域上方的方案时才建议使用
自主无人机降落台
可以为无人机构建一个自主降落平台,甚至可以是移动式的:
- 您将四个朝上的固定 Super-Beacon 放置在平台的边缘。平台越大,距离精度越高
- 您放置两个朝下的移动 Super-Beacon
当无人机距离平台较远、直至距平台 30 米时,使用常规 RTK GPS 甚至 GPS 飞行。随后它锁定到室内“GPS”坐标,并根据这些坐标完成降落。如前所述,平台可以相对于地面静止,也可以移动,这对无人机来说无关紧要。因此,例如,您可以精确降落在移动的车辆上。

室内无人机定位系统的要求
请参阅产品页面了解各种入门套装选项。
请注意,仅使用三个固定信标进行 3D(XYZ)追踪时,对遮挡的抗干扰能力较弱。任何固定信标被遮挡,即非视距/听距情况,都将导致追踪中断或追踪错误,就像 GPS 一样:“无卫星可见 = 无 GPS 坐标 = 无法追踪”。
因此,我们建议固定信标至少具备 N+1 冗余。这也是我们 3D 套装包含 4 个固定信标的原因。
更好的选择是采用 2N 冗余,配合完全重叠的 3D 子地图。即使用 3+3 或 4+4 个固定信标。系统将自动选择最佳子地图进行追踪。这类系统具有很强的抗干扰能力,通过合理放置信标,即使在有立柱等复杂房间中飞行,也不会出现追踪问题。
实现优质追踪的关键在于确保任意飞行点都有合适的覆盖。这意味着无人机上的移动信标必须与属于同一子地图的三个或更多固定信标在 30 米范围内保持清晰、直接的视距/听距。
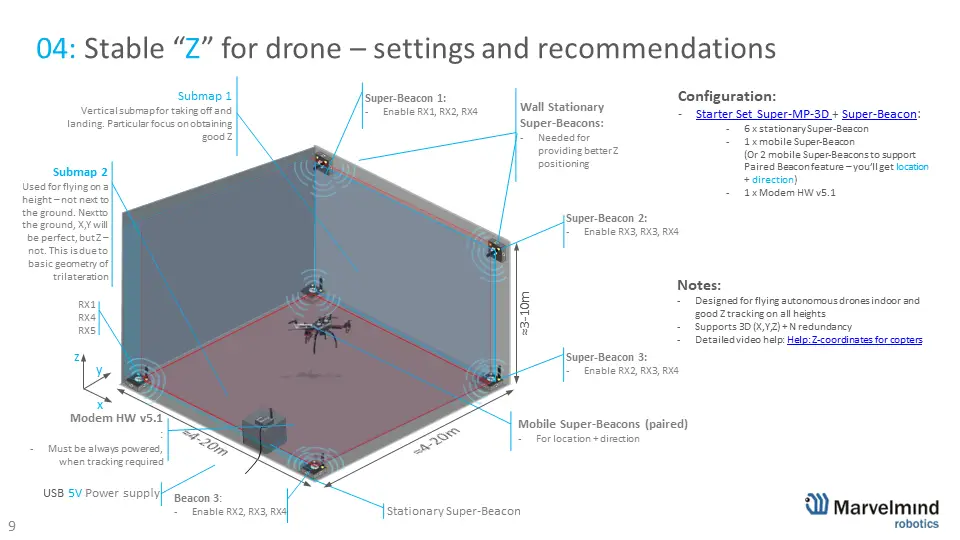
合理的放置通常是无人机应用的关键所在。需要注意哪些方面?
替代技术:UWB、光学和动作捕捉系统
基于 UWB 的系统
基于 UWB 的室内无人机定位系统在原理上与 Marvelmind 室内“GPS”并无太大区别。当然,底层技术不同(UWB 的飞行时间与超声波的飞行时间相比)。但架构和网络元素非常相似。
UWB 与 Marvelmind 室内“GPS”之间的实际差异:
- UWB 的精度比超声波低约十倍,即无人机在空中的稳定性更差
- 然而,UWB 在原理上不受无人机声学噪声的影响
- UWB 原则上可以同时支持更多无人机。UWB 在实际中是否支持更多无人机以及每架无人机的最终更新频率,取决于 UWB 系统的实现方式。基于 IA 的系统在容量方面可以轻松与基于 UWB 的系统相媲美,并在精度方面超越它们十倍
光学系统:周围部署 QR 码
由于潜在的简便性,这种方式越来越受欢迎:
- 摄像头朝下对准地板上的 QR 码(或其他特殊图案)。QR 码同时提供位置和方向信息
- 如果更方便,QR 码可以位于无人机上方(天花板上)
- QR 码也可以位于无人机周围,但这样需要更多摄像头或特殊的“鱼眼”摄像头
优点:定位系统相对便宜;无需在周围安装有源信标。
缺点:需要在周围部署 QR 码,有时这要么不受欢迎,要么根本不可行;对特殊照明有要求;基于三角测量的系统,因此 QR 码必须密集且距离较近,否则定位精度会下降。
考虑一种替代方案:自主无人机降落台。
基于动作捕捉的系统
令人印象深刻的无人机表演让我们以为无人机非常智能,然而这种看法极具欺骗性。定位系统才是整套装置的精华,而非无人机本身。无人机其实相当“愚钝”,它们甚至不知道自己正在被追踪。此外,它们完全依靠追踪系统提供的位置数据被远程控制,因此更加“愚钝”。但这没关系。只要表演令人印象深刻,真正令人震撼,实现方式并不重要。
- 它们价格昂贵甚至非常昂贵,因为它们需要高速高分辨率红外摄像头、摄像头与中央计算机之间大量的数据连接(线缆)、昂贵的高性能计算机以及特殊的红外照明
- 由于定位基于三角测量,它们的覆盖区域自然受到限制,通常仅限于 10x10 米左右
- 好的一面是,无人机上的追踪器轻便且被动,只是光反射器
基于 Marvelmind 室内“GPS”的无人机精准室内定位、追踪和导航实施案例
在室内对 DJI Phantom 四旋翼飞行器进行 3D(XYZ)精准(±2 厘米)追踪
- 在 X、Y、Z 方向的精准追踪(XY 视图 + XZ 视图 + YZ 视图)
- 来自 Dashboard 播放器的原始数据和后处理数据,请注意,如今同样的数据不必通过后处理,而是可在实时播放器中获得
- DJI 生态系统是封闭的,至少 Phantom 和 Mavic 系列如此。因此,可以追踪 Phantom,但无法在室内自主飞行(除非进行更深层次的破解)
- 了解更多关于在室内自主飞行 DJI 无人机的信息

在室外对 DJI Phantom 四旋翼飞行器进行 3D(XYZ)精准(±2 厘米)追踪
- 在 XYZ 方向进行精准(±2 厘米)追踪(XY 视图 + XZ 视图 + YZ 视图),与上述相同,但在室外
- 本演示与上述演示均采用由 4+2 个固定信标组成的相同精准 Z 配置。更多信息请参阅安装手册
- 了解更多关于在室内自主飞行 DJI 无人机的信息

室内完全自主飞行
小型旋翼机依靠 Marvelmind 室内“GPS”实现完全自主飞行

室内追踪小型及微型无人机
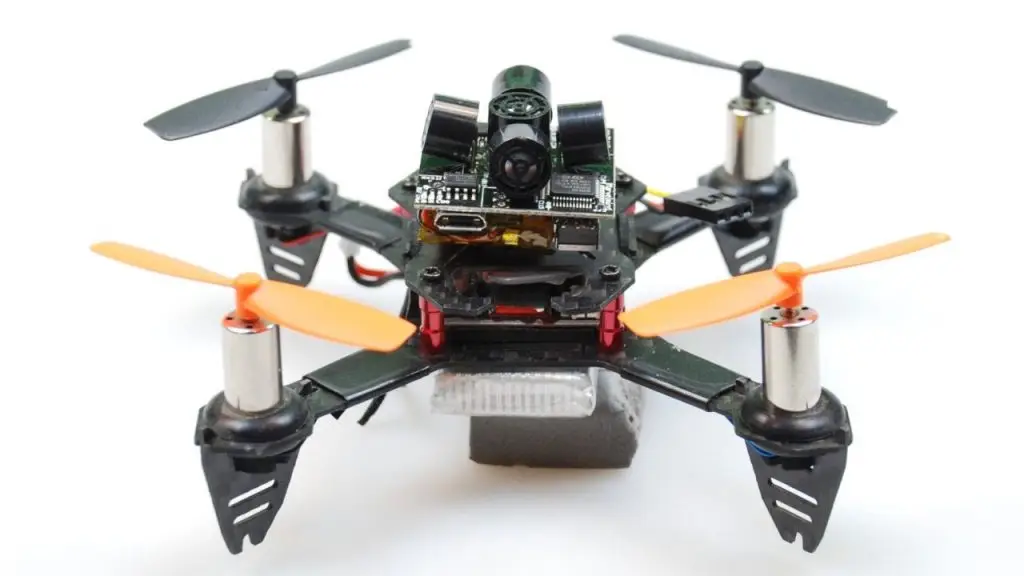
借助Mini-TX 信标,甚至可以追踪微型无人机(重量低于 100 克)。
Starter Set NIA-SmallDrone专为此类无人机设计。
无人机追踪的最低配置为任何具备 3D 能力的 NIA 套装。例如,三个固定信标 + 1 个移动信标 + 1 个调制解调器以及非逆向架构(NIA)或多频 NIA(MF NIA)即可满足无人机的需求。

用于仓库巡检的无人机
使用无人机进行仓库巡检相当普遍:寻找丢失的托盘、安保等。是的,这是一项可行的任务,但在实践中非常复杂:
- 整体环境极具挑战性
- 无人机会坠落并损坏,出错代价高昂
- 无人机飞行存在潜在危险,开发和使用难度也很大
尽管如此,该解决方案前景广阔。因此,无人机制造商或仓库系统开发商使用我们的室内定位系统来构建此类解决方案。在视频中,我们解释了该环境的特殊性(狭窄的通道和高大的货架)、这些特殊性如何影响精度,以及如何以最优方式构建系统。