드론 관련 기타 Marvelmind 도움말 자료
드론을 위한 권장 실내 RTLS - 빠른 안내
Marvelmind 실내 “GPS” 시스템을 처음 접하여 무엇을 선택해야 할지 모르겠다면, MP가 다목적(multi-purpose)을 의미하는 Starter Set Super-MP를 선택하십시오. 이것이 가장 안전한 선택입니다.
자세한 내용은 아래의 권장 옵션을 참조하십시오.
무엇을 선택해야 할지, 또는 어떤 실험을 진행할지 확실하지 않지만 최대한의 유연성과 성능을 동시에 원할 때, 전반적으로 가장 좋고 안전한 선택입니다.
Super-Beacon에는 PixHawk 연결용 핀 두 개가 바로 사용할 수 있게 마련되어 있으므로, PixHawk에 연결해야 할 때 가장 좋은 선택입니다. 자세히 보기.
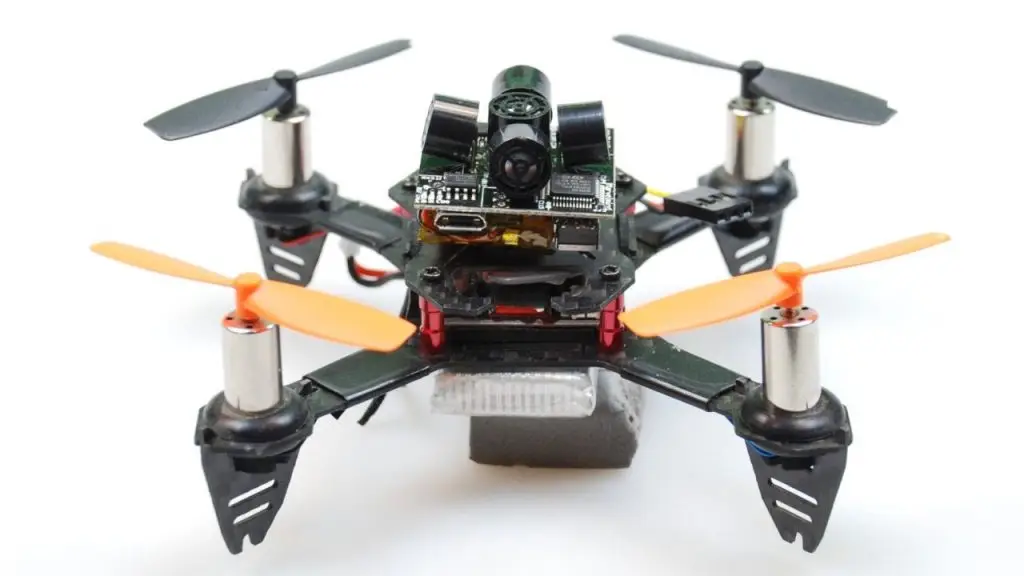
이 세트는 초소형 드론(100g 미만)을 위해 설계되었습니다. Mini-TX 모바일 비콘은 작고 가벼우며, 고정 비콘까지 15-20m의 범위를 제공하여 대부분의 실제 상황에 충분합니다.
“Starter Set Super-MP-3D + Super-Beacon, 드론의 위치+방향” 옵션의 고급 버전입니다.
물리적으로 2개의 추가 고정 비콘으로 구성되는 Precise-Z는 모든 Z 범위에서 정밀한 Z 좌표를 얻을 수 있게 해줍니다. 자세히 보기: 배치 매뉴얼, Precise-Z 슬라이드 및 Z 좌표와 비콘 배치에 관한 동영상 설명.
드론과 쿼드콥터에 Marvelmind 실내 "GPS" 활용하기
실내에서 DJI 드론을 자율 비행시키기
DJI 드론은 세계에서 가장 인기 있는 드론입니다. 실내 DJI 드론을 위한 전용 페이지가 있습니다: 실내에서 DJI 드론을 자율적으로 비행하는 방법?
DJI 생태계는 적어도 Phantom 및 Mavic 시리즈의 경우 폐쇄적입니다. 따라서 Phantom을 추적하는 것은 가능하지만, (더 깊은 해킹 없이는) 실내에서 자율 비행은 불가능합니다.
DJI와 Pixhawk 중 선택하는 방법은 여기에서 알아보십시오.
Marvelmind DJI Drone →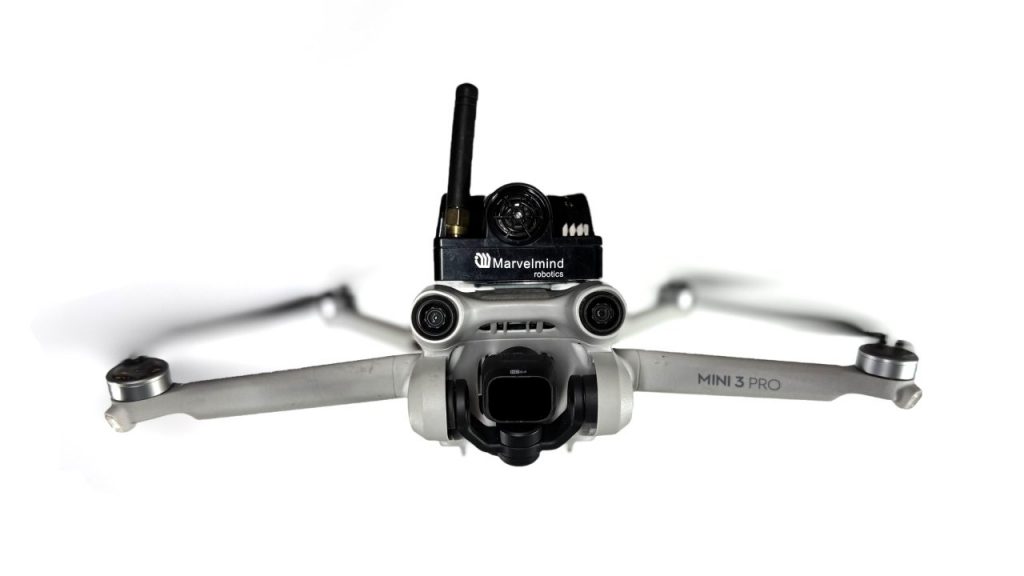
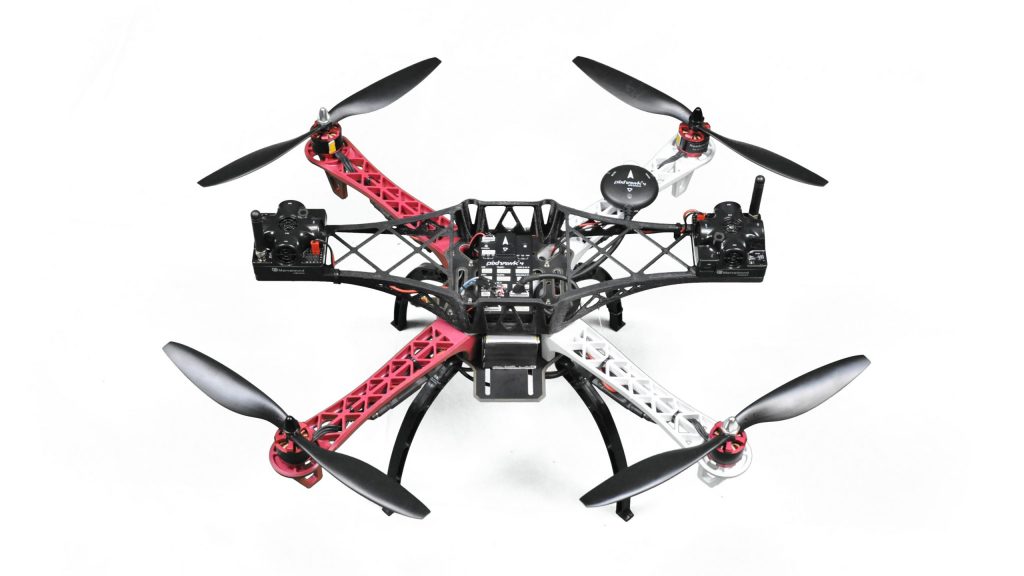
Marvelmind 실내 "GPS"는 ArduPilot 및 PX4를 탑재한 PixHawk를 지원합니다
Marvelmind 실내 “GPS”는 ArduPilot 및 PX4를 탑재한 PixHawk를 모두 지원합니다:
Marvelmind 실내 “GPS”와 PixHawk를 조합하는 것이 실내에서 자율 비행을 하는 가장 쉽고 빠른 방법입니다.
소형 자율 드론을 위한 실내 위치 측위 시스템
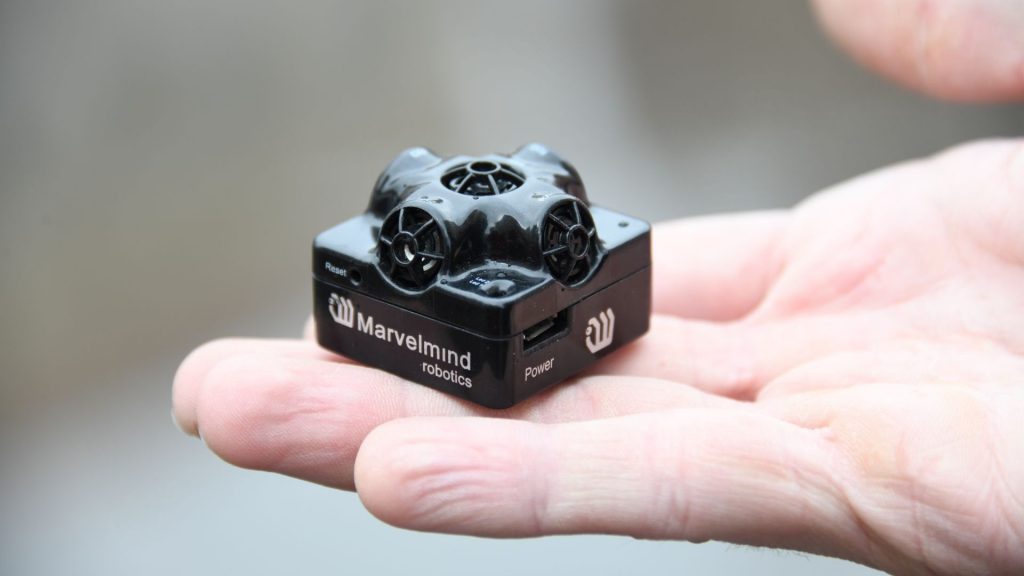
소형 드론을 위한 실내 위치 측위 시스템은 대형 드론이나 기타 3D(XYZ) 실내 위치 측위 시스템에 사용되는 것과 크게 다르지 않습니다.
유일한 특수성은 드론에 설치되는 모바일 비콘(태그)의 무게입니다. 이는 셸 제거, 배터리 제거 또는 매우 가벼운 배터리로의 교체를 포함하는 Mini-TX의 간소화 버전을 사용하여 해결됩니다.
또한 소형 드론은 Pixhawk 등과 같은 온보드 컴퓨터나 자동 조종 장치가 없는 등 기본적인 경우가 많습니다. 모든 지능은 지상 스테이션에서 제공됩니다. 다만 예외도 있습니다.
소형 드론에 대해 자세히 알아보기드론 쇼 및 드론 군집을 위한 실내 위치 측위 시스템
드론 군집과 드론 쇼에는 수십 대, 심지어 수백 대의 드론이 포함될 수 있습니다. 실외에서 비행할 때는 RTK GPS가 매우 잘 작동합니다. 그러나 RTK GPS는 실내에서는 작동하지 않습니다. 실내 또는 기타 GNSS 차단 구역으로 들어서는 순간, GPS(GLONASS, Beidou, Galileo 등)는 잊어야 합니다.
드론을 위한 일반적인 실내 위치 측위 시스템은 NIA를 사용하며, NIA의 모바일 비콘은 초음파를 방출합니다. 다만 이 경우 NIA에서는 드론당 위치 업데이트 속도가 드론 수에 비례하여 감소하므로, 실제로 지원 가능한 드론의 수는 1-8대입니다.
실내 드론 군집이 수십 대의 드론으로 구성된 경우에는 IA를 사용해야 합니다. 그러나 IA에서는 모바일 비콘이 초음파를 수신하므로, 프로펠러 소음에 대응하고 시스템이 제대로 작동하도록 특수한 솔루션을 사용해야 합니다. 솔루션에 대해 자세히 알아보기.
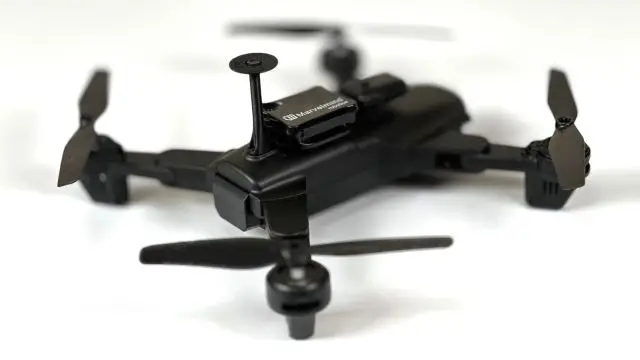
넓은 개방 공간에서 실내 드론 한 대를 추적하는 것은 매우 쉽습니다. Starter Set Super-MP 또는 Starter Set NIA-SmallDrone을 사용하면, 방금 받은 세트라도 개봉과 소프트웨어 업데이트를 포함해 10-15분 안에 정밀 3D 추적 시스템을 설정할 수 있습니다. 설정 전에 모든 초기 소프트웨어 업데이트를 마쳤다면 1분 이내에 시스템을 구축할 수 있습니다.
자율 비행은 훨씬 더 복잡한 작업입니다. 드론을 정밀하게 추적해야 할 뿐 아니라, 일반적으로 서로 다른 부품(섀시, 모터, 모터 드라이버, 텔레메트리, 원격 제어)으로 구성되는 드론/섀시에 자동 조종 장치를 통합해야 하기 때문입니다. 게다가 앞서 설명한 대로 자동 조종 장치를 실내 위치 측위 시스템과도 통합해야 합니다.
단일 드론의 자율 비행이 어려운 과제라면, 드론 군집의 자율 비행은 이 복잡성 피라미드의 정점입니다. 훨씬 더 어렵지만, 한 번에 한 단계씩 진행하면 충분히 실현 가능합니다.
소형 드론은 너무 작고, 대형 드론은 너무 큽니다
소형 드론으로 대규모 군집을 구성해 멋진 쇼를 펼치면 좋겠지만, 다음과 같은 문제가 있습니다:
- 배터리 크기 대 쇼 시간 대 드론 크기
- 자동 조종 장치와 실내 위치 측위 시스템은 질량이 0이 아닙니다. 드론 크기에는 하한이 있습니다
- 드론에는 방향이 필요합니다. 방향은 드론의 위치 지점을 두 개 이상 사용할 때 가장 잘 얻어지며, 지점 간 거리가 멀수록 각도 정확도가 높아집니다
드론이 너무 큰 경우:
- 드론 간 간격을 유지하기 어렵습니다. 더 큰 안전 거리가 필요하며, 그 결과 쇼를 위한 더 넓은 공간이 필요합니다
- 대형 드론은 더 무겁고, 더 시끄럽고, 더 위험합니다. 소음과 보호망이 쇼의 취지를 통째로 망칠 수 있습니다
드론이 자기만 있다고 믿게 하기
많은 경우, 여러 대의 드론이 자율 비행하도록 설정하면서 주변에 다른 드론이 있다는 사실조차 인식하지 못하게 할 수 있습니다. 드론들은 자신이 매우 독특하고 특별하다고 믿습니다. 이 순진한 믿음을 그대로 두는 것이 드론 군집을 만드는 가장 간단한 방법이므로, 그렇게 하는 것이 여러분에게 이익이 됩니다.
위에서 논의했듯이, 가장 먼저 결정할 것은 Paired Beacons 기반의 방향 정보가 필요한지 여부입니다. 필요하다면 드론당 모바일 비콘이 두 개 필요하고, 필요하지 않다면 드론당 모바일 비콘은 하나면 됩니다.
실내 드론 쇼를 위한 권장 구성
IA에서는 드론당 위치 업데이트 속도가 드론 수에 좌우되지 않으며, 대규모 군집에서도 드론당 8-20 Hz입니다. 프로펠러 소음은 날카로운 DSP 필터, 프로펠러 위쪽에 설치된 마이크, 그리고 특수 초음파 디플렉터로 극복합니다. 특히 소음이 큰 드론의 경우, 드론이 8대 내외라면 MF NIA도 좋은 대안으로 남습니다
자동 스캐닝 및 점검을 위한 자율 드론
저희는 매주 자율 드론 또는 자율 실내 드론용 실내 위치 측위 시스템에 대한 문의를 받으며, 주로 창고 점검, 자동 바코드 스캔 또는 RFID 판독을 위한 것입니다.
이 작업에 대한 확실한 수요와, 드론을 활용해 이를 실현하려는 강한 관심이 분명히 존재합니다.
실제 응용을 위한 이러한 시스템을 구축하는 것은 복잡하지만 실현 가능한 일입니다. 구현의 세부 사항을 살펴보겠습니다.
솔루션의 취약성이 가장 중요한 실질적 우려 사항입니다. 그러나 해결책과 심지어 견고한 대안도 있습니다.
자동 스캐닝 솔루션에 대해 자세히 알아보기
쿼드콥터를 위한 실내 위치 측위 시스템 올바르게 구축하기
실내에서 성공적으로 비행하려면 고려해야 할 몇 가지 간단한 사항이 있습니다:
실내 및 실외에서 자율 콥터/드론과 함께 사용하기 위한 실내 “GPS” 시스템 설정에 관한 기본적이고 실용적인 권장 사항
다양한 응용 분야와 구성에서 최상의 성능을 얻기 위해 Marvelmind 실내 “GPS” 시스템을 장착하는 방법에 대한 실용적인 조언과 예시
좋은 Z 정확도를 얻기 위해 고정 비콘을 올바르게 배치하는 방법을 설명하는 YouTube 동영상입니다. 환경상 4+2 고정 비콘의 Precise Z 구성을 사용할 수 없어 이 조언을 활용하기 어려울 수 있습니다. 이 구성은 고급 사용자에게만, 그리고 비행 영역 위에 고정 비콘 4개를 두는 훨씬 더 기본적이고 견고하며 더 정확한 설정을 사용할 수 없거나 비현실적인 경우에만 권장된다는 점을 기억하십시오
자율 드론 착륙 패드
드론을 위한 자율 착륙 플랫폼을 구축할 수 있습니다. 이동하는 플랫폼도 가능합니다:
- 플랫폼 가장자리에 위를 향하게 고정 Super-Beacon 4개를 배치합니다. 플랫폼이 클수록 거리 정확도가 좋아집니다
- 아래를 향하는 모바일 Super-Beacon 2개를 장착합니다
드론은 플랫폼에서 멀리 떨어져 있을 때부터 30m 거리까지는 일반 RTK GPS 또는 일반 GPS로도 비행합니다. 이후 실내 “GPS” 좌표에 고정되어 이 좌표를 기준으로 착륙합니다. 앞서 언급했듯이 플랫폼은 지구에 대해 정지해 있거나 이동 중일 수 있습니다. 드론에게는 상관없습니다. 따라서 예를 들어 움직이는 차량 위에도 정밀하게 착륙할 수 있습니다.

실내 드론 위치 측위 시스템에 대한 요구 사항
다양한 스타터 세트 옵션은 제품 페이지를 참조하십시오.
고정 비콘이 단 3개뿐이면 3D(XYZ) 추적에서 장애물에 대한 복원력이 거의 없다는 점을 기억하십시오. 어떤 고정 비콘이든 가려져 가시선/청취선이 확보되지 않는 상황이 발생하면 추적이 이루어지지 않거나 오류가 있는 추적이 이루어지며, 이는 GPS와 같습니다: “위성 가시성 없음 = GPS 좌표 없음 = 추적 없음”.
따라서 고정 비콘에 대해 최소 N+1 이중화를 권장합니다. 그래서 당사의 3D용 스타터 세트는 4개의 고정 비콘으로 구성됩니다.
완전히 중첩되는 3D 서브맵으로 2N 이중화를 갖추면 더욱 좋습니다. 이는 3+3 또는 4+4 고정 비콘이 됩니다. 시스템이 추적에 가장 적합한 서브맵을 자동으로 선택합니다. 이러한 시스템은 매우 탄력적이며, 비콘을 적절히 배치하면 예를 들어 기둥이 있는 복잡한 실내에서도 추적 문제 없이 비행할 수 있습니다.
우수한 추적의 핵심은 모든 비행 지점에서 적절한 커버리지를 제공하는 것입니다. 즉, 드론의 모바일 비콘이 동일한 서브맵에 속한 세 개 이상의 고정 비콘과 30m 이내에서 막힘 없는 직접 가시선/청취선을 확보해야 합니다.
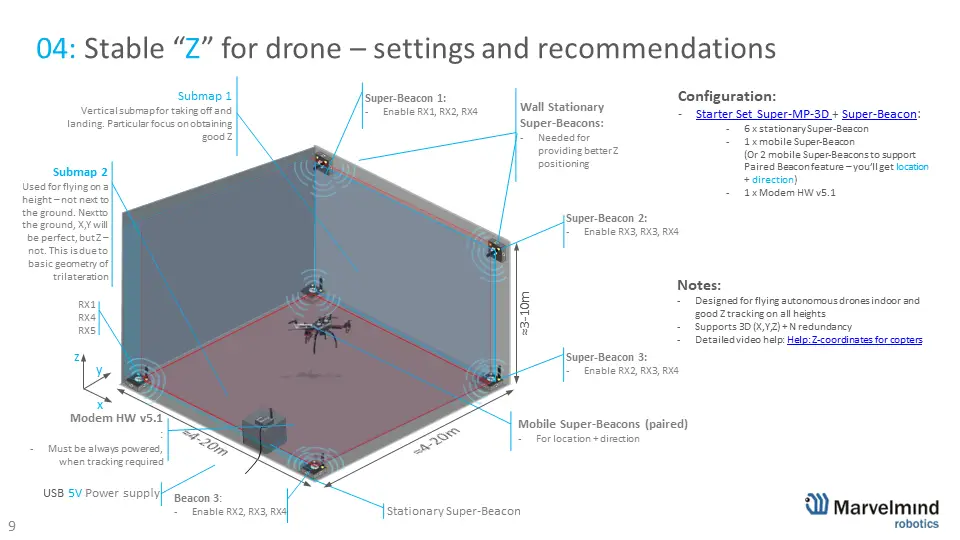
적절한 배치는 일반적으로 드론에 있어 핵심적이고 필수적입니다. 무엇에 주의해야 할까요?
대체 기술: UWB, 광학 및 모션 캡처 시스템
UWB 기반 시스템
UWB 기반 실내 드론 위치 측위 시스템은 원칙적으로 Marvelmind 실내 “GPS”와 크게 다르지 않습니다. 물론 기반 기술은 다릅니다(초음파의 비행 시간 대비 UWB의 비행 시간). 하지만 아키텍처와 네트워크 요소는 매우 유사합니다.
UWB와 Marvelmind 실내 “GPS”의 실질적인 차이점:
- UWB는 초음파보다 정확도가 약 10배 낮습니다. 즉, 드론이 공중에서 덜 안정적입니다
- 그러나 UWB는 원칙적으로 드론의 음향 소음에 영향을 받지 않습니다
- UWB는 원칙적으로 더 많은 드론을 동시에 지원할 수 있습니다. UWB가 실제로 더 많은 드론을 지원하는지, 그리고 그에 따른 드론당 업데이트 속도가 어떠한지는 UWB 시스템 구현에 따라 달라집니다. IA 기반 시스템은 수용 능력 면에서 UWB 기반 시스템에 쉽게 견줄 수 있고, 정확도 면에서는 10배 능가할 수 있습니다
광학 시스템: 주변의 QR 코드
잠재적인 단순성 덕분에 점점 더 인기를 얻고 있습니다:
- 카메라가 바닥의 QR 코드(또는 기타 특수 패턴)를 아래로 향해 바라봅니다. QR 코드는 위치와 방향을 모두 제공합니다
- 더 편리하다면 QR 코드를 드론 위(천장)에 둘 수도 있습니다
- QR 코드를 드론 주변에 둘 수도 있지만, 이 경우 더 많은 카메라 또는 특수 “피시아이” 카메라가 필요합니다
장점: 비교적 저렴한 위치 측위 시스템, 주변에 능동 비콘이 필요 없음.
단점: 주변에 QR 코드가 필요하며, 이것이 바람직하지 않거나 심지어 불가능한 경우도 있음, 특수 조명 요구 사항, 삼각 측량 기반 시스템이므로 QR 코드가 촘촘하고 아주 가까이 있어야 하며 그렇지 않으면 위치 정확도가 저하됨.
대안을 고려해 보십시오: 자율 드론 착륙 패드.
모션 캡처 기반 시스템
매우 인상적인 드론 쇼를 보면 드론이 매우 지능적이라고 믿게 됩니다. 그러나 이는 매우 잘못된 인식입니다. 위치 측위 시스템이 이 구성의 보석이며, 드론이 아닙니다. 드론은 오히려 단순합니다. 자신이 추적당하고 있다는 사실조차 인식하지 못합니다. 게다가 추적 시스템에서 얻은 위치 데이터를 바탕으로 전적으로 원격 제어됩니다. 따라서 더욱 단순하다고 할 수 있습니다. 하지만 괜찮습니다. 성과가 인상적이고 진정으로 감동적이라면 그것을 어떻게 이루었는지는 중요하지 않습니다.
- 고속 고해상도 적외선 카메라, 카메라와 중앙 컴퓨터 사이의 대용량 데이터 연결(케이블링), 고가의 고성능 컴퓨터, 특수 적외선 조명이 필요하므로 비싸거나 매우 비쌉니다
- 위치가 삼각 측량을 기반으로 하기 때문에 커버 가능한 영역이 본질적으로 제한되며, 일반적으로 10x10m 정도로 제한됩니다
- 장점으로는, 드론에 장착하는 트래커가 가볍고 수동형이며 단지 광 반사체일 뿐이라는 점입니다
Marvelmind 실내 "GPS"를 활용한 드론의 정밀 실내 위치 측위, 추적 및 내비게이션 구현 사례
실내에서 DJI Phantom 쿼드콥터를 3D(XYZ)로 정밀(±2cm) 추적
- X, Y, Z 정밀 추적 (XY 뷰 + XZ 뷰 + YZ 뷰)
- Dashboard의 Player에서 얻은 원시 데이터와 후처리된 데이터입니다. 현재는 후처리가 아닌 실시간 Player에서도 동일한 기능을 이용할 수 있습니다
- DJI 생태계는 적어도 Phantom 및 Mavic 시리즈의 경우 폐쇄적입니다. 따라서 Phantom을 추적하는 것은 가능하지만, (더 깊은 해킹 없이는) 실내에서 자율 비행은 불가능합니다
- 실내에서 DJI 드론 자율 비행하기에 대해 자세히 알아보기

실외에서 DJI Phantom 쿼드콥터를 3D(XYZ)로 정밀(±2cm) 추적
- XYZ 정밀(±2cm) 추적 (XY 뷰 + XZ 뷰 + YZ 뷰), 위와 동일하지만 실외 환경입니다
- 4+2개의 고정 비콘으로 구성된 동일한 Precise-Z 구성이 이 데모와 위의 데모에서 사용되었습니다. 자세한 내용은 배치 매뉴얼을 참조하십시오
- 실내에서 DJI 드론 자율 비행하기에 대해 자세히 알아보기

완전 자율 실내 비행
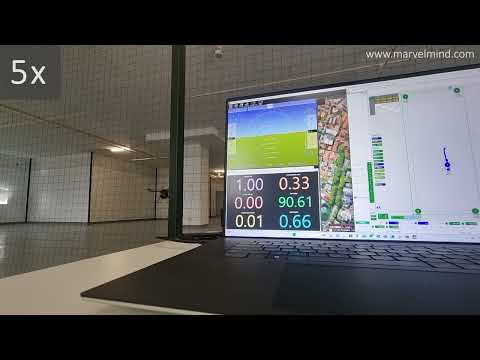
소형 콥터가 Marvelmind 실내 “GPS”만을 기반으로 완전 자율 비행하고 있습니다

소형 및 초소형 드론의 실내 추적
Mini-TX 비콘을 활용하면 초소형 드론(100g 미만)도 추적할 수 있습니다.
Starter Set NIA-SmallDrone은 이러한 종류의 드론을 위해 특별히 설계되었습니다.
드론 추적을 위한 최소 구성은 3D 기능을 갖춘 임의의 NIA 세트입니다. 예를 들어 고정 비콘 3개 + 모바일 비콘 1개 + 모뎀 1개와 Non-Inverse Architecture (NIA) 또는 Multi-Frequency NIA (MF NIA)라면 이미 드론에 충분합니다.

창고 점검용 드론
창고 점검에 드론을 활용하는 것은 분실된 팔레트 찾기, 보안 등으로 꽤 인기가 높습니다. 네, 실현 가능한 과제이지만 실제로는 매우 복잡합니다:
- 전반적으로 매우 까다로운 환경
- 드론이 추락하여 파손되며, 오류의 비용이 높음
- 드론은 비행하기에 잠재적으로 위험하고 개발 및 사용이 어려움
그럼에도 불구하고 이 솔루션은 유망합니다. 그래서 드론 제작업체나 창고 시스템 구축업체가 이러한 솔루션에 당사의 실내 위치 측위 시스템을 사용합니다. 동영상에서는 환경의 특수성(좁은 통로와 높은 선반), 그 특수성이 정확도에 미치는 영향, 그리고 시스템을 최적으로 구축하는 방법을 설명합니다.