
自律移動ロボット向け屋内測位システム
GNSSが使えないエリアでも±2cmの精度
自律移動ロボット(AMR)やAGVには屋内測位が必要ですが、GPSは屋内では動作しないため、それを提供できません。
Marvelmindの超音波RTLSは±2cmの精度を実現します – UWBより10倍高精度(10-30cm)、Bluetoothより100倍高精度です。システムはUSB、UART、またはCAN経由でXYZ座標、IMUなどのデータを出力し、ネイティブのROSおよびROS2ドライバーにより、あらゆるロボットナビゲーションスタックへすぐに統合できます。ネイティブのGPSプロトコルであるNMEA0183も標準でサポートしています。
LIDARや光学式測位システムが技術的に困難な場合や、単にコストが高すぎる場合に、ロボットの測位とナビゲーションの優れた代替手段となります。
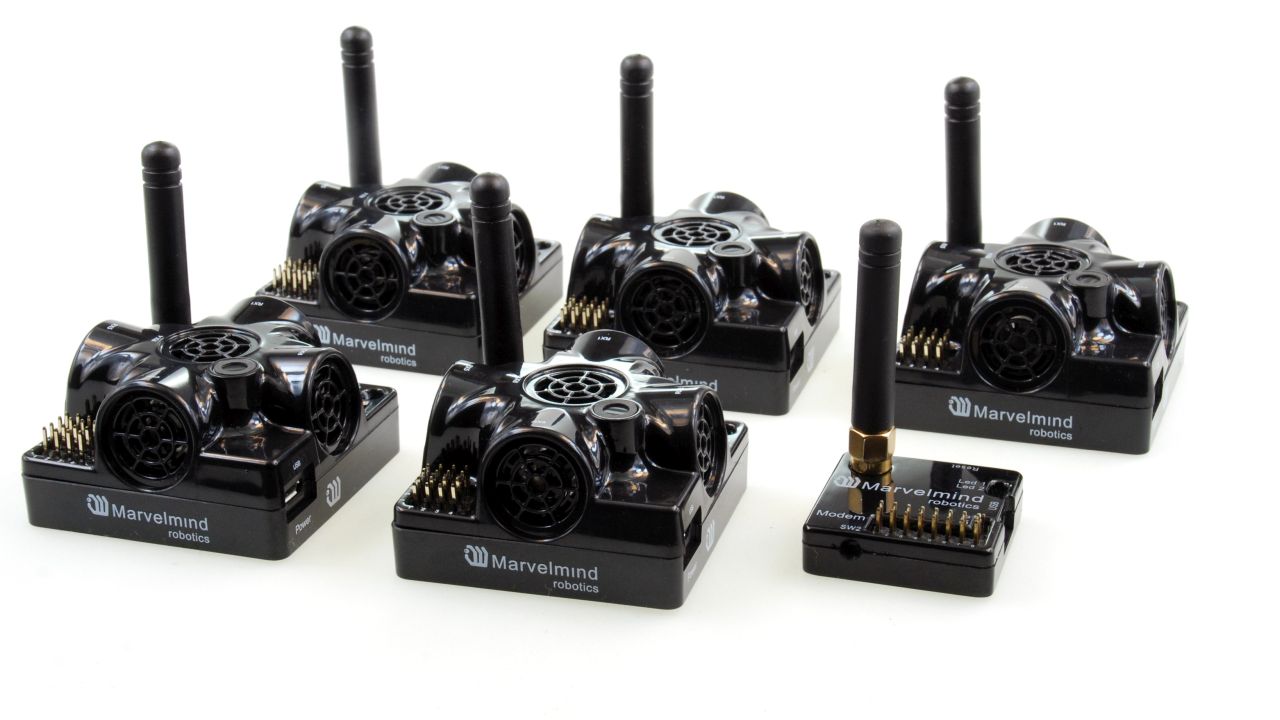
お客様向けのクイックヒント
ロボットまたはAGVを製作していて、測位・ナビゲーションシステムとして何を選ぶべきかを大至急決める必要がある場合は、次のいずれかをお選びください:
- Starter Set Super-MP-3D – 最もシンプルで汎用性の高い、入門に最適なセット
- Starter Set Super-MP-3D + Super-Beacon – 位置+方向が必要な場合
- Starter Set Super-MP-3D + Super-Beacon + 2 x Omni-Microphones – 開放空間で20x20mを超えるエリアの場合、または固定ビーコンが水平線から30度以下の角度に設置されている場合。この構成により、このような走行能力を備えたロボットを製作できます。当社のロボットBoxieは、最も高性能で柔軟な構成であるため、この構成を採用しています
ロボット、車両、AGV向けのMarvelmind屋内「GPS」の活用
Marvelmind屋内測位システム(Marvelmind IPS)は、Marvelmind屋内「GPS」またはMarvelmind RTLSとも呼ばれ、さまざまな種類の自律ロボット、自律走行車両、AGV、フォークリフトで、多様な目的に広く利用されています:
- 屋内外におけるロボットの自律ナビゲーションと測位
- AGV、車両、またはフォークリフトの追跡
- ロボット、フォークリフト、人に対するジオフェンシングの提供
- 一般的なロボット工学の研究と開発
- ロボット工学の教育とコンペティション
- スウォームロボティクス
自律ロボットやドローンの主要なタスクの一つが、自動スキャンと点検です – 非常に重要でありながら繰り返しの多い、予測可能なルーチン作業で、常に注意力と正確さが求められます。
これは機械が得意とする作業ですが、人間は疲労やミスを起こしやすいものです。
もちろん、倉庫内の屋内スキャン用ドローンはより華やかなソリューションに見えますし、当社も毎週のようにお客様や見込み客の皆様とそのことについて議論しています。しかし、研究やイノベーションのためではなく、今日すぐに実際の用途で使える、確実に動作する実用的なものをお望みであれば、現時点ではスキャン用ロボットが最適な選択肢です。
ユースケース
自律ロボット向け屋内GPSの利用者とその用途
自律移動ロボットには、GNSSが屋内では提供できないセンチメートル級の屋内測位が必要です。Marvelmindの超音波RTLSは、倉庫や工場におけるロボット支援点検、研究機関や大学のロボティクスラボ、産業施設におけるAMR/AGVナビゲーションという3つの主要な用途分野で利用されています。以下は、実際に最も多い導入シナリオです。
ロボット支援点検と自動スキャン
自律ロボットスキャナーが倉庫の通路、工場フロア、温室内を正確かつ再現性の高いルートでたどるには、信頼性の高い屋内測位システムが必要です。ハンドヘルド型のバーコードリーダー、QRスキャナー、RFID機器による手動スキャンは、大規模になると低速でミスが多く、コストもかかります。Marvelmind屋内GPSを搭載したロボットは人間の歩行作業を代替し、同じルートを毎日、毎時間、またはスケジュールどおりにスキャンします。±2cmの位置精度により、すべてのラベル、コード、RFIDタグが確実にスキャナーの読み取り範囲内に収まります。
当社の自動スキャン・点検ソリューションは、Boxie Scannerロボットを中核に構築されています。これは、カメラ、バーコードリーダー、QRスキャナー、RFIDリーダーなど、あらゆるスキャン用ペイロードを搭載できるコンパクトな自律プラットフォームです。ロボットは自律的にナビゲートし、自身のバッテリーからペイロードに電力を供給し、すべてのスキャンの位置を±2cmの精度で記録します。システムはオープンAPIを介してWMSやERPと統合できます。
ロボットスキャナー導入の主なポイント:
- ±2cmの位置精度 - 想定される距離でのバーコード、QR、RFIDの読み取りに十分
- 必要なのは2D追跡のみ - ドローンベースのスキャンよりコストと複雑さを抑えられる
- ロボットは1回の充電で8、12、または16時間稼働 - パイロットは不要で、墜落のリスクもない
- 複数のロボットを同一空間で同時に運用可能 - それぞれを個別に追跡
- 座標は地理参照されている - すべてのスキャンが正確なXYZ位置とタイムスタンプとともに記録される
適用環境:倉庫、物流センター、工場、組立工場、温室、空港の貨物ターミナル。
研究機関・大学向けの自律屋内ナビゲーション
大学、博士課程の学生、ポスドク、研究ラボは、Marvelmind屋内測位システムの最も積極的なユーザーの一つです。±2cmの精度、オープンAPI、ROS/ROS2ネイティブドライバー、明朗な価格設定の組み合わせにより、光学式トラッキングシステムのコストや複雑さなしに、グラウンドトゥルースとなる測位を必要とするロボティクス研究に最適です。
このシステムは世界中の大学で、自律ロボットナビゲーション、スウォームロボティクス、ドローンのオートパイロット研究、自律走行車両のドリフト制御、屋内考古学、人の追跡研究などに使用されています。屋内測位システムを比較した独立した公開研究では、Marvelmind IPSは光学式システムに匹敵する精度をわずかなコストで実現し、UWBベースの代替手段を大きく上回ると結論付けられています。大学の事例と公開された研究論文の全リストをご覧ください。
研究チームが他の選択肢ではなくMarvelmindを選ぶ理由:
- UWBより約10倍高精度(±2cm対10-30cm)、BLEより約100倍高精度
- クラウド不要 - すべての測位計算はオンプレミスで行われ、データがラボの外に出ることはない
- 公開されたドライバーとコード例による、ROSおよびROS2の完全サポート
- TurtleBot、カスタムAMR、ドローン、PixHawk、ArduPilot、Jetson、Arduinoと互換
- オープンなインターフェース:USB、UART、SPI、CAN、I2C - あらゆる研究プラットフォームと統合可能
- ハードウェア、プロトコル、ソフトウェアをカスタマイズ可能 - チームがエンドユーザーと直接連携
- 当日または翌営業日の発送 - 研究用ハードウェアを何週間も待つ必要なし
Marvelmindを使用した主な公開研究:UCバークレーでの自律ドリフトコーナリング、複数の大学でのROSセンサーフュージョン、Drone Referee(MSD 2017/18)、イスラエルの発掘現場での屋内考古学測位、牛の屋内行動追跡、新型コロナ対策用の消毒スプレー散布ロボット。
倉庫・工場におけるAMRとAGVのナビゲーション
産業施設の自律移動ロボット(AMR)や無人搬送車(AGV)には、高精度でスケーラブルかつインフラが安定した屋内測位が必要です。床のQRコード(損傷や遮蔽を受けやすい)、SLAM(計算が複雑でドリフトが蓄積する)、UWB(精度10-30cmで、狭い通路でのナビゲーションには不十分)に基づくシステムとは異なり、超音波RTLSはドリフトせず、照明にも依存しない絶対的な±2cmのXYZ測位を提供し、1台のロボットから同時に250台の車両までスケールします。
Marvelmindは産業分野のお客様向けに追跡システムを導入してきました。その中には、123台の固定Super-Beaconを使用して120台以上のフォークリフトを同時に追跡する、450×450mのT字型倉庫も含まれます。システムはUDPとオープンAPIを介してリアルタイムのXYZ座標をお客様の分析プラットフォームにストリーミングし、各車両の現在位置に基づく自動ジョブ割り当てを可能にしました。2件目の導入では、14台の固定ビーコンで10台のフォークリフトを追跡しました。どちらのシステムも、Marvelmindが遠隔で導入しました。詳細なケーススタディをご覧ください。
AMRおよびAGV導入の主な利点:
- 単一の1000 m²のサブマップから、ネットワーク化されたサブマップによる無制限の複数棟エリアまでカバー
- 最大250台のモバイルロボットを、それぞれ±2cmの精度で同時に追跡
- 床の改修は不要 - ビーコンは高さ3-4mの壁または天井に取り付け
- USB、UART、SPI、CAN、UDPで出力 - 既存のあらゆるフリート管理システムに統合可能
- 精度はロボットの速度や更新レートに依存しない - 技術的な説明を参照
- 粉塵が多く、温度変化が大きく、電気的ノイズの多い産業環境でも動作
適用タスク:自律搬送、ゾーン間輸送、ピッキング支援、自動在庫カウント、安全ゾーンの管理、複数ロボットの協調。
どのMarvelmindスターターセットを選ぶべきか?
詳細を調べる時間がなく、迅速かつ安全に選ぶ必要がある場合は、Starter Set Super-MPをお選びください:
- MPはMulti-Purpose(多目的)の略です。このセットは実際に複数のアーキテクチャと複数の構成をサポートしており、最高の柔軟性を提供します:
- 最大2つのサブマップでの2D追跡
- 最大3台のモバイルビーコン(ロボット)での2D追跡
- 位置+方向での2D追跡
- 最大4台のモバイルビーコンでの1D追跡
- Starter Set Super-MPは、さまざまなアーキテクチャをサポートします:NIA、IA、MF NIA
- ビーコンには900-1000 mAhのLiPoバッテリーが内蔵されており、外部電源なしでシステムを簡単かつ迅速に展開できます
- ビーコンには外部アンテナが付いています – モデムとのより堅牢な無線接続
- Super-Beaconは超音波を受信・送信できます。そのため、固定ビーコンとしてもモバイルビーコンとしても動作します
- Super-BeaconにはDSP(デジタルシグナルプロセッサ)が内蔵されています。そのため、複数の超音波チャンネルを同時に受信でき、IAで動作します
- Super-BeaconにはIMU(3Dジャイロ + 3D加速度センサー)が搭載されています
ロボット1台につきモバイルビーコンが1台では、得られるのは位置情報のみである点にご注意ください。位置と方向を得るには、ペアドビーコン構成(ロボット1台につきモバイルビーコン2台)が必要です。次のバリアントをご覧ください。
位置+方向を得るには、ロボット1台につき複数のモバイルビーコンが必要です。そのため、最も簡単なのは、Starter Set Super-MPにSuper-Beaconを1台追加することです。
ロボット向け高精度屋内測位・ナビゲーションの事例
Autonomous Delivery Robot - 自動車組立工場でのデモ
Marvelmind Autonomous Delivery Robot v100。
屋内「GPS」のカバレッジのための、15台の固定ビーコンと1台のモデムによるIA構成。詳細:https://youtu.be/TWWg_8JHYzo。
同じ屋内「GPS」マップは、動画に映っているロボットに加えて、次もサポートします:
- 複数のモバイルロボットやフォークリフトの追跡、および人の追跡。合計で、固定+モバイルを合わせて最大250台のビーコン/オブジェクト
詳しい解説付きのRobot v100の事例
これはhttps://youtu.be/TWWg_8JHYzoと同じデモですが、動画の内容やシステム全般について説明する音声解説が追加されています。
構成:
- Marvelmind Autonomous Delivery Robot:https://youtu.be/efOc-ItVvgg
- 屋内「GPS」のカバレッジのための、15台の固定ビーコンと1台のモデムによるIA構成。
ロボットの仕様:
- Marvelmind屋内「GPS」がカバーする任意の地点間での完全自律搬送
- 最大100kgのペイロード
- 1回の充電で16時間以上走行:https://youtu.be/JaxRd_9D1fQ(60kg以上のペイロード時)
- 障害物の自動検出と回避
- 搬送ルートは、ボタンを1回クリックするだけで1秒で再設定できます
- 充電時間は4時間未満です。そのため、2シフト(16時間)の稼働と1シフト(8時間)の充電に対応しています
- 再構成可能な積載容量:最大65x65x160cmの大型ボックス1個から、65x65x15cmのボックス最大8個まで – 1段の棚と複数段の棚の違い
- 同じ屋内「GPS」マップは、次もサポートします:
- 複数のモバイルロボットやフォークリフトの追跡、および人の追跡。合計で、固定+モバイルを合わせて最大250台のビーコン/オブジェクト。
- 2つの外部Omni-Microphoneを備えたIAモデムで位置+方向を得るための、ペアドビーコン構成のモバイルビーコンが、ロボットに取り付けられているのが確認できます
- 2D追跡用の固定ビーコンが壁に取り付けられています
Marvelmind屋内「GPS」を使用して完全自律走行するロボット
完全自律ロボットは、次のものを頼りに自力で走行しています:
- Marvelmind屋内「GPS」
- オンボードのオドメトリと慣性ユニット(IMU)
ロボットは、訪問すべき主要地点の座標をユーザーから受け取り(右側の表)、経路を作成して、その経路に対して常に自身の位置を補正しながら追従します。座標はDashboardでマップをクリックするだけで自動的に生成されます。
ビーコン間の距離は最大36メートルです。20-30メートルごとにビーコンを追加で設置することで、キャンパス全体を高精度な「GPS」でカバーできます。
オフィス環境を完全自律で移動する小型搬送ロボット
- ロボットにモバイルビーコンが取り付けられています
- 壁に固定ビーコンが取り付けられています
- 青い点 – Marvelmind屋内ナビゲーションシステムで測定された、ロボット(モバイルビーコン)の位置
- 黄色い点 – ロボット自身の慣性/オドメトリシステムから得られたロボットの位置
- 大きな緑の点 – 壁に取り付けられた固定ビーコン
完全自律ロボット走行デモ:「8の字」コース
Marvelmind屋内ナビゲーションシステム + 自律ロボットMarvelmind Hermesのデモ:
- 「8の字」(7x2m)コース
- 80m²の部屋に導入したMarvelmind屋内ナビゲーションシステムのスターターセットによる完全自律走行
ロボットの上部にモバイルビーコンが取り付けられています。ロボットはMarvelmind IPSから±2cmの精度で座標を受け取り、それを使ってコースを自律的に走行します。
実際の環境を模して、屋内ナビゲーションシステムにとっての軽度の影(柱、クッション付きスツール)を意図的に設けています。影の中にいる間、ロボットは慣性航法システムとオドメーターに頼ります。
Marvelmind屋内「GPS」による位置と方向を用いたドミノロボット
Marvelmind屋内ナビゲーションシステムは、独創的なドミノ設置ロボットに採用されました。このシステムは高精度な位置と方向の取得に使用されています – 最高の方向精度を得るために、ベース部分に配置されたモバイルビーコンをご覧ください。
元の動画もご覧ください:世界記録ドミノロボット(24時間で10万個のドミノ)
ロボティクスソリューション
自己位置推定
あらゆる自律ロボットにとって最大の問題の一つは、「自分はどこにいるのか?」という問いに答えることです。この問いはすぐにいくつもの副次的な問いに分かれていきます:
- 現時点で、予想される位置に対して自分はどこにいるのか?
- 次のウェイポイントに対して自分はどこにいるのか?
- 他の物体(ロボット、人、障害物、充電ステーションなど)に対して自分はどこにいるのか?
しかし、すべては何らかの基準に対する自己位置推定から始まります。たとえば、(0,0,0)座標、あるいは何であれ基準となり得るもの、または出発点などです。他の多くの問いは、この根本的な問いから派生したものです。
何に対する自己位置推定か?
主な選択肢はいくつかあります:
- 自分自身を基準にする – たとえばロボットの中心
- 外部の基準点を基準にする
自分自身を基準にする方法は、多くの場合より単純ですが、それは空間内での移動やナビゲーションというより、障害物の検出と回避に関するものです。ここでは、外部の基準に対する測位とナビゲーションについて詳しく説明します。
座標系の詳細については、以下をご覧ください:
なぜSLAMではないのか?
SLAM(自己位置推定と地図作成の同時実行)は優れた手法です。しかし、環境が変化する、構造化されていない、予測できないといった一部の産業用途、たとえば倉庫、組立工場、構内物流全般では、実用的でない場合があります:
- 多くの場合、タスクを2つの段階に分割する方が単純に効率的です:1) マッピング、2) 自己位置推定
- 障害物の検出と回避は、マッピングや自己位置推定とはまったく別のものです。それは3)番目の点です。単に別のタスクであり、別の方法で解決しなければなりません。LIDARは障害物の検出には適していますが、環境が変化する場合のマッピングには特に向いていません – ミスが多すぎる可能性があります
- LIDARについて述べたのと同じ制約は、ビジュアルSLAMシステムにも当てはまります – 混乱することがあり、ミスを修正するために他の手法に頼らざるを得ません
- 一般に、センサーフュージョンが最良のアプローチであり、最良の結果をもたらします。商業的にも技術的にも実現可能な場合に推奨されます
自己位置推定:インサイドアウト、アウトサイドイン、またはその組み合わせ?
ロボットが自己位置推定に必要なものをすべて自身に搭載している場合、それはインサイドアウト自己位置推定です。人間や動物はインサイドアウト自己位置推定を使っています。人間や動物は、一般に、座標の連続ストリームという形で自分がどこにいるかを直接かつ常時知る必要はありません。さまざまな外部の手がかりをもとに、「内側」で位置を判断しています。
このプロセスをビジュアルオドメトリと呼ぶ人もいます。もちろん、床や環境が適していれば、通常の車輪(脚)ベースのオドメトリと組み合わせた方がはるかによく機能します。だからこそ、あらゆるロボットに使えるナビゲーションシステムを作るよりも、ナビゲーションシステムを備えたロボットを作る方が簡単な場合があるのです。このような「汎用測位システム」の開発者は苦労することがあります。オドメーターのデータは事実上あらゆる形式になり得るためです – 値の異なるアナログや、未知のフォーマットでデジタル符号化されたものなどです。分解能がまったく異なる場合もあり、他の多くのパラメータも異なる可能性があります。
このように、ロボット内部のほとんどのシステムは本質的に相互に結びついています。ロボットを設計する人は誰でも、最初からこのことを理解し、考慮に入れる必要があります。
当社の屋内測位システムは、アウトサイドイン自己位置推定を使用します。移動ロボットは比較的単純なもので構わず、追跡されていることに気づいてさえいなくても構いません。外部のシステムがロボットを追跡します。当社の場合は、ロボットに取り付けられたモバイルビーコン(タグ)を追跡します。ロボットが賢ければ、そのデータを利用して、自身のXYZ座標とウェイポイントに基づいて自律的に走行します。賢くない場合は、遠隔操作することもできます。その場合でも、制御するのは人間ではなくシステムであるため、完全な自律性は維持されます。ただし、そのインテリジェンス、少なくとも測位、ナビゲーション、自律走行を担う部分は、移動体の外部にあります。
アウトサイドインアーキテクチャの利点:
- フォークリフトや、RCカーをベースにしたごく単純なロボットなど、「賢くない」移動体も追跡できます
- 人間など、「接続できない」移動体も追跡でき、ロボットが周囲にいるときの安全性を大幅に向上できます。ロボットが人間を検出する必要はありません。人間や、他のロボットを含むその他の移動体がどこにいるかを、ロボットは把握しています
- ロボットのコストが大幅に下がります
選択に関する推奨事項:
- 非常に広いものの、構造化されていて「予測可能」な倉庫内を走行するロボットが1-2台の場合は、インサイドアウト自己位置推定の方が経済的に有利なことがあります。確かに、ロボット1台あたりのコストは高くなりますが、倉庫内にインフラを整備する必要がありません
- 同じ倉庫内に複数のロボットがある場合は、アウトサイドイン自己位置推定を使う利点がますます大きくなります。ロボットのコストが大幅に下がるためです
- 構造化されていない環境でインサイドアウト自己位置推定が苦戦する場合は、ためらわずにアウトサイドインのアプローチを採用してください
- 最も複雑な条件では、通常、センサーフュージョンのアプローチやあらゆる種類のハイブリッドソリューションが最良の結果をもたらします
- アウトサイドインのアプローチは、スウォームロボティクスにはとくに適しています
基準点の選択
GPSの場合、座標は通常の地球の緯度と経度で得られます。たとえばロボットが屋内から屋外へ出る場合など、それが役立つ場合もあります。しかし、実際の屋内のほとんどのケースでは、必要なのはローカル座標だけです。
そのため、座標は都合に合わせて選びます。Marvelmind屋内「GPS」では、通常、システムが固定ビーコンの一つを(0,0,0)または(0,0)として割り当てます。ただし、マップ上の任意の点を(0,0)に設定することもできます:
さらに、ジオリファレンスも可能で、内部の(0,0,0)点に外部のGPS座標を割り当てることができます。その後は、Marvelmind屋内「GPS」からの座標ストリームが、NMEA0183形式の絶対GPS座標で出力されます。または内部形式でも出力できます。オープンプロトコルの詳細はこちら。
方向
磁力計/コンパスが使える屋外とは異なり、屋内での方向の算出は容易な作業ではありません。とくに静止状態では困難です。
たとえば、当社のシステムを使えば、ロボットは正確な位置を簡単に把握できます。しかし、ロボットが現在の方向、つまりどちらを向いているかを把握していなければ、どこへ走行すべきかを決めるのは簡単ではありません。
ロボットの現在位置を測定し、IMU/ジャイロで直進を保ちながら約1m前進して、再び位置を測定すれば、2点が得られ、それが曲線ではなく直線であったことが分かるため、ロボットの現在の方向を比較的素早く算出できます。その後、走行中は常に同じ手法を用います。関連記事:ドローン1機あたり何台のモバイルビーコンが必要ですか? – ロボットは、サイズや重量の制約が少ないため、その重要性はドローンほど高くありませんが、それでもロボットにも十分に当てはまります。
以下の旧型ロボットは、このアプローチを採用しています:
この方法はシンプルでモバイルビーコン(タグ)が1つあれば足りますが、走行できる場合にしか機能しません。多くの場合、動くことができず、その場で、つまり静止状態で自己位置を推定する必要があります。その場合はどうすればよいでしょうか?
ペアドビーコン
静止状態で方向を得るために当社が推奨する方法は、ペアドビーコン構成を使用することです。
詳細は以下のとおりです。NIAの場合:
別の例は、モバイルビーコン間のベース距離が約60cmの自律走行ロボットRobot v100です。IAの場合:
1台のモバイルビーコンに外部マイクを取り付けた、同様の構成です。VR向けに作られたものですが、ロボットにも容易に応用できます。マイク間のベース距離は約20cmです。IAの場合:
どのソリューションにも多くの代替手段があります。たとえば、外部カメラによるモーションキャプチャです。位置と方向の両方に対して、正確で適したソリューションでしょうか? – もちろんです! では、産業用ロボティクスに実用的でしょうか? – 実際にはそうではありません:
- コストが高い。非常に高い – 少なくとも、この記事が最初に書かれた時点(2021年)では
- 工場や倉庫の過酷な環境向けには調整されていない
- 多くの制約を受けやすい:光量不足、強すぎる光、霧、温度変化、電源供給など
そのため、ここではあらゆる自己位置推定の選択肢を取り上げることはしません。比較的関連性が高く、実装可能なものだけを扱います。
障害物の検出と回避
障害物の検出と回避は、自己位置推定とは別のタスクです
前述のとおり、SLAMのアプローチは、障害物の検出、マッピング、自己位置推定を同時に実現すると約束しています。夢のように聞こえますが、現実はもっと厳しく、思いどおりにはいきません。
照明が不十分で、ハイダイナミックレンジの光源が多数存在する実環境 – 窓から差し込む明るい日差しと倉庫の非常に暗い影が混在し、ヘッドライトから各種スキャナーまでさまざまな光源がある環境では、ビジュアルベースのSLAMソリューションは非常に混乱しやすく、自己位置を完全に見失うことさえあります。SLAMシステムが複数の選択肢の中から正しく選べない場合、大きなミスを修正するための追加の手法が必要です。その解決策がセンサーフュージョンです。
さらに、自己位置推定のタスクは(技術的にも経済的にも)最適に解決できますが、障害物検出のタスクを最適に解決することはより困難です。それは単に、タスクと要件の性質が異なるためです。
しかしSLAMのアプローチは、マッピングと自己位置推定の上に障害物検出まで載せることで、タスクを不必要に複雑にしています:
- マッピング
- 自己位置推定
- 障害物の検出
この3つの要素はいずれも自律走行にとって極めて重要ですが、同じものである必要はありません。同じ手法や同じセンサーで実現する必要もありません。
統合型ロボットと分離型ロボットのアプローチ
重要なポイントの一つは、ロボットとそのペイロードを明確に区別することです。これはロケットと衛星の関係によく似ています。両者は別のものであり、混同すべきではありません。トラクターとトラクター搭載機器も同じ関係です。
当社が製造しているのは「ロケット」と「トラクター」です:
それらには、簡単なバスケットからアーム、複雑なスキャナーまで、ご自身のペイロードを搭載できます。また、当社のオープンなインターフェースとプロトコルを通じて制御することもできます。
統合型ロボットのアプローチ
多くの場合、ロボットは完全に統合されています。つまり、ペイロードがロボットと緊密に一体化されています。この一体型のロボティクスアプローチには、メリットとデメリットがあります。
メリット:
- ロボットが1つのタスクだけに合わせて調整されているため、構築が容易な場合があります。非常に特化しています
- 操作がより簡単
- 軽量にできる場合がある
- より堅牢にできる場合がある
- 短期的にはコストが低くなる場合がある
デメリット:
- 柔軟性がありません。これは大きな問題です。理論上は非常に高性能なロボットを持っていても、1つのことだけに調整されており、別のことが必要になる場合があります
- 柔軟性の欠如により、また、タスクごとに異なる種類のロボットが、場合によっては異なるメーカーのものまで必要になるため、長期的にはコストが高くなる可能性があります
分離型ロボットのアプローチ
メリット:
- 使い方が柔軟です。限られた数のロボットプラットフォームと限られた種類の搭載機器で、事実上無制限の異なる構成が可能です
- 開発が柔軟です。各部分を独立して開発でき、互換性を維持する必要があるのはインターフェース(電気、機械、SW)だけだからです
- ロボットプラットフォームは、シンプルで、原始的でさえあっても、十分に機能します。高度な「衛星」を持たない、単なるプラットフォーム – 「トラクター」や「ロケット」 – だからです
- ロボット1台あたりのコストが低い
デメリット:
- 統合がより複雑です。ロボットは少なくとも「トラクター」と「機器」の2つの部分で構成されます
- 分離型アプローチにはより多くのバリエーションがあるため、堅牢性が低くなる可能性があります。つまり、より多くのテストが必要で、より多くの関係者が関わる、などです。ロボットとペイロードが異なるメーカー製である場合、互換性が取れない可能性もあります
ロボットプラットフォームとペイロード/機器の例
ロボットプラットフォーム:
- 自律搬送プラットフォーム。まさにトラクターのようなものですが、さまざまなもの – さまざまなペイロードや機器 – を運ぶことができます
- ドローン本体
ペイロードまたは機器:
- たとえば、箱を取ってロボットに載せるためのアーム
- ロボット上のバスケット
- ロボットまたはドローン上のカメラ
- あらゆる種類の計測器(化学、放射線、騒音など)
- スキャナー(3D、バーコード/QRリーダー、5G/6Gなど)
- 防火設備
スウォームロボティクス
1台のロボットを自律走行させることは、決して簡単なタスクではありません。しかし、ロボットの群れを動かすことは、さらに困難です。
どのような課題があるのか?
- 周囲に移動する物体 – 他のロボット – が多すぎると、環境が制御できず予測もできない形で動くため、各ロボットが意思決定を行うことがより難しくなります。
- ロボットが中央のコンピューターに向けて個別のストリームを送信したり、中央のコンピューターから個別のストリームを受信したりする必要がある場合、すべてのロボットに対応するだけの無線帯域幅やその他の帯域幅が不足する可能性があります。
- ロボットは自律的かつ独立しているため、共有の共通通信チャンネルへのアクセスをランダムに要求することがあります。その場合、チャンネルの帯域幅が必要なピークスループットの10-100倍以上でなければ、衝突が起こる可能性が高くなります。そのため、専用の中央コントローラー、または衝突を解決する仕組みが必要になります。どちらも複雑さを増し、他の制約ももたらします。
- ロボットは互いに、周囲の他の物体への視界を遮ります。ロボットは隣接するものを検知できますが、位置を決める際の基準となるもの – 外部の固定基準点のようなもの – は、実際にはほとんど検知できません。
どのような解決策があるのか?
Marvelmindは、群れの中のロボットの自己位置推定を支援できます。これは出発点であり、最も重要なポイントです。適切に解決されれば、ロボットの群れにおける他の多くの困難は、そもそも発生しないからです。
スウォームの事例とソリューションを以下でご覧ください。